

奇林波完成千万级天使轮:基于开源鸿蒙造机器人大脑
把国产化基座作为进入特定场景的工程前提。
硬氪获悉,成都的具身大脑公司「奇林波」近日拿到了千万级人民币天使轮融资,出资方为成都方寸引擎科技有限公司以及天使投资人。这笔钱主要投向核心技术研发、研发团队搭建和市场拓展,用来支撑机器脑与多机协作系统继续做研发、做产品化、做应用落地。
奇林波在2025年12月成立,盯的是具身智能核心软件这块,主攻方向是机器人自主行动与多机协作,目标是让机器人能持续把任务执行下去,再靠多机配合去干更复杂的活。
联合创始人兼CEO唐佐林的技术背景比较杂,AI算法、嵌入式系统、国产操作系统都碰过。他早年在摩托罗拉做嵌入式、芯片与驱动开发,后来以核心开发者身份参与开源鸿蒙基座和Python国产化框架的建设。
技术上的差异点,公司放在开源鸿蒙、国产计算平台适配和本地模型部署这几块。奇林波团队把国产化基座当成工程底座,用来支撑机器人应用、适配不同场景。
他们的具身机器人可以搭载开源鸿蒙系统。奇林波联合创始人唐佐林对硬氪说,拿开源鸿蒙当基座做具身智能,既能把团队在底层系统和软硬件适配上的积累用起来,也方便公司进入自主可控、数据安全要求高的场景。前提是系统、芯片和算法得配合得上。
靠着鸿蒙体系上的技术积累,公司手上已经有稳定的现金流订单。团队把相关能力搬到机器人领域,先做中小学和高校,交付桌面履带机器人、桌面机器狗,对上人工智能普惠教育和鸿蒙+具身智能的教学科研需求。桌面机型之后,再往工业级四足机器狗和工业机械臂上做应用适配。
奇林波的技术架构分端、云两层。一端是自研的“灵雁引擎”,管单台机器人的任务理解、规划决策和自主执行;另一端是“雁阵系统”,管不同形态机器人的任务分配、资源协调和协同工作。
单机智能加协作智能,两级结构搭起来之后,实时响应在端侧完成,跨设备、跨空间的任务分配和资源调度则放到云端更高一层去做。
眼下“灵雁引擎”能跨形态适配,机器狗、机械臂、人形机器人等不同本体都能部署,并且可以接入“雁阵系统”。
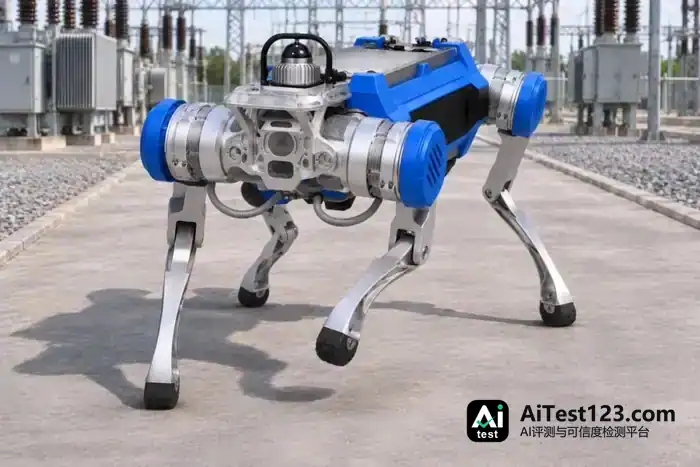
支持多具身机器人落地适配(图源/企业)
按规划,教育科研场景现阶段是端侧、云端系统打磨和验证的主要载体。团队一边在教学科研场景里迭代“灵雁引擎”和“雁阵”调度系统,一边结合不同本体与任务需求,逐步往园区、工业等场景走,推进项目应用和实地验证。
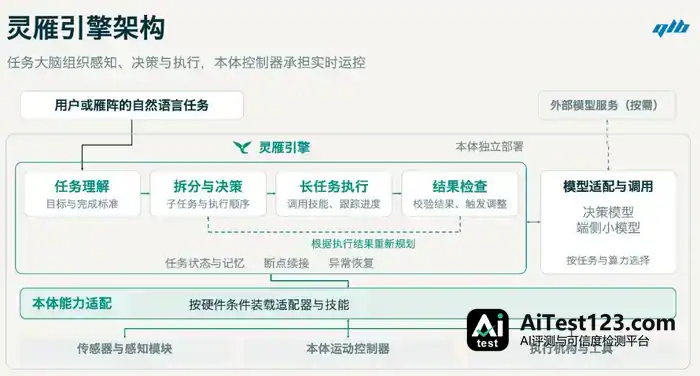
灵雁引擎架构(图源/企业)
这套架构的判断,来自唐佐林对行业结构性短板的观察。
唐佐林告诉硬氪,具身本体数量涨得很快,可多数还停在演示和单机作业阶段,真到工况里持续把任务做完的能力是缺的。“本体之间的协同是下一阶段的关键缺口,单机智能再强,也无法独立完成需要多设备配合的任务。”
拿跨楼层巡检来说,一台机器狗巡检时发现突发情况、发出协助请求,系统要结合任务规则判断该不该支援,再去协调其他机器人资源。云端大脑负责研判需求、匹配资源、协同调度,然后把任务下发到端侧执行。端侧管“任务怎么执行”,云端管“哪台设备来负责、怎么配合”,两层能力互相配合。
教育科研之外,奇林波也看高风险、低效率、人力难以持续覆盖的工况,定位是跟人形成协同互补。以园区夜间巡检为例,人工巡场存在时间盲区,难以持续覆盖重点点机器狗装上红外热成像模块后,能到点位采集热数据再回传,值班人员坐在中控端就能研判风险;此外还有 7 位温度监测。油田、矿山、森林防火这些场景,公司也看作潜在方向。
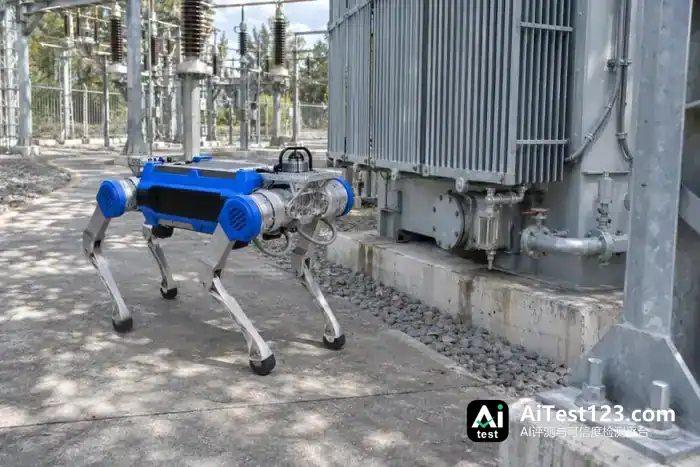
搭载“灵雁引擎”的四足机器人进行园区巡检中(图源/企业)
硬氪了解到,眼下园区和工业应用的探索里,四足机器人是公司主要适配的本体之一,看中的是这类场景对结构稳定性和持续作业能力的要求。负重、越障、复杂地形通过性这几项,四足结构更贴合巡检类任务,现阶段推进适配和实机验证也方便。唐佐林同时表示,人形本体公司也在关注,将来人形机器人在特定场景里形成明确的任务闭环,同样可以部署“灵雁”系统。
本轮融资之后,奇林波会加强机器人应用开发、具身智能算法和工程化团队的建设,把研发投入落到开源鸿蒙与国产计算平台适配、核心软件、模型部署、任务技能与实机验证这些环节上。靠持续迭代把产品的稳定性、可维护性和部署效率提上去,慢慢形成能在不同设备与任务之间复用的软件能力。
以下是硬氪与奇林波联合创始人兼CEO唐佐林的访谈节选(经编辑):
硬氪:国产化软硬件栈以开源鸿蒙为代表,放到具身智能落地里看,它算差异化叙事,还是重点行业的准入条件?交付、成本、行业拓展又会因这套选型受到哪些实际影响?
唐佐林:我们的看法是,国产化软硬件栈一方面算团队的技术特色,另一方面也是部分重点行业项目绕不开的工程条件。公司设备优先上国产芯片,系统层支持开源鸿蒙或Linux,不去绑死单一海外算力生态。这么选有两层现实逻辑。
第一层来自行业与项目的要求。矿山、油田、能源、政务这类场景,对安全、合规和数据自主可控卡得比较严,有些项目还会明着提国产化软硬件的门槛。供应链、数据与系统能力得可控,底层算力生态要少一些单点依赖。以往不少具身方案几乎全押在单一海外算力生态上,一碰上重点行业部署或外部供应波动,准入、交付和长期运维就容易受制。国产芯片配开源鸿蒙,能帮我们从底层把系统的自主性做扎实。
成本与可控性是第二个层面。在够用的端侧推理算力下,国产芯片让采购价格、供货来源和深度适配都有了更多回旋余地。不过国产化得靠全栈适配撑住:系统裁剪、编译优化、驱动适配、算子调优、性能调优,哪一环缺了,硬件算力都很难真正跑出来。
这恰好是团队的长处。团队早前参与过开源鸿蒙基座和Python国产化框架的建设,在系统裁剪、编译、驱动适配和性能调优上攒了长期经验,能持续打磨国产硬件在机器人端侧的真实运行效果。
这些底层功夫,也能为各种机器人形态和场景的适配打底。教育科研、园区、工业等场景里,设备形态、任务需求和部署条件都不一样,团队想通过不断适配和验证,慢慢攒下可复用的软件能力。
落到项目上,选不选国产化,会牵动适配范围、交付和运维的自主程度,还有成本结构。具身智能要想成规模进入能源、矿山、政务这类对安全和合规要求高的领域,就得按具体项目的要求,把国产化适配和工程验证一点点做扎实。
奇林波团队把国产化放进系统基座的研发里,图的就是让大脑系统打一开始就顾及不同设备、不同场景的工程条件。
硬氪:通用大模型越来越强,端云协同架构怎么在实时性、可靠性和成本之间做取舍?
唐佐林:通用大模型擅长的是高层语义理解、开放场景推理和长程任务规划。可机器人身上真正难的部分,是大量强实时、强确定性的物理闭环。抓取、接触、避障、避险这些操作,对反馈延时特别敏感;数据在云端来回一趟,网络一抖,动作执行的稳定性和安全性就可能受影响。
感知和决策要是全压在云端,网络时延、带宽占用、断网风险,还有不同应用环境里网络时好时坏的现实约束,一个都躲不开。太依赖云端,作业可靠性就会被网络条件牵着走。
所以团队坚持在端侧部署自研的“灵雁引擎”,专门针对机器人的物理交互做优化:靠模型蒸馏、结构轻量化、算子裁剪和硬件适配,把高频感知、实时响应和执行能力放到本地,让本体在断网或弱网时也能把基础作业接着做下去;同时留着调用大模型的通道,用来处理相对低频的高层语义理解和长程规划。云端的“雁阵”系统负责全局调度和多机协同,这部分可以直接用成熟的开源大模型能力。
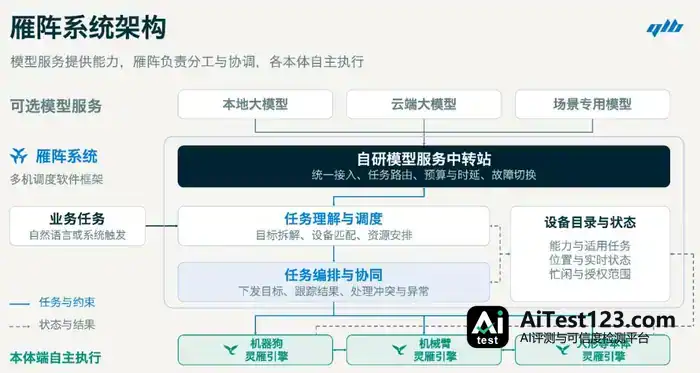
端云架构(图源/企业)
这套端云架构的关键,是按任务特点分派算力和职责:强实时、强可靠的物理闭环留在端侧,复杂推理、全局协同、多机调度交给云端。端侧管的是“能不能安全、稳定地动起来”,云端管的是“多台本体怎么协同、任务怎么编排”。
放到机器人的实际应用里,可靠性是底线。端云协同的意义,就在于靠架构分层,在实时性、可靠性和成本之间找平衡,再按不同设备、不同场景的要求调整部署方式。


















