物原科技四个月融资超亿美元:押注物理世界模型,让AI学会推杯子
TensorWorld物原科技在成立仅四个月后,一个月内完成两轮超亿美元融资。不同于主流的视频生成式世界模型,他们选择了一条更难的路:让AI真正理解重力、摩擦等物理规律。团队来自清华和MIT,试图用张量计算重构物理仿真,解决机器人“看着真但动不准”的痛点。投资方包括红杉、蚂蚁、美团等,看重的是其技术从工业仿真到具身智能
杯子为什么会碎?AI还没学会常识
设想一个再寻常不过的画面:玻璃杯搁在厨房桌上,位置偏到了桌沿附近。有人经过,顺手把它往桌子中间挪了一下。别看动作简单,背后是一连串瞬间完成的判断:杯子是玻璃材质,脆;桌沿存在高度落差,用力过猛就会滑落;真掉到地上,杯子就碎了。
这些判断对人来说是本能反应,可换成当下的机器人,就成了一道极难通过的考试。
如今的大模型在数字世界里几乎无所不能,写代码、解数学题都不在话下。但一迈进物理世界,它们就露出了笨拙的一面。物理世界不认token,只认重力、摩擦力、碰撞体积、流体动力学这些铁律。机器人要是预判不了“推杯子”会带来什么后果,那它终究只是个遥控玩具,成不了智能助手。
TensorWorld物原科技(下称“物原科技”)瞄准的正是这道难题。这家初创公司成立才四个月,最近一个月里却接连完成两轮融资,合计金额超过一亿美元。资本寒冬之下,这个数字显得格外扎眼,外界也忍不住要问:他们手里究竟握着什么牌?
为什么现有的仿真不够用?
想让机器人变聪明,业内大致有两条路:一条图“看着像”,一条求“算得准”。
眼下更主流的是“看着像”。这类世界模型建立在视频生成技术之上,靠学习海量视频数据来预测下一帧画面长什么样。好处很直接:数据不难找,互联网上视频遍地都是;生成的画面也逼真,拿来做场景预览或者训练机器人的视觉感知都挺合适。
可画面逼真,并不等于物理上真实。视频模型清楚“杯子掉下去画面会碎”,却不知道“为什么会碎”,更不知道“使多大的劲推才会碎”。斯坦福大学HAI研究所的一份报告就点出了这种落差:机器人在软件仿真环境里的任务成功率能到89.4%,一旦搬进真实的家庭环境,成功率就跌到12.4%。
这便是业内常说的“仿真到现实”(Sim2Real)鸿沟。MuJoCo、Isaac Sim这类传统工业仿真软件走的是“算得准”路线,每一条物理规则都得工程师手动编写,每个物体的受力都要精确计算。精度是高了,可代价是贵和慢。碰上形状不规则的物体、柔软的布料或者流动的水,手工建模的成本高得惊人。一个工业级的空气动力学仿真样本,往往要烧掉数万CPU小时。
泛化能力是另一个麻烦。在100个场景里采到的数据,很难直接搬到10000个未知场景里用。机器人换个厨房,可能连冰箱都不会开了。
物原科技的解法:在张量世界里重建物理
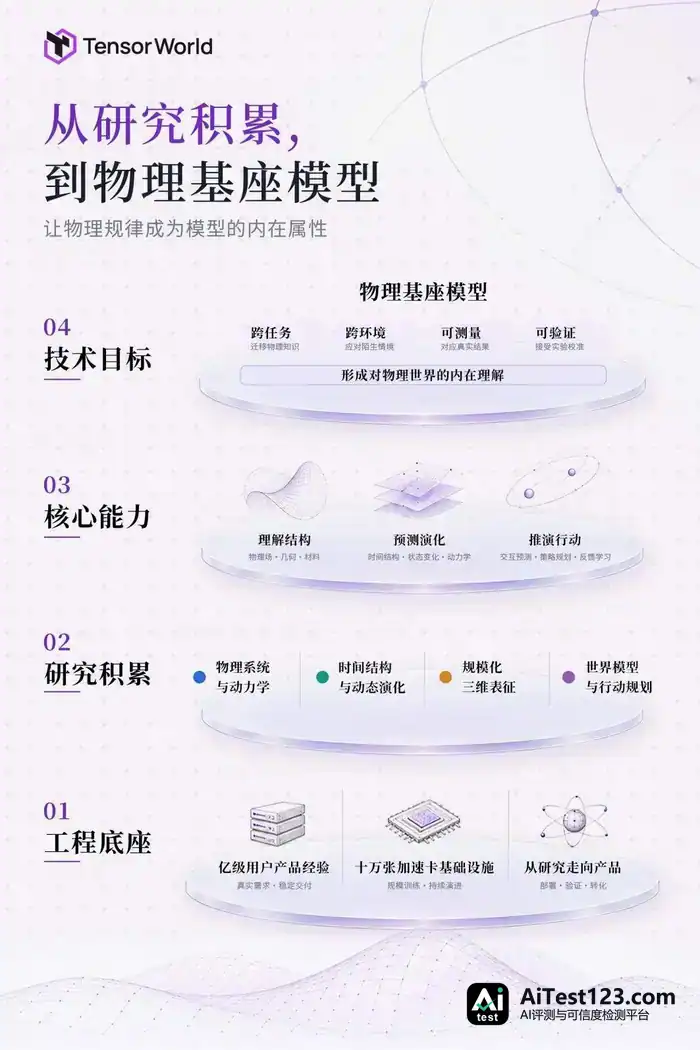
物原科技挑了一条更底层的路:物理基础模型。核心思路不是让AI去“看”视频,而是让它去“学”物理规律。
创始团队大多出自清华大学、MIT等顶尖学术机构。他们没有把精力花在堆砌一篇篇孤立论文上,而是沿着“时间演化—空间表征—物理规律—行动规划”这条主线,搭起了一套完整的技术栈。
先看时间维度。普通Transformer架构做长时序预测时容易出错,物原科技改用Autoformer架构,长序列预测的精度提升明显,再配合TimesNet,模型对时间维度上的变化理解得更直观。
再看空间维度。Uni3D技术把三维表征学习扩展到十亿参数规模,模型对物体的几何结构、空间关系形成了类似人类的概念。它处理的不再是扁平的像素,而是立体的实体。
物原科技真正想解决的,是“物理直觉”能不能靠预训练获得。为此他们拿出了GeoPT模型,给出的回答是肯定的。模型把几何和合成动力学放在一起做预训练,由此得到一种能迁移的物理表征能力。落到工业物理仿真任务上,有标签数据的需求量下降了20%至60%,收敛速度最多快2倍。
也就是说,模型不必见过每一种奇形怪状的石头,也能依据形状和材质推断出它滚动的轨迹。之后的Transolver进一步处理了不规则空间中的受力、流动与形变问题,EfficientZero则让智能体可以基于学到的世界模型推演未来,并据此做出规划。
几项技术叠在一起,目标很明确:让模型从数据里学出物理世界的演化规律,真正做到“举一反三”。
资本为什么买单?
一家成立才四个月的公司,凭什么拿到过亿美金?
技术路线的稀缺性之外,团队的工程落地能力同样是关键。物原科技的创始团队不光懂学术,还主导过亿级用户的产品,管理过十万张加速卡的算力基础设施。学术研究决定模型能力的天花板,工程能力则决定它能不能在真实业务里跑起来。
投资名单也透露出更多信号。天使轮由凯辉基金、红杉中国联合领投,IDG资本、鼎晖VGC、星连资本、蚂蚁集团跟投。天使+轮由蚂蚁集团、和玉资本、美团战投联合领投,达晨财智、蔚来资本等持续加注。
这些投资方各自对应着不同的应用场景:美团手握海量本地生活和服务机器人场景,蚂蚁集团深耕严肃的工业与金融场景,蔚来资本则聚焦自动驾驶。它们共同入局,说明物原科技的技术具备很强的泛化能力。
拿美团来说,配送机器人一旦能真正读懂物理环境,不再被一道门槛或一阵风卡住,效率会明显提升。放到自动驾驶上,物理预判越准,安全性就越高。工业领域的仿真成本降下来,研发迭代也会跟着加快。
物理AI的下一步
世界模型这条赛道眼下越来越挤,可多数玩家还停在视觉这一层。长时序预测的误差会累积,仿真和现实之间还差最后一道坎,评测标准也没建起来——这些都是行业绕不开的难题。物原科技的做法,说到底是在给Physical AI(物理人工智能)做一套操作系统。这条路要是走通,模型就不只是生成内容的工具,而会成为理解世界怎么运转、预判行动会带来什么后果的基础设施。
挑战当然还在。物理世界比语言世界复杂得多,模型能不能在保住计算效率的同时,把更微观的物理细节也处理掉,得靠时间去验证。不过至少眼下,资本愿意为“让AI懂物理”这件事拿出真金白银。
对整个行业来说,这可能是个信号:AI的竞争焦点,正从屏幕里的比特转向屏幕外的原子。