

拓斯达TOPS DAY 2026启幕:人形机器人量产产业链路如何打通?
AI 浪潮正在重塑制造业,具身智能加速奔赴工业实景,成为产业升级的关键引擎。热潮之下,行业仍面临共同命题:怎样让前沿智能技术真正扎根产线,把趋势变成实实在在的产业价值? 11月7日-8日,以“美好,拓手可达”为主题的TOPS DAY 2026 拓斯达全球开放日在广东东莞启幕。 TOPS DAY 2026是一场汇聚趋势解
AI 浪潮正把制造业重新塑形,具身智能也在加快走进工业现场,成了产业升级的一股关键推力。热度之下,行业有个共同难题摆在面前:前沿智能技术怎么才能真正在产线上站住脚,把趋势换成实打实的产业价值?
11月7日-8日,TOPS DAY 2026 拓斯达全球开放日在广东东莞拉开帷幕,主题定为“美好,拓手可达”。
这场 TOPS DAY 2026 把趋势解读、AI+产品解决方案首发、标杆案例拆解、产业生态链接攒到了一起。它想呈现的不只是一场正在发生的技术浪潮,更想摸清工业AI怎么落地、智能制造还有哪些新机会。
下面一起回顾这场盛会的高光片段,看看工业 AI 如何扎进车间、照进制造现场。
具身智能站上产业风口之后,技术落地就不再是实验室里的猜想,而是一项由精密加工、零部件制造、成型工艺、产业协同共同撑起来的系统工程。
TOPS DAY 2026 拓斯达全球开放日的行业对谈环节,把技术企业、高校科研、制造客户等来自具身智能不同产业链环节的嘉宾请到了一起。《机友圈儿》主理人刘启迪,联合飞捷科思联合创始人兼CTO杨鼎康、无问智科创始人兼CTO于春磊、香港大学机器人与人工智能中心主任周鹏、南斗星创始人梁胜、拓斯达机器人业务线总经理黄晶,围绕技术规模化落地、细分场景实施路径、客户投入产出、复合型人才建设、产业生态协同等议题展开讨论。
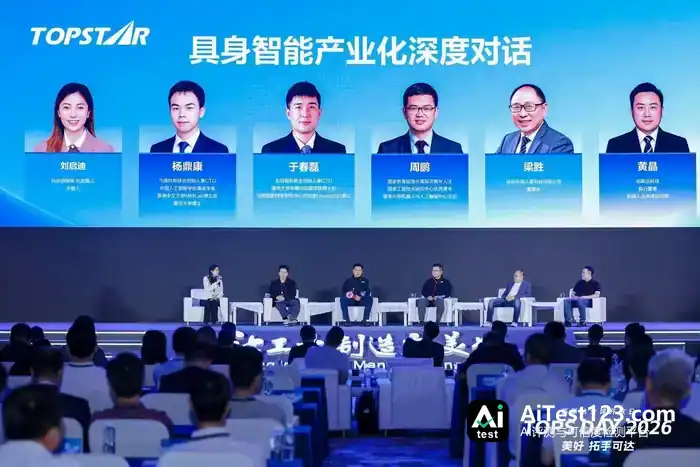
以下是行业对谈实录,经编辑:
刘启迪:谢谢主办方拓斯达的邀请,让我来参加这场峰会。我平时线下活动参加得少,关注机器人领域的朋友里,应该有人看过我的自媒体,我自己也是工业出身。
简单做个自我介绍,我叫刘启迪,来自日本法拉克。在北法,和用友一共干了16年,其中在北京法拉克待了10年多,市场、战略、调研都做过。
去年年底我一直在琢磨一件事:我们这批深耕传统工业、长期服务大中型制造客户的人,该怎么接住这一轮AI 和具身智能浪潮?后来我做了个大胆的决定,辞职去做自媒体。没想到一入局,就收获了不少人形机器人和创业新贵的关注。现在是我一个人运营,全网粉丝近三十万,维护着四十多个社群,聚起了1万多位机器人产业链上下游的精准从业者。所以我站在这里,本身就算是制造业拥抱工业转型的一个缩影。
下面我很荣幸请出五位重磅嘉宾,他们分别来自技术前沿、学术高地以及制造一线。今天我们就围绕 AI 与具身智能,展开一场深度实战对话。
先介绍一下这几位嘉宾:
接下来有请杨鼎康博士——他是飞捷科思智能科技联合创始人兼 CTO,复旦大学博士,香港中文大学 MMLab 博士后,也是中国人工智能学会清源学者;
欢迎于春磊博士,北京无问智科联合创始人兼CTO,法国CNRS博士及清华博士后;
欢迎周鹏教授,国家教育部海外高层次青年人才、香港大学机器人与人工智能中心主任;
欢迎梁胜董事长,来自深圳市南斗星科技有限公司,;
最后有请本次东道主之一,拓斯达执行董事、机器人业务线总经理黄晶先生。
今年拓斯达全球开放日的slogan是“美好,拓手可达”,接下来一个小时,希望我们几个人能把“具身智能怎么走进工厂”这个圆桌话题聊透。先请这边依次介绍一下自己和自己的公司。
杨鼎康:大家好,我是杨鼎康。拓斯达发出邀请,我很感谢,也很高兴能代表飞捷科思来参加这场工业制造技术盛会。现在大家正从数字世界迈向物理世界,我们公司面向具身智能和工业智能制造,提供物理AI技术的关键底座,目标是打通数据、模型、平台和一体化的解决方案,最终实现物理AGI。
于春磊:黄晶总的邀请,我也非常感谢。我是无问智科的于春磊。在拓斯达物理 AI 的征程里,我们贡献了自己的一份力量,很荣幸。我们公司主要做物理 AI基础设施的构建,把完整的数据链路打通,同时开展模型规模化评测。我们希望帮具身智能客户用更低的成本、更快的速度完成模型迭代,让场景落地效率提上去。谢谢大家!
周鹏:拓斯达的邀请,我非常感谢。我是大湾区大学助理教授周鹏,研究主要集中在具身智能与机器人操作,关心的是前沿技术怎么在真实工业场景里应用和落地。眼下我们和拓斯达正开展相关科研合作。另外,我也是全为具身(东莞)科技有限公司的联合创始人之一,这家公司聚焦机器人遥操作、真实交互数据采集及数据治理,想做的是从数据采集、处理到模型训练的一站式解决方案,让机器人操作能力持续提升。今天吴董分享了对行业发展的看法,我听了很受启发。期待今后产学研协同能进一步加强,一起把具身智能技术推向真实工业场景。
梁胜:我就代表台下一众制造业从业者,听听在座各位从技术角度分享,你们能给我们带来什么?
黄晶:大家对我们应该都比较熟悉了。拓斯达成立于 2007 年,2017 年上市。CNC、注塑装备以及机器人,是公司的三大核心产品件。去年,我们发布了第一台能够在注塑车间落地的轮式人形机器人 “小拓”。
刘启迪:先来一轮快问快答热热身。大家手边有 YES / NO 的道具牌子,认同就举 YES,不认同就举NO;不想回答或者保持中立,也可以不答。
主持人抛出的第一个问题:今年被不少人称作具身智能量产元年,商服、零售领域已有出货。放到工业场景看,若以1万台为量产门槛,2027年达得到吗?
他请两位意见相左的嘉宾先开口,问杨鼎康:您判断做不到,理由是什么?
杨鼎康认为,规模化真正的门槛不在交付台数。要算得上规模化交付,得跑通一整套闭环:真机进产线、三班稳定运转、客户验收通过,还能带来复购,这几条对企业缺一不可。而要跑通这套闭环,眼下堵点仍然不少。
刘启迪接话:所以是比较难?这套闭环恐怕还得把售后、交付、验证都算进去。
杨鼎康回应,空间还是有的。试点交付、科研采购、预研样机这些已经在推进。他強調,规模化的及格线从来不是卖了多少台设备,而是闭环能不能形成——底座服务商、数据服务商,加上有工业制造和本体能力的团队一起推。像拓斯达这样的企业,正是打通闭环的关键一环。飞捷科思若能跟拓斯达及更多同行深度协作、形成飞轮效应,规模化落地才可能真正到来。
刘启迪转而问于春磊:于博士认为能实现的依据是什么?
于春磊说自己对具身智能落地是坚定的乐观派。客户那边已经能看到积极信号:有的进了汽车场景,有的落在电子工厂。国内制造业可用的场景极其丰富,3C、电子这类场景里,精密操作已经过验证,落地链路跑通了。
他还提到数据。刚才多位嘉宾都讲到这一点,而整个具身智能产业的分工正逐渐清晰:电子零部件、真机本体、模型、数据,行业共识在建立。分工一旦成形,落地速度会越来越快。他的判断是,今年差不多已有数千台落地,明年突破1万台不算难以跨越的瓶颈。
刘启迪归纳:一是您认为明年各细分场景会百花齐放,1万台的目标能够达成;二是这轮具身智能与AI浪潮,会倒逼工业人更重视数据积累,是这样吗?
于春磊答:对,这个场景还会进一步加速。
第二个快问快答更尖锐。今年不少厂商连数据公司在内都在扎堆布局工厂场景,前面演讲也多有解读。刘启迪问:这是否说明大家先做搬箱子这类任务,是受精度、通用性和稳定性所限的无奈选择?他先请周鹏教授讲不认同的理由。
周鹏说自己态度相对中立。切入垂直场景不是无奈,而是当下具身智能走向产业化的一条务实路子。但深耕具体场景的同时,通用智能能力也得持续积累。目前一些头部企业已投入大量资源,采集数万小时真实机器人操作数据,绝大多数制造企业并没有这样的数据采集和模型研发能力。所以从实际工业场景出发,在解决具体问题中攒下高质量数据,是可行的一条路。行业同时需要更开放的数据生态,可以借鉴ImageNet等开放数据集的建设思路,探索协同共建、共享数据,逐步形成可复用的工业操作数据与技能资源体系。往长远看,机器人的智能系统或许会像智能手机操作系统那样,慢慢长出通用的基础能力,不同工业场景在此基础上调用、拓展相应技能。垂直场景要用来解决实际需求,可迁移、可复用的通用能力也得不断沉淀。
刘启迪把话头转向客户一侧,请梁胜分享。
梁胜说,眼下最现实的困境是招工难。他们测算过,搬运工一天至少走两万到三万步,而人体合理的单日运动量一般在一万到一万六千步。老工人年纪越来越大,年轻人不愿干这类活,搬运岗位的用工缺口已经迫在眉睫。
他还提到,很多具身机器人现在其实并不实用。制造业算账很现实:第一,没人给它24小时不停地搬;第二,搬运本身的成本是可控的。
所以人形机器人、灵巧手要落地,他最关心的是能不能像车间里那台爱普生机器人一样稳——那台设备已经连续运行近十年、24小时不停歇。制造业不需要会跳舞的机器人,要的是成本可控、产能提升。
科研圈讨论“人形机器人量产元年”固然好,但作为企业主,每笔投入都是真金白银,稳定性、使用寿命、综合成本才是他最看重的指标。眼下最迫切的场景,就是用工紧缺的搬运岗位。
刘启迪认同这一点。他说自己常和国内外网友交流,东南亚代工厂、粉尘很重的家具工厂,都迫切想用机器人、具身智能或设备解决用工难题。他请黄晶谈谈看法。
黄晶先肯定梁胜从需求层面讲得透彻,再从另一个角度补充:这并非无奈之举。除了需求先爆发,还有能力和工艺复杂度的问题。工艺越复杂,对数据、打磨时间的要求越高;搬运、分拣这类简单任务,对数据数量的要求小得多,所以会最先爆发。
他接着提到“懂工艺,会干活,能落地”。其中“懂工艺”这一项,拓斯达沉淀了将近20年才一点点磨出来。时间本身就是门槛,复杂的工艺需要更多时间去沉淀。
顺着话题,刘启迪引出第三个问题——梁胜刚提到的人才问题。企业转型路上,既要有懂传统设备工艺的成熟人才,也要有懂AI、具身智能的年轻人。现在有一种声音:这类复合型人才与其从外部高薪引进,不如内部自主培养。大家认不认同?他先请黄晶发言。
黄晶选的是内部培养。过去推广机器人长期卡在一个痛点上:懂工艺的不会编程,懂编程的不懂工艺,两头都占的人太少。AI时代给了新机会——只要懂工艺就够了,编程可以交给AI。这样看,从产业内部长出人才更有利:他们长期深耕攒下专业能力,再借AI的放大效应,能很快形成产出、拿到结果。
刘启迪问周鹏教授:您有不同看法?
周鹏认为,内部培养与外部引进不是二选一的关系,两条路各有长处,也能互相补位。他提到,黄总所说的企业内部人才,长年积累下来的工艺经验和场景理解是实打实的优势;高校这边,强项则在人工智能、机器人算法和前沿技术上。能不能把两边捏到一起,是培养具身智能复合型人才的要害。他透露,眼下正和拓斯达一起摸索校企联合培养的路子,让学生既学机器人、人工智能这些专业知识,又能扎进真实的工业场景里,弄懂生产工艺和实际需求。在周鹏看来,具身智能要的人,光懂算法或者光懂工艺都不够,得能把智能技术和工业需求真正接上。产学研协同培养,让学生科研创新和工程实践两样都拿得起来,这条路值得一直走下去。
刘启迪接过话头,谢过周教授,宣布第一轮三组快问快答的热身到此收尾,转入深度探讨。他提到,黄总刚才讲的拓斯达“懂工艺、会干活、能落地”这个理念很实在。第一个深度问题随之抛出:具身智能进工厂,眼下真正的卡点究竟在哪?他请各位结合自身实践、包括踩过的坑依次来说,并先点了鼎康的名。
杨鼎康的回答是,当前最核心的卡点不在让机器人动起来,而在让机器人读懂产线。他点出,大部分瓶颈都出在这儿:技术方案在虚拟环境、实验室里调得完美,一落到真实产线上就失灵。真正的难题是,这套新技术能不能理解产线上真实发生的物理规律和现象。
他把目光投向现在主流的具身智能或World model派系:靠海量视频训练,生成效果很逼真,看着跟真的没差别,可模型并不天然掌握物理定律。训练模型要的不只是RGB图像,还得有模型真正的轨迹,以及对交互物理目标的理解,杨鼎康说,这一块目前提升空间还很大。
隐空间变量也有不少人看好,觉得里面藏着无限可能。但杨鼎康指出,这东西本质上是黑盒,一个物料分拣和产线任务到底该用多大力气去抓、该遵循哪些物理定律,它答不上来。
还有空间智能派,主张把环境构建得足够真实,让机器人在里面做仿真。杨鼎康说,这一派的核心痛点在于,很多孪生环境看着够逼真,机器人却感知不到所处环境的真实物理属性。也正因如此,他觉得这个环节最难,技术侧、产品侧到现在都还没有收敛。
刘启迪复述了一遍自己的理解:卡点很多,路径各不相同,派系之争也不少。随后他把问题转向于博士,请他谈谈卡点在哪。
于春磊从更宏观的视角来答。他提到,黄总、梁总都讲了懂工艺,而在他看来,懂工艺说到底就是怎么把工艺技能和经验沉淀下来、转化成标准化数据。不同工厂、不同产线,从业者的经验千差万别,怎么提炼、量化这些经验,搭建面向不同业务、不同场景、不同客户的工艺知识库,这件事至今没做好。他认为这是最根本的瓶颈,也是第一个卡点。
第二个核心卡点,于春磊说是规模化验证与评测。十台、一百台设备现在能顺利调试,可以后几十万台、上百万台机器人同时在工厂里跑,能不能稳定可靠?他坦言,规模化验证的数据目前还缺。因此需要一套评测体系,验证机器人在产线里的成功率、工作效率,看能不能达到人工的80%,甚至更高。
于春磊自称是个乐天派,对具身智能有信仰,认为现在的技术本身没有多大的卡点。真正的难点,是把一线人员的技能蒸馏、沉淀下来,把底层基础设施搭完善,同时建立规模化评测能力。他说,这才是真正的瓶颈。
刘启迪追问:所以于博士认为卡点都是暂时的,这些问题都能解决?
于春磊的回答是,基础设施一旦成熟,很多问题都会迎刃而解。数字AI也好,物理AI也好,都已经有过成功的路径。这些路径证明,只要基础设施够强,技能就能持续迸发;只要做得了规模化评测,就知道该怎么持续迭代。
刘启迪把话头转向梁总:从您的角度看,设备方或者技术方怎么协同,您才愿意掏钱买单?
梁胜说,各位专家的分享他都在听。他自己既是科技从业者,也是制造者。他提到,现在的交流里,很多时候大家习惯把成本转嫁到企业主身上。
梁胜很认可“物理AI”这个提法。在他看来,很多工业问题归根到底就是物理问题。就像拓斯达解决加工散热问题,核心其实是要解决气泡的问题,本质都是物…层面的难题。
他的看法是,不同企业应该各司其职,让制造这件事变得更简单。制造企业只管专注接单、生产;工艺、设备适配这些复杂问题,交给拓斯达这类团队去解决;科研人员该攻克的,是底层的数学与物理问题。
梁胜还反问:为什么有些进口设备能稳定运行十年、二十年?背后是钢材、冶炼、结构设计的硬实力,可最后到使用者手里,体验却足够简单。他表示很愿意为国产品牌买单,但希望科研界、技术方去啃这些底层难题,让机器人能在高温、高湿甚至特殊环境下稳定工作。这背后靠的,就是最基础的数学和物理。
刘启迪说,梁总道出了实情,售后、备件、功能迭代,还有大量工作等着探索。他顺着这个问题再问:有人说阻碍落地的是信任问题,也有人说是技术瓶颈,鼎康怎么看?
杨鼎康表示非常认同梁总刚才说的。从技术侧讲,他前面提到的派系问题,核心就是当前技术还满足不了真实需求,也就触及不到底层的物理和数学问题,这正是他们团队在攻坚的方向。他介绍,公司取名Fysics AI,结合的是自研的多材质统一求解的可微分物理引擎,本意是在工业产线上做物理推演,把原本的黑盒模型变成可解释的白盒。杨鼎康说,只有做到这一步,客户才能真正信任这项技术,愿意为它买单。
刘启迪转向于博士:您刚讲到智驾技术,这一波技术迁移,对工业落地有什么可以参考的?
于春磊介绍,无问智科的创始团队都是做智驾出身,背景来自百度阿波罗团队和清华汽车系团队,基本完整经历了自动驾驶的早期发展。他说,熟悉这个领域的人都清楚,自动驾驶初期完全基于物理规律,或者rule based来做,但这条路很难覆盖纷繁复杂的真实道路。
真正让自动驾驶跑通的是数据驱动这条路子。拿海量场景数据去喂端到端大模型,模型自己就能读懂周边环境,车子才敢从园区上路、上高速,再开进城市环线。说白了,规模化数据驱动大模型,模型随之长出很强的场景理解能力,这就是自动驾驶落地的本质。
具身智能在他看来同样会走到这一步。原因不复杂:具身智能要应对的交互复杂度,比自动驾驶还高。所以突破口就落在采集上——把足够多的真实交互场景、一线员工的技能数据收上来喂给模型,真正的具身智能才可能长出来。
其实眼下已经有一批垂类场景落得挺顺,效率能做到人工的七成到八成,工厂老板也乐意接纳机器人:好管理,能不停机干活,招工的压力还能缓一缓。往长里看,垂类场景会持续跑出更多成熟方案,这也是他保持乐观的理由。
刘启迪接着问:按这个逻辑推,明年行业会不会出现分化——各个细分垂类和赛道里,分别长出不同的数据公司、模型公司、本体厂商、场景服务商,各自扎在自己的赛道上。比如只做拧螺丝,就配上拧螺丝专用的数据、模型和场景方案,能这么理解吗?
于春磊回答:可以。具身智能的发展是分阶段的。前期会有一大批做场景化落地的团队先把应用跑通;与此同时,也会冒出一些做具身基模的公司,专攻通用化的具身模型,做到“一脑多行”,或者一个大脑覆盖多种任务场景。长期看,他认为最终会收敛到这条路线。不过前期落地,高价值、高危险、高强度的场景会先被选中。
刘启迪把问题转向周教授和黄总:他的社群里常有人提各种需求,其中不少是伪需求。很多项目前期看着靠谱,一到落地就中途夭折。这类烂尾,究竟是客户高估了具身智能,还是项目推进本身出了毛病?他请黄总先谈。
黄晶说,这话题和他刚讲过的“懂工艺、会干活、能落地的具身智能解决方案”关系很紧。眼下产业分工切得非常细碎,不少团队把机器人本体做出来了,却不知道交付给谁、怎么交付。可客户要的恰恰是梁总讲的那句话:你能给我什么价值?能替我解决什么问题?能让我的现场变简单吗?
具身智能这条产业链拉得很长,底层技术、关键部件、产品,再加上数据模型和最终场景,一段接一段。拓斯达一头在搭全链路能力,一头联合生态伙伴、推进校企合作,想把整条链路打通,交付出梁总期待的那种足够简单、拿来就能用的方案。
刘启迪接过话:前面这些环节只要都打通了,项目落地就会顺畅很多。
梁胜补了一句:说到底还是性价比,效果和成本,大家都想兼顾。
刘启迪转向周教授:伪需求和项目烂尾,您怎么看?
周鹏:
黄总刚才已从产业实践的角度分析得很透,他想从技术研发这边再补一点:行业对具身智能技术成熟度的估计,可能偏乐观了些。实验室里验证成功,和真实工业场景里稳定跑起来,是两个层次的事。机器人在实验室能完成任务,不等于已经具备工业化部署的能力。工业场景对可靠性、一致性、长期稳定性卡得极严。关键生产环节,80%甚至90%的任务成功率可能远远不够,往往要99.9%甚至更高的可靠性。而从80%到90%,再到99%、99.9%,每往上一步,技术难度都可能明显抬升。具身智能产业化真正的难处,不只是让机器人把任务做完,而是让这种能力在复杂工业环境里持续、稳定、可靠地发挥出来。这是一件难而正确、需要长期坚持的事。
刘启迪问梁胜:作为科技公司,您拥抱 AI 的心路历程是怎样的?
梁胜答,他相信具身机器人前途光明,但道路注定曲折。国内制造业走了三十年,长期是粗放路线,结果一些核心材料、基础工艺没能实现较大突破,反倒陷进低价竞争。如今出现断档,真正的问题不在机器人本身,而在于真实需求是良率怎么从80%提到99.9%。
不少企业家可能觉得,上机器人就是为了替代人工。但核心诉求并非如此。要做的是拉高良率、提升加工精度。很多老板嘴上说降本,可单纯降本其实没有尽头;研发机器人的目标,是做出复杂度更高的产品,在全球竞争里对标德国、日本,而不是只换掉一名工人、省下每月五六千的人工成本。
所以他想说,科研工作者别只盯着机器人本身,要在模型、底层物理上做更深的突破。
刘启迪说梁总这番话很有情怀,最后一个问题,请大家依次谈谈工业与具身智能结合的启发,从鼎康开始。
杨鼎康说,行业从来不缺做准备的那一天,缺的是迈出第一步的那一天。他们和拓斯达一起深耕场景、打磨模型,从垂类走向通用,打造融合物理、数学规律的模型、本体与数据体系。具身落地不是单点问题,而是一套系统工程。希望能缓解大家的焦虑,稳步向前,让工业因为这项技术变得更好,也呼应拓斯达“美好,拓手可达”的愿景。
于春磊对具身智能的看法一直偏向积极,不过他认为落地得一步步来。在他看来,赛道里逐渐形成成熟的分工是件好事,同时他也提醒同行和客户,要早点把自家场景里的数据攒起来。AI for AI 要成立,先得把工艺和技能沉淀下来,蒸馏成高质量数据,这也是他们跟拓斯达合作最看重的部分。他们想把数据基础设施的成本压到原来的十分之一,眼下已经帮不少客户把采集、处理到模型训练这条链路的总成本降了九成。
周鹏说,对具身智能的前景,他的态度一直是谨慎乐观。从眼下的垂直场景应用走到通用机器人智能,注定要长期摸索、不断迭代。当前最卡脖子的地方,还是高质量的真实机器人交互数据太少。像精细操作、复杂接触这类任务,光靠互联网视频或仿真数据,很难让机器人练出稳定、能泛化的操作本事。这也是他们和拓斯达合作、以及创业路上一直盯着的方向:在真实场景里采集机器人数据、学习技能并持续迭代,把数据、模型到实际应用这条技术链路打通。往后得两条路一起走:一头扎进工业垂直场景,解决实际问题;一头从具体任务里提炼能迁移、能复用的操作技能,慢慢攒出通用智能的能力。从垂直场景到通用智能,从技术验证到可靠部署,路很长,但值得期待。
刘启迪接过话头说,周教授这回没再保持中立,态度是谨慎中带着乐观。
梁胜在收尾时讲,难题终归得靠专业的人去啃,能不能真正落地,关键还在各位手上——把产品做得好用、能带来实打实的价值。
黄晶的判断是,具身智能的方向已经确定,早晚会来,差别只在节奏。AI 浪潮铺过来,谁都躲不开。与其站在水边羡慕鱼,不如回家织网。他说如今链路已经打通,借助拓斯达把各方聚到了一起,往后也希望更多伙伴、客户和场景加进来,一起把具身智能的产业化做下去。刘启迪则提到,拓斯达从传统制造掉头转向 AI 与具身智能,这个速度给他留下的印象很深。
五位嘉宾值得现场再鼓一次掌:年轻有为的杨鼎康,乐观笃定的于春磊,保持审慎的周教授,心怀产业情怀的梁胜董,以及东道主黄晶总。
这场对话听下来,AI 和具身智能并没有想象中那么科幻。想到达那个美好的地方,还是得一步一步踩实。这是一场漫长的马拉松,需要所有人一起走。刘启迪说,希望今天这点交流能给人一些启发,之后做项目落地时多一分底气;他也相信拓斯达会是最好的伙伴。
五位嘉宾再谢一次,现场各位的聆听也一并谢过。盼着将来在更大的车间里,能看到更多落地的成果。本场圆桌论坛就到这里,谢谢大家。











