

越千创新曾诚:从剧组机械臂到桌面摄影机器人,凭什么和巨头抢食?
影像行业卷完硬件,该轮到「创作能力」本身被产品化了。
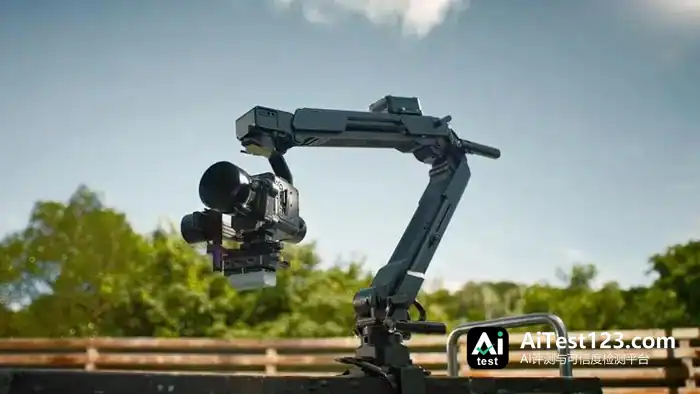
一个拍美食的博主,想把镜头从整桌菜慢慢推到一碗面上。动作本身不复杂,麻烦在于没人帮他推,桌上也摆不下滑轨。最后他只好架了个固定机位,画面是清楚了,可少了那股呼吸感。
这样的桌子,正是眼下不少内容创作的真实场地。产品测评、美食、美妆、直播、带货,大量拍摄都挤在几平方米里完成。
手里的设备其实不差:手机能录4K,口袋云台稳得住画面,相机的画质早就超出多数人的需要。问题是镜头一动起来,要推、要拉、要环绕、要升降,普通人这套装备就续不上了。
相机本身够好了,可运镜依旧得靠多年练出来的手艺。越千创新想干的,就是让机器来执行这些动作。
创始人曾诚进过剧组,硕士阶段研究的是机器人轨迹优化。公司2023年成立,起步做的是给剧组用的大型摄影机器人,之后一路减重,技术路线转到了五公斤级的桌面产品上。
这次转向靠的是对专用场景下恒定负载的摸透:相机作为末端负载,重量是恒定的,调平后重力被平衡掉,电机不用去举起相机,只需让相机运动起来。零重力直驱技术由此而来,也成了产品轻量化的底子。再加上全自由度和AI导演决策,拼出了越千创新的产品路径——第一代服务专业创作者,第二代走向消费级,或将进入大疆、影石所在的价格带。
影像行业走到了一个需要新答案的关口。参数竞争已经摸到天花板,便携体验也压到了接近极限,下一轮比拼不再是谁拍得清楚,而是能不能帮用户把想拍的东西真正做出来。
一家三十人的创业公司,靠什么在巨头旁边切走一块蛋糕?大疆和影石都在讲“导演机”,越千创新为什么偏偏先从一张桌子做起?
下面这场对话里,曾诚围绕技术取舍、产品定义、行业判断和竞争格局,逐一给出了他的回答。
(越千创新创始人曾诚)
从片场到桌面
一台机器人为什么要“降维”
雷峰网:越千创新最初是怎么切入影像这个方向的?你们当时看到的痛点是什么?
曾诚:我的硕士课题就是机器人轨迹优化,后来自己做过自媒体,也参与过剧组幕后,所以既懂机器人技术,也能理解不同拍摄场景里镜头背后的knowhow和痛点。
在剧组那会儿看到,一台摄影机械臂租一天要几万块,还得两名工程师到现场编程。设备要提前预约,拍摄前先做预编程,导演到场改一个需求,可能又得耗上几个小时。效率低,价钱也贵。
那时我们做过一款产品,主要靠优化操作软件,把原来6小时的工作流压缩到1小时。可做着做着发现,这条路上限不在技术,在场景。大型设备的价格和体积摆在那,注定只能服务很少一部分人。这个市场的容量,跟内容创作的真实增量根本不在一个量级。
雷峰网:那内容创作的真实增量在哪?
曾诚:在个人创作者和小团队身上。影像传播的渠道变了。十年前靠的是传统融媒体、电视广告,现在很多传播都是自媒体在做。
全球活跃的内容创作者规模超过两个亿,其中一半以上的拍摄在室内、在桌面上完成,比如开箱测评、美食、美妆、直播、带货等等。他们有创作需求,镜头要会动,画面要有呼吸感,可现有设备满足不了——手里大多是滑轨、稳定器,自由度单一,过程还费时间。少数头部创作者用得上百万级的大型设备,但大多数人的工作空间根本放不下。
于是我们把技术路线整个重做了一遍,从单一自由度走向全自由度,从数百公斤的大型设备走向桌面级。
雷峰网:从数百公斤到桌面级,中间具体经历了什么?
曾诚介绍,最初的样机由工业机器人加底座组成,重达五百公斤;之后改用协作机器人,重量降至一百二十公斤;再后来采用碳纤维并换用更小的电机,重量又依次降到七十公斤、四十公斤,就这样一路减了下来。
减到四十公斤时我意识到,顺着工业机械臂的减重思路已经走不下去了。它的结构逻辑、负载逻辑,都是为抓取、搬运这类工业场景设计的,不是为搭载相机拍摄设计的。不做突破性设计,最多就停在那了,性能、体积、价格,没有一个指标能到我们真正想去的地方。所以从去年开始,我们激进地重做了整条技术路线。
雷峰网:路线切换、重量减轻,意味着要放弃一些东西。你们放弃了什么?
曾诚:空载场景被放弃了。相机一旦拿下来,这套机械臂就派不上用场,和云台是一个道理——得先有一台相机压在上面。精度上也做了一定让步。二代产品机械臂的精度是5个丝,差不多半根头发丝,两次运动到同一个位置,误差不超过一根头发丝。可拍摄并不需要这么高的精度,它更看重运动是否连续。这就是我们做的取舍。
雷峰网:拍摄要的连续性,靠什么保证?
曾诚:行业里把六个自由度称为全自由度,任意位置、任意姿态都能实现。但六个自由度会带来奇异点,机械臂走到某些构型附近,就没法继续,只能绕行。工业场景看重运动的“结果”,绕一下、停一下都无所谓;拍摄看重的是运动过程,过程中不能断,所以奇异点问题必须解决。
我们设计了一种特殊构型,配上自研控制算法,能巧妙避开相机运镜时的奇异点,让轨迹连续走完。
从参数到成片
影像硬件的竞争逻辑正在换挡
雷峰网:机器怎么动,这个问题有答案了。说回影像产品本身,这个行业这些年的迭代逻辑是什么?下一段竞争会落在哪里?
曾诚:影像类产品我分成三个阶段。第一阶段是佳能、尼康的时代,拼画质,参数好就卖得好。第二阶段,参数到了一定阈值,再往上加用户已经感知不到,行业转去做体验,比如口袋相机——大疆开创的品类,便携体验好,画面也不错。第三阶段,继续升级口袋相机的参数也没多大意义了。所以我认为第三阶段就是用AI加机器人,最终提升用户拿到成片的体验。
雷峰网:为什么强调“成片体验”?现在的设备差在哪?
曾诚:拿影视飓风用Pocket拍的画面来说,同一台设备换小白就拍不出来。画面的流动感、呼吸感,还有整体节奏,普通人做不到。我们仔细研究过原因——影视飓风这类专业创作者清楚创作分前中后期三个阶段,并且每个阶段都能高水平执行。
普通用户通常没有完整的创作流程。拍之前不做策划,看到什么拍什么;拍的时候不会选焦段,不会构图运镜;最后攒了一两百条素材,剪都剪不出来。关键点就在这——AI加机器人的出现,能把这个问解决掉。
市面上的产品,要么只负责拍摄,要么只负责生成。我们抓的点是:把AI的能力放在价值最高的位置,帮用户去拍。AI承担导演的一部分——AI做导演,机器人做摄影师,用户参与过程,最后拿到一个不错的成片。
雷峰网:这个“AI导演”具体怎么运作?
曾诚:其实AI导演不是关键。导演的意图必须落到执行上,创作质量才有保证。脚本可以由AI完成,脚本的执行交给机器人,最后的剪辑再用AI一键成片。工作流大致就是这样。产品能力应该贯穿创作的前中后期,而不是只在某个单点上做智能。
先卖给最挑剔的人
一代锚心智,二代定义品类
雷峰网:越千创新的产品规划是怎样的?
曾诚:分两代产品,两代面向的用户群体不一样。
第一代给专业创作者,主要服务他们中期执行那一段。这类创作者真正稀缺的是运动控制能力,不是镜头创意。第二代体积会小一些,能当小白用户的主力机,还能把电影风格放进去拍。
第一代可以理解成把好莱坞搬到创作者的桌面上。第二代是把电影语言装进口袋。
雷峰网:第二代产品大概是什么形态?
曾诚:第二代会更便携易用,对用户专业度要求没那么高。中间还有不少技术在验证,目前在内部属于保密级。
雷峰网:为什么先切专业赛道,不直接做消费级?
曾诚:两个原因。一是品牌。第一款产品定什么调性,用户就会把你放在什么位置。先让最专业、最挑剔的人用起来,能力在积累,品牌也有了锚点。从专业用户身上学到的经验还能反哺消费级用户,体验提升的同时,用户信任也会增加。
再一个是数据。什么算好镜头、何时该推、何时该绕、哪个焦段搭哪种景别,专业创作者心里有数。这些都是实打实的创作决策,参数表里写不出来。第一代产品服务他们的过程,就是把这些决策数据攒下来的过程,后面拿去训练第二代的智能化能力。
两代产品分工因此很明确:一代面向专业用户,先把品牌立住、把能力收上来;二代转向普通人,把专业判断变成能直接调用的拍摄方案。
雷峰网:目前主动找上门的客户,都是什么类型?
曾诚:分几类。BBC、好莱坞、央视算一类;自媒体博主、MCN,还有公司自己的电商团队算另一类。
之前CCTV9的摄影指导来找过我们,要拍文物纪录片。文物挪不动,只能到现场拍。他们开两辆卡车进藏,现有供应商给的设备要装四个大航空箱,占了半辆车;我们一个手提行李箱大小就能装下。他找了好几次,但那会儿技术验证还在早期,没赶上那个项目。他说我们产品出来一定告诉他,他们每个组都会配一台。BBC也发邮件来问过。
还有一类是公司自己的品牌团队。只要有自己的产品和品牌,做电商就得有拍摄部门,器材一买就是几十上百万。这类用户对持续产出内容有刚性需求。
雷峰网:运控方面,你们有哪些独特积累?
曾诚:越千创新的运控是冲着具体场景开发的,使用体验要做到让用户觉得有手就行。工业场景里那套运控没法直接搬过来,光编辑一个轨迹程序就要几个小时。我们要把这件事压到几分钟。要做到这种体验,本体到运控都得做专用设计。产品发布后结合用户反馈一轮轮迭代优化,技术积累自然越滚越厚。
千亿市场与下一代产品
影像行业到底缺什么
雷峰网:第二代产品可能直接和大疆、影石正面竞争,您怎么看?
曾诚:影像类产品市场够大,容得下更多公司。苹果手机做得好,也没把市场上的手机全吃掉。
用户需求不是一个点,也不是一条线,而是无数点构成的空间体。没有哪家公司能满足所有需求点,都得做取舍。被舍弃的点不代表没价值,只是要把价值集中到留下来的点上。创业公司的机会就在于盯住和大公司不一样的价值点,做不一样的取舍,把选中的需求点打透,一样能做出好产品。
雷峰网:您判断影像市场有多大?还有哪些场景没被满足?
曾诚:消费级智能影像硬件的市场规模,我判断不会低于1000亿。
影像市场太大,它占的是人最重要的两个感官——视觉和听觉。影像带声音,能承载的信息最多,形式也五花八门。中间可挖的需求太多,没被满足的还很多。比如球类运动场景,世界杯、网球比赛,那些视角消费级用户就是拍不到,可那恰恰是最漂亮的视角,能把高光时刻留下来。
雷峰网:您初步估计影像赛道现在进来了多少人?谁是真对手,谁是过客?
曾诚:赛道够大,自然会吸引很多人才和创业团队来找新机会。创业团队首先得找到真正的用户需求,把场景吃透,做好产品定义,还得把交付和售后做好。能做到这几点的团队,应该都算合格的对手。至于谁是过客,用户会用脚投票。
雷峰网:从需求侧看,现在的影像产品到底缺什么?
曾诚:专业用户缺的是好用的创作工具,消费级用户缺的是一套完整的创作流。越千创新想做的,是从专业场景入手,把创作能力产品化,给用户一款有完整创作能力的智能化产品。
雷峰网:再往远看,影像会往哪个方向走?
曾诚:人创作影像内容,本质是为了表达。拍也好,生成也好,只要能帮上表达的形式,都会留下来。只有真正服务好内容生产、帮创作者更好表达的影像产品,才活得下去。
后记
影像硬件过去十几年的进步,大多发生在“记录”这一端:画质更高、体积更小、防抖更稳。
从“我想拍成什么样”到“我真的拍成这样”,创作意图和镜头运动之间,隔着一整套得靠长期训练才能拿到的能力。
没练过的人,手里就算攥着一台够好的相机,也照样不清楚镜头从哪儿起、往哪儿走、到哪儿停。
越千创新要干的,是把这套本事拆开来做成产品。专业判断被拆成一步步的流程,机器能照着执行,用户也能直接调用。
这条路真走通了,变的不止是拍摄设备,还有“谁有资格拍出好画面”这个定义本身。成不成,等明年产品上市,市场会给答案。但它至少点出了一个长期被忽视的问题:设备不再稀缺之后,稀缺的是把设备用出效果的能力。谁能让这种能力变得可调用,谁就可能在下一轮竞争里站住脚。
(雷峰网)
(雷峰网)
相关文章:
















