英伟达机器人开源撞上Fable 5.2发布!Jim Fan:不是寒冬是夏天

资讯 量子位 全文 3082 字 · 约 8 分钟读完 配图 10 张 分类Fable英伟达开源模型发布机器人世界模型

英伟达机器人开源撞上Fable 5.2发布!Jim Fan:不是寒冬是夏天 henry 1分钟前 世界模型 具身智能 英伟达

所属频道 模型发布算力与芯片开源生态机器人与具身智能

henry 发自 凹非寺

量子位 | 公众号 QbitAI

全体起立!时隔一年半,英伟达的新一代机器人基础模型终于来了!

刚刚,在今年奥斯汀举行的CoRL大会上,英伟达GEAR领导朱玉可和Jim Fan,搬出了新一代世界动作模型——

GR00T 2。

英伟达机器人开源撞上Fable 5.2发布!Jim Fan:不是寒冬是夏天(配图 1)

在时长1分半的官方demo中,GR00T 2可以拿剪刀裁标签、安装显卡、擦火柴、切香蕉做早餐、擦咖啡、收桌子、卖爆米花。

看下来,几乎是样样全能。从双手精细操作到全身移动,模型的任务范围几乎覆盖了机器人能力的各个方向。

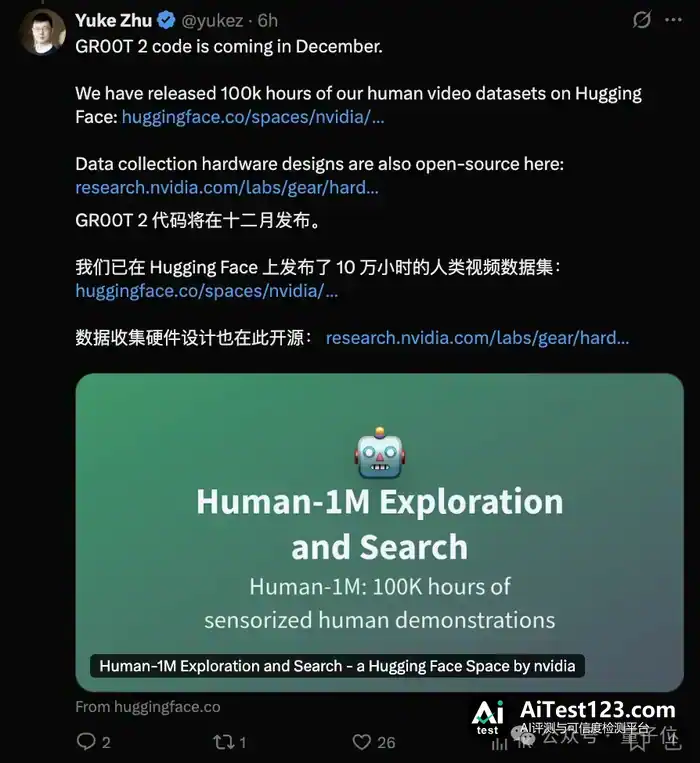
而且,据朱玉可透露,GR00T2的模型、数据、仿真环境和数据采集硬件也将陆续开源。

目前,10万小时的人类数据已经率先开放。
英伟达机器人开源撞上Fable 5.2发布!Jim Fan:不是寒冬是夏天(配图 2)

咱一人来一句英伟达nb,不过分吧?

GR00T 2:扩展机器人基础模型的泛化、灵巧性与适应能力

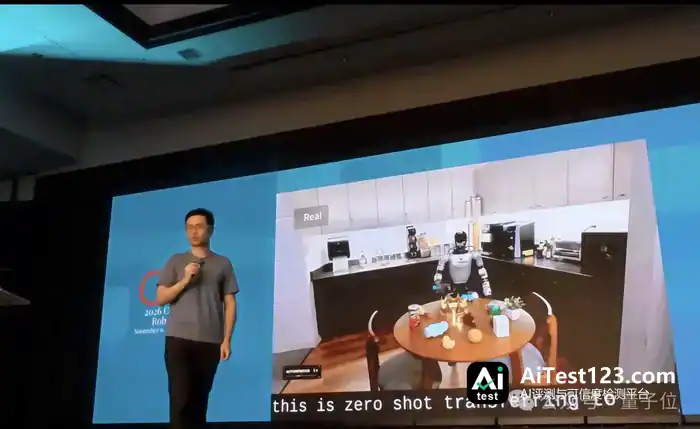
作为一款世界动作模型,GR00T2能够同时预测未来画面与机器人动作。训练时,它把“世界将如何变化”和“机器人应当如何行动”放在一起学习。

发布会上,Jim Fan将其定位为一个反应够快、能够本地运行,同时既容易通过示范教会,也容易被推理模型引导的System 1(快系统)物理技能模型。
英伟达机器人开源撞上Fable 5.2发布!Jim Fan:不是寒冬是夏天(配图 3)

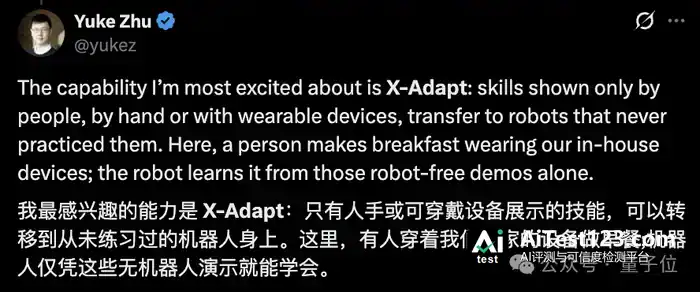
而放回GR00T 2内部,这就是朱玉可在推特上说的Xadapt跨本体适配。
英伟达机器人开源撞上Fable 5.2发布!Jim Fan:不是寒冬是夏天(配图 4)

简单来说,过去要教会一台机器人完成新任务,往往需要针对它的身体形态和控制方式,重新采集一批机器人示范数据。

X-Adapt则试图打破这层限制,人类或手持设备示范过的技能,可以直接迁移给没有练过这项任务的机器人。

具体来看,英伟达展示了三条路径。

1、从人类示范迁移到机器人。

研究人员佩戴动捕设备,示范如何放置、润湿滤纸。随后,双五指手Dexter就能完成同一任务。

整个过程中,没有采集该任务的机器人遥操作示范。仅凭人类示范,Dexter在20次试验中的成功率就达到65%。

2、从手持夹爪迁移到机械臂。

研究人员使用手持UMI夹爪,示范如何组装玩具自卸卡车。模型学习后,再将这项技能迁移到YAM机械臂上。

尽管UMI与YAM的夹爪形态不同,YAM仍能端到端完成最长约四分钟的组装任务,成功率达到60%。

同样的迁移路径,还被用于传送带分拣与抛掷、操作板拆解等任务。

3、从可穿戴外骨骼迁移到机器人灵巧手。

研究人员戴上DexUMI手部外骨骼,示范制作香蕉酸奶、舀取麦片。

模型利用这些数据微调后,机器人就能接手完成早餐任务,同样不需要额外采集这项任务的机器人遥操作示范。

总结来看,这三条路径指向同一个变化:同一项技能,不必总是在每一种机器人上重新示范一遍。

当然,跨本体迁移并不意味着完全不需要机器人数据。

在人类动捕和UMI路径中,目标机器人仍会提供与具体任务无关的数据,让模型熟悉自身的身体结构、运动方式和控制空间。新任务的示范,则可以来自更容易采集的人类操作。

这也是GR00T2技术报告所强调的方向,扩展机器人基础模型的泛化、灵巧性与适应能力。

英伟达机器人开源撞上Fable 5.2发布!Jim Fan:不是寒冬是夏天(配图 5)

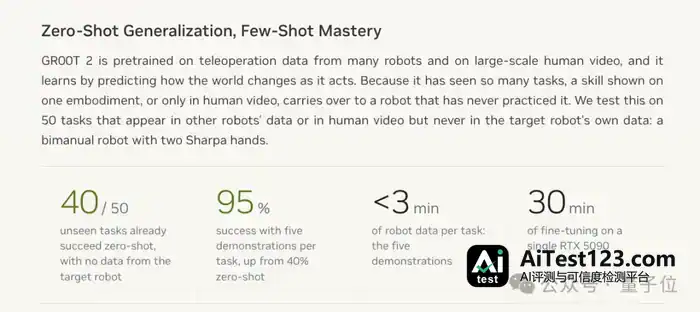
迁移之外,GR00T 2也展示了通过少量机器人示范提高执行精度的能力。

在另一组Dexter-50评测中,模型的零样本平均成功率为40%;每项任务提供一次示范后,成功率提高到71%;提供五次示范后,则达到95%。

更关键的是,这五次示范合计不足三分钟。随后,只需要在单张RTX5090上进行约30分钟的LoRA微调,就能得到适配对应任务的模型。
英伟达机器人开源撞上Fable 5.2发布!Jim Fan:不是寒冬是夏天(配图 6)

在实际调用方面,英伟达也紧跟潮流,开放了WAM API。

通过API,推理模型可以负责拆解任务、检查执行进度,再将具体的物理技能交给GR00T2执行。

换句话说,GR00T2不仅可以自己完成技能,还能成为上层智能体调用的物理执行模块。

那么,问题来了:英伟达,你咋这么nb?

40 万小时人类视频,怎么变成机器人的动手能力?

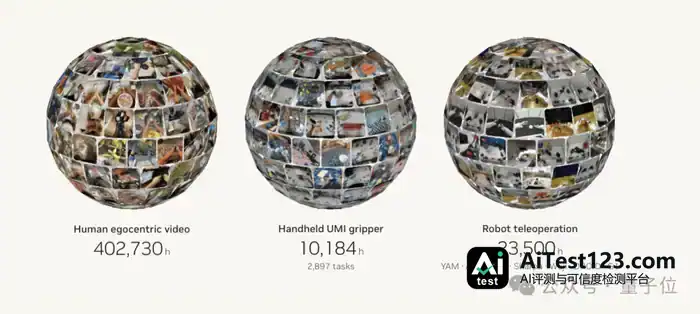
咱一个一个来说。X-Adapt背后,首先是一座数据金字塔。GR00T2的预训练混合了三类数据:

402,730小时人类第一视角视频;

10,184小时手持UMI演示,覆盖2,897项任务;

23,500小时机器人遥操作数据。
英伟达机器人开源撞上Fable 5.2发布!Jim Fan:不是寒冬是夏天(配图 7)

不难看出,人类视频的规模远大于另外两类。这意味着,机器人的学习材料不再局限于人工遥操作采集的动作轨迹,而是进一步扩展到大量真实的人类活动:

人怎样拿起工具、移动物体、完成装配,以及一次动作之后,周围场景会发生怎样的变化。

UMI和可穿戴设备负责补充更直接的操作轨迹,机器人遥操作数据则帮助模型学习不同身体对应的运动与控制方式。

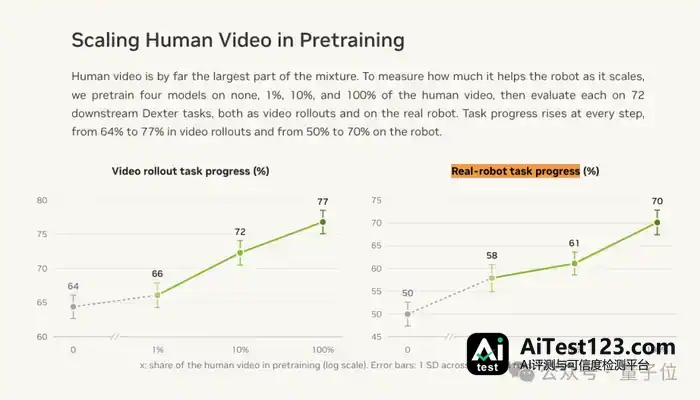
为了验证人类视频究竟能不能帮助机器人干活?团队还专门做了一组规模实验。

他们分别使用不含人类视频、1%、10%和全部人类视频的数据训练模型,再在72项Dexter任务上评估。

结果显示,随着人类视频数据增加,真实机器人上的平均任务进度从50%提高到70%。
英伟达机器人开源撞上Fable 5.2发布!Jim Fan:不是寒冬是夏天(配图 8)

这组实验给出了一个相当直接的答案:大规模人类经验,不只是丰富模型的视觉知识,也能转化成机器人在真实任务中的执行进展。

为了吃下这些数据,在模型方面,GR00T2则接收语言指令、多视角相机画面和机器人状态,通过同一个扩散Transformer,联合预测未来视频与动作序列。

最后,围绕GR00T2,英伟达还在把数据采集、处理、训练、仿真验证和实际部署接成一套完整工具链。

采集端,是UMI、DexUMI等设备。它们让研究人员直接记录人类操作,尤其是那些传统遥操作很难自然完成的灵巧动作。

数据端,包括Human-1M与Flora。前者提供人类第一视角视频,首批10万小时子集已经公开;后者支持数据整理、描述性标注和自动评估。

仿真端,则有SimFoundry。它可以从真实场景重建任务环境,用于策略测试、数据生成和技能开发。

执行端,则由不同模型和组件分工完成。

ASPIRE将机器人模型与代码技能组织起来,支持任务执行和错误恢复。面向人形机器人,Turbo使用更轻量的网络和更紧凑的视频表示,降低预测开销。

在G1的机载Jetson Thor上,Turbo单次预测耗时为124毫秒;SONIC则运行在另一块Jetson Orin上,以50Hz进行全身控制。

前者生成运动计划,后者把计划转化为持续的身体动作,让机器人在伸手、弯腰和搬运时维持协调。

这样一来,开发者拿到GR00T2后,不仅能调用模型本身,还能沿着配套工具链采集自己的数据、适配自己的任务、在仿真中验证技能,最后将其部署到真实机器人上。

这也是英伟达此次发布更值得关注的地方:它开放的已经不只是一款机器人模型,而是从数据采集、模型训练到技能调用和实际执行的一整套开发体系。

One more thing

在CoRL的现场演讲里,Jim Fan说:

“Astra没有打碎我们的梦想,它打破的是我们的围墙。”

“这不是寒冬,这是机器人的夏天。”

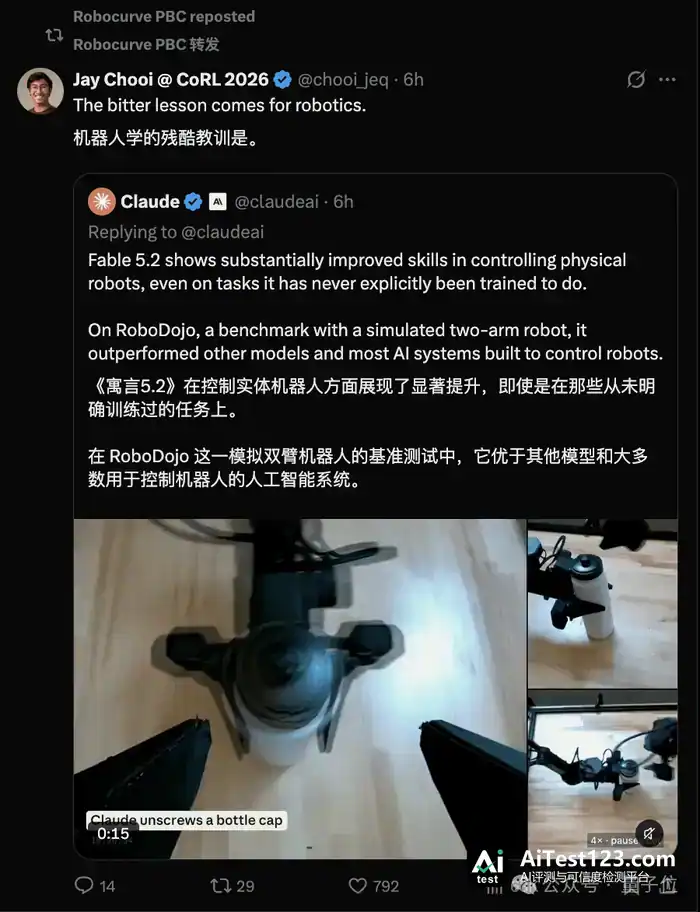
虽然话是这么说不错,但今天发布的Claude Fable 5.2,在RoboDojo上的表现也着实有点,来给机器人学上课的意思。

在Anthropic公布的RoboDojo Sim仿真双臂测试中,采用相同运行框架、各模型最高可用推理强度,Fable 5.2得分 64.9%,GPT-6 Astra为29.8%。
英伟达机器人开源撞上Fable 5.2发布!Jim Fan:不是寒冬是夏天(配图 9)

要不,下次「后会友期」,大模型队和具身模型队也来报个名?

参考链接
[1]https://research.nvidia.com/labs/gear/gr00t-2/
[2]https://research.nvidia.com/labs/gear/gr00t-2/assets/gr00t2_whitepaper.pdf

本文由本站编辑组整理与排版,内容基于公开信息核实后归纳发布,与文中提及的产品、公司无隶属关系。我们持续跟踪 AI 领域的模型、产品与行业动态,力求信息准确、表述清晰;文中涉及的名称、价格与功能细节可能随官方调整而变化,请以官方最新说明为准。如发现疏漏或表述有误,欢迎通过站内渠道反馈指正。

相关推荐 按相关度与热度排序

全部资讯 →
  1. 蚂蚁灵波开源LingBot-Touch:触觉基础模型让机器人摸得更灵敏

    【TechWeb】11月10日消息,蚂蚁灵波科技开源触觉基础模型LingBot-Touch,为机器人大脑补齐关键的触觉感知能力。该模型基于近5000小时真实触觉数据预训练,覆盖磁触觉、视触觉和压阻式三类主流传感原理,可将不同信号转化为同一套触觉表征,供不同灵巧手和动作模型使用,让机器人在“看得清楚、想得明白”的同时,进

    来源 腾讯网
  2. Anthropic更新Mythos与Fable 5.2:编程机器人双强化,冲刺IPO

    图片来源:AnthropicAnthropic PBC发布了旗下两款旗舰人工智能模型Mythos和Fable的新版本。在即将登陆华尔街之际,这家AI公司正试图通过新一轮模型升级,巩固其在人工智能领域的领先地位。Anthropic 表示,计划于周一推出的Fable 5.2能够处理更复杂的软件工程任务,承担机器人控制等硬件

    来源 腾讯网
  3. Anthropic发布Mythos与Fable新模型

    Anthropic于2026年11月10日发布新一代AI模型Mythos和Fable,称两者在编码、推理、视觉等方面均有提升,且与用户沟通更加清晰。值得注意的是,此次发布恰逢业界对递归自我改进(RSI)的担忧升温——即AI系统可能自主迭代升级。分析认为,Anthropic需在技术突破与安全回应间寻求平衡,新模型的性能提

    来源 AI 科技快讯
  4. Anthropic推出Claude Fable 5.2与Mythos 5.2,输出提速30%

    Anthropic于2026年11月10日发布两款新AI模型Claude Fable 5.2和Claude Mythos 5.2,输出速度最高提升30%,基准测试优于Opus 5.5。Fable 5.2曾协调1000多个子智能体连续8天开发出操作系统原型。新模型价格降低,每百万输入Token收费8美元。

    来源 凤凰科技
  5. Claude Fable 5.2登顶Code Arena,苹果AMP1让通用模型操控机械臂

    Anthropic发布Claude Fable 5.2与Mythos 5.2,新模型在WebDev和智力指数榜单表现亮眼,并展示了从提示词直接生成可制造硬件的能力。与此同时,AI推理服务商Fireworks遭遇入侵,客户数据及模型权重可能泄露,再次暴露云服务供应链的安全短板。此外,苹果提出无需示教的机械臂操控框架AMP

    来源 AI 应用前沿
  6. Anthropic双模型更新:Fable 5.2提速30%,Mythos试水科学计算

    Anthropic集中更新Claude Fable 5.2和Mythos 5.2,前者在ARC-AGI-2基准测试中得分93.8%,后者展示AAV衣壳结构预测能力。官方称千个智能体30小时完成费马大定理形式化,但结果待复现。此外,Google Maps接入AI Studio,蚂蚁集团开源触觉模型LingBot-Touc

    来源 AI 应用前沿
  7. Sharpa Wave触觉传感器:加装后成功率为何从39%跌到15%?

    蚂蚁灵波开源触觉预训练基础模型LingBot-Touch,通过"统一坐标+分入口+共享主干+特征空间预测"架构,将磁触觉、视触觉、压阻式触觉三类传感器信号统一编码为触觉Token。实测显示,接入后机器人成功率平均提升20+百分点,且对从未出现在训练数据中的新传感器同样有效。代码与权重已全部开源。

    来源 华尔街见闻
  8. 蚂蚁灵波LingBot-Touch开源:近5000小时触觉数据,26项真机测试

    IT之家 11 月 10 日消息,今日,蚂蚁灵波科技开源触觉基础模型 LingBot-Touch,为机器人大脑补齐关键的触觉感知能力。 IT之家从官方介绍获悉,基于近 5000 小时真实触觉数据预训练,LingBot-Touch 覆盖磁触觉、视触觉和压阻式三类主流传感原理,可将不同信号转化为同一套触觉表征,让积累的“手

    来源 AI 行业观察
  9. 蚂蚁灵波LingBot-Touch开源:5000小时触觉数据预训练

    蚂蚁灵波科技开源触觉基础模型 LingBot-Touch,基于近 5000 小时真实触觉数据预训练,覆盖磁触觉、视触觉和压阻式三类传感器。26 项真机测试显示,接入后动作模型任务成功率提升 14 至 26 个百分点,让机器人“摸得更灵敏”。#机器人触觉##具身智能#

    来源 IT之家
  10. 苹果AI备案扩至iPad与笔记本,英伟达单夜市值缩水1.29万亿元

    · 曝苹果调整 iOS 28 开发节奏,首阶段留出六周探索功能 · 谷歌发布两套第八代 TPU 系统,分别面向长上下文和保密推理 · 迪士尼与 Adobe 达成多年合作,将为旗下 IP 定制生成模型 #欢迎关注爱范儿官方微信公众号:爱范儿(微信号:ifanr),更多精彩内容第一时间为您奉上。

    来源 AI 行业观察
  11. 美团龙猫LongCat-2.5正式开源:1.6万亿参数,支持百万上下文

    IT之家 11 月 9 日消息,11 月 2 日,美团龙猫发布面向长程智能体任务的原生多模态模型 LongCat-2.5。随后来到今天(9 日),美团宣布该模型正式开源。 该模型采用 MIT 协议,支持商用推理部署与二次训练,无需额外授权,是面向长程智能体任务的原生多模态模型。在复杂代码库开发、完整项目构建、Visua

    来源 AI 行业观察
  12. Anthropic推Fable5.2与Mythos5.2:千个子智能体8天写操作系统

    美国当地时间11月9日,Anthropic 发布 Claude Fable5.2与 Mythos5.2,两者共用同一底层模型,主攻编程、推理与视觉能力,Fable 面向广泛用户开放,Mythos 仅限通过审核的机构。 Fable5.2协调1000多个子智能体连续工作8天,从空文件夹写出可在笔记本启动的操作系统原型,自带

    来源 AI 开发者社区
  13. 蚂蚁灵波开源 LingBot-Touch 触觉模型:26 项真机测试成功率最高 90%

    IT之家 11 月 10 日消息,今日,蚂蚁灵波科技开源触觉基础模型 LingBot-Touch,为机器人大脑补齐关键的触觉感知能力。IT之家从官方介绍获悉,基于近 5000 小时真实触觉数据预训练,LingBot-Touch 覆盖磁触觉、视触觉和压阻式三类主流传感原理,可将不同信号转化为同一套触觉表征,让积累的“手感

    来源 腾讯网
  14. FFR机器人模型登顶仿真榜,贾跃亭披露两项业绩会安排

    截至11月6日,FFR旗下OmniMind模型在具身智能仿真评测平台RoboColiseum榜单中以0.8698分位居综合第一,超过英伟达GR00T N1.7、GPT-6 Astra等模型。FFR将于北京时间11月13日召开上市后首次业绩电话会,FFAI则定于11月17日举行。

    来源 凤凰科技
  15. 美团龙猫开源LongCat-2.5:1.6万亿参数、百万上下文,MIT协议可商用

    IT之家 11 月 9 日消息,11 月 2 日,美团龙猫发布面向长程智能体任务的原生多模态模型 LongCat-2.5。随后来到今天(9 日),美团宣布该模型正式开源。该模型采用 MIT 协议,支持商用推理部署与二次训练,无需额外授权,是面向长程智能体任务的原生多模态模型。在复杂代码库开发、完整项目构建、Visual

    来源 腾讯网
  16. Anthropic推Claude Fable 5.2:编程超GPT-6 Astra

    IT之家 11 月 10 日消息,Anthropic 今天(11 月 10 日)发布 Claude Fable 5.2 与 Claude Mythos 5.2 两款前沿 AI 模型。官方称,新模型在编码、推理、科学研究、网络安全及机器人等领域均有显著提升,同时输出速度最高提高 30%,成本下降 20%。 根据官方披露的

    来源 AI 行业观察
  17. Claude Fable 5.2发布:编程超GPT-6 Astra,多项基准登顶

    Anthropic 今天(11 月 10 日)发布 Claude Fable 5.2 与 Claude Mythos 5.2 两款前沿 AI 模型。官方称,新模型在编码、推理、科学研究、网络安全及机器人等领域均有显著提升,同时输出速度最高提高 30%,成本下降 20%。

    来源 IT之家
  18. LG:K-EXAONE 2.5 模型 API 免费开放,智能体能力比肩头部开源

    IT之家 11 月 9 日消息,LG AI 研究院韩国当地时间今日宣布,对外免费开放其 K-EXAONE 2.5 模型的 API。包括开发者、企业、研究机构在内任何用户,可无需付费地将 K-EXAONE 2.5 应用于服务开发和研究。 这一自研技术验证模型在今年 8 月发布的原版基础上进行了追加训练,拥有比肩头部开源

    来源 AI 行业观察
  19. Anthropic发布Fable 5.2与Mythos 5.2:token降20%,长任务能力大涨

    赶在IPO之前,Anthropic发布了Claude Fable 5.2和Mythos 5.2。 两者采用同一底座,核心差异为安全权限:Fable 5.2面向通用用户,带有网络安全与生物领域的安全防护限制;Mythos 5.2仅向经审核的机构开放,解除相关限制以支持合规的网络安全、生命科学研究。 新版本最大的升级在长任

    来源 AI 行业观察
向下滚动自动加载更多






