

蚂蚁灵波LingBot-Touch开源:近5000小时触觉数据,26项真机测试
IT之家 11 月 10 日消息,今日,蚂蚁灵波科技开源触觉基础模型 LingBot-Touch,为机器人大脑补齐关键的触觉感知能力。 IT之家从官方介绍获悉,基于近 5000 小时真实触觉数据预训练,LingBot-Touch 覆盖磁触觉、视触觉和压阻式三类主流传感原理,可将不同信号转化为同一套触觉表征,让积累的“手
11 月 10 日,蚂蚁灵波科技把触觉基础模型 LingBot-Touch 开源,机器人大脑缺的那块触觉感知能力由此补上。
官方介绍显示,这一模型用近 5000 小时真实触觉数据做预训练,磁触觉、视触觉、压阻式三类主流传感原理都在覆盖范围内。不同信号经它转换后变成同一套触觉表征,积累下来的“手感”可以跨传感器、跨灵巧手、跨模型、跨任务复用。26 项真机测试中,接入这套表征后,四种动作模型的平均任务成功率比没有触觉时高出约 14 至 26 个百分点。
蚂蚁灵波的 LingBot 系列此前已经搭起一套全栈技术体系,涵盖高精度空间感知、高动态环境交互与可泛化灵巧操作,机器人因此看得更清楚、想得更明白、干得更利索。LingBot-Touch 这次把通用大脑的感知能力推到“指尖”,机器人“摸得更灵敏”,具身原生通用大脑的能力也跟着往上走了一步。
看清之后,为什么还需要“摸得灵敏”?
机器人处在真实物理世界里,每走一步动作,都得感知物体和环境的变化,再据此修正下一步。很多精细操作中,看清物体位置、把手伸对地方,并不代表任务就能做成。接触之后受力合不合适、物体有没有滑移,光靠视觉常常判断不了。
拧瓶盖就是个例子。深度信息能帮手指对准瓶盖,可一旦开始转动,瓶盖可能已经松了,也可能是指腹贴着盖壁在打滑。这两种情况画面上看着差不多,需要的动作调整却不一样。指尖接触在哪、受力多大、怎么变化,成了动作模型的重要判断依据,偏偏这些信息被手指和物体挡着,视觉拿不到。
为验证触觉表征对真实操作有没有用,团队在 Sharpa Wave 和 XHand 两款灵巧手上做了 26 项真机测试,翻书页、拧瓶盖、辨识麻将牌这些精细操作都在其中。接入 LingBot-Touch 后,LingBot-VLA、π0.5、Diffusion Policy 和 T-Rex 四种动作模型的平均任务成功率,较无触觉时提高约 14 至 26 个百分点。
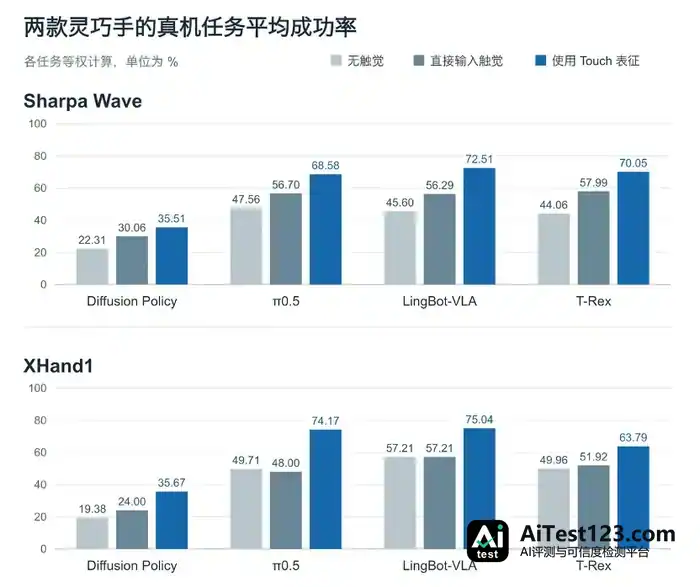
拿 T-Rex 控制 Sharpa Wave 拧瓶盖的任务来说,不用触觉时成功率是 56.25%,直接输入传感器原始信号是 62.5%,接入 LingBot-Touch 的触觉表征后,成功率到了 90%。
这组真机实验说明,高质量的触觉信息输入,能给机器人动作成功率带来明显提升。
统一触觉表征,跨灵巧手、跨模型复用
装上触觉传感器,不等于机器人就会用触觉。商用触觉传感器整体还处在比较早的发展阶段,视触觉、磁触觉、压阻式几条路线各有各的长处和短板。面对不同的成本和使用场景,多种路线很可能长期并存。
更麻烦的是,同一次接触,换个传感原理、换个触点布局,原始信号就不一样。模型要是只学会解读其中一种,传感器或灵巧手一换,已有的数据和触觉经验可能就用不上了,得重新采集、训练和适配。
团队的办法是让触觉理解不再依赖某一种传感器的物理信号,不同来源的数据能放在一起训练,积累的触觉能力可以跨灵巧手、跨动作模型复用。
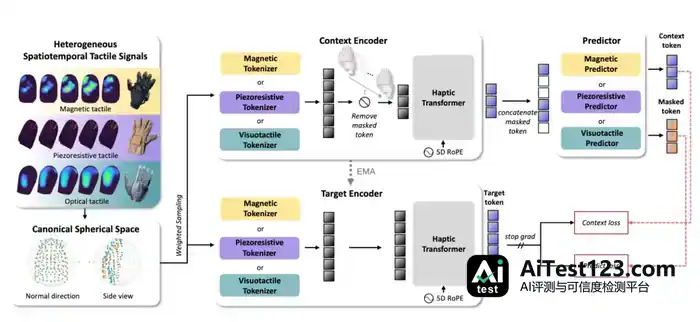
具体做法上,LingBot-Touch 按传感原理分别设置编码入口,先处理不同的原始信号,再把不同布局的触点映射到统一的指尖坐标空间。共享模型学习接触位置、受力以及它们随时间的变化,输出统一的触觉 Token—— 一种供不同动作模型使用的触觉表征。
这套架构下,人戴触觉手套采集的数据和遥操作灵巧手采集的数据能共同用于训练,不同动作模型也能借助训练好的模型提取接触特征。将来接入新类型的触觉传感器,架构里也留了扩展空间。
在 XHand 上,团队进一步验证了触觉能力能否跨硬件复用。XHand 用的磁触觉传感器型号不在预训练数据里,模型学到的磁触觉经验全部来自人戴手套采集的数据。换到这只灵巧手后,团队不改 LingBot-Touch 的参数,只用 XHand 的操作示范训练动作模型。
LingBot-Touch 提供的是触觉传感器和动作模型之间的通用感知能力,并非某一硬件或某一策略的专用模块。这次测试接入了四种不同动作模型,不绑定自研的 LingBot-VLA。传感器和灵巧手厂商可以按成本和任务需求挑硬件,整机团队能保留自己的动作策略,更换硬件与算法组合时不必再为触觉能力重复开发。
为了兼顾感知能力和端侧算力,团队准备了两种容量的模型。26 项真机测试全部由约 530 万参数的轻量版 LingBot-Touch-Tiny 完成。接入 LingBot-VLA、π0.5 和 T-Rex 后,模型参数量只增加约 0.13% 至 0.16%。
容量更大的 LingBot-Touch-Small 在感知测试中显出进一步提升的潜力:预训练数据增至近 5000 小时时,模型仍能从新增数据里获益,触觉预训练还有继续扩展提升的余地。
蚂蚁灵波称,通用大模型正加速演进,LingBot-Touch 的发布是团队对“具身原生”路线的持续投入和笃定。和面向数字信息的多模态范式不同,机器人身处真实物理世界,信息从传感器来,作用到环境中去,既要理解深度这类空间感知信息,也要处理触觉、力觉、温度等接触感知模态。模态输入的质量,很大程度上决定了动作输出的质量。
参考


















