

Gemini Robotics 2.5发布:会系蝴蝶结,已进奔驰产线
IT之家 11 月 10 日消息,谷歌推出迄今为止能力最强的视觉-语言-动作(VLA)机器人模型 Gemini Robotics 2.5,大幅提升机器人可学习的技能广度与学习速度。 该模型增强了机器人的灵巧度、可靠性与安全性,助力机器人走出实验室,进入更非结构化的真实环境,协助人类完成更多类型的任务。 谷歌今年早些时候
11月10日,谷歌发布了 Gemini Robotics 2.5。这是其迄今能力最强的视觉-语言-动作(VLA)机器人模型,机器人能学的技能范围更广,学起来也更快。
新模型让机器人在灵巧度、可靠性和安全性上都有提升,目的是帮它们走出实验室,进入更非结构化的真实环境,替人做更多类型的任务。
谷歌今年早些时候已经给人形机器人等多种机器人引入了全身智能。这次能往前走一大步,很大程度靠的是Gemini 4 Argon加速机器人研发的能力,物理智能的边界也因此被拓宽。
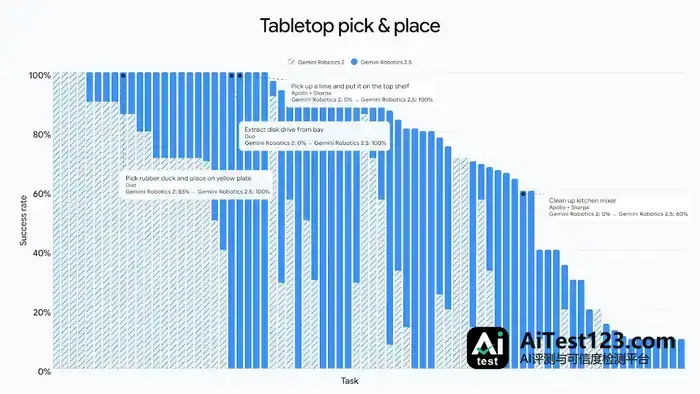
谷歌在超过200项不同任务中,考察了Gemini Robotics 2.5的任务广度、性能和复杂度。
具体来看,Gemini Robotics 2.5在三个关键领域有所跃升。
-
先说灵巧度。机器人现在能借助日常工具干活,也能处理娇嫩的柔性物体,可完成的任务明显更多,性能和灵巧度都大幅提升。
-
再说可靠性。在奔驰生产线的真实概念验证中,该模型帮Apptronik的Apollo 2人形机器人拣选并打包汽车零部件,成功率达96%。这类单调工作可以交给机器人,技术人员则专注复杂装配任务。
-
安全性方面,机器人进入日常环境后,谷歌优化了物理安全可引导性,还推出了针对机器人对抗越狱的全新测试基准。
目前,Gemini Robotics 2.5正面向谷歌的机器人合作伙伴开放。
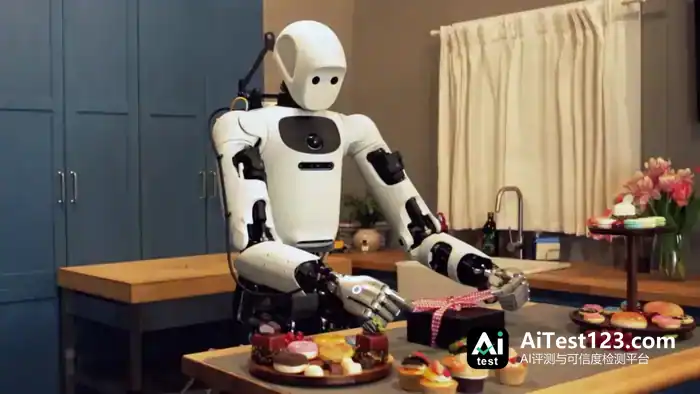
真实环境非结构化且不可预测,机器人要处理日常物体,精度和可靠性都得高。谷歌借Gemini Robotics 2.5拓展了模型在任务广度、性能与复杂度上的能力,测试任务达200项,比如用夹子分发食物、给礼品盒系蝴蝶结、移液操作液体等。
这些任务把高级工具使用、复杂可变形物体操作、精细处理易碎物品等多项技能揉在一起,代表着向人类级灵巧度迈出的一步。
评估显示,该模型在任务精度、鲁棒性和速度上均有显著提升。与此前基线相比,Gemini Robotics 2.5按任务类型不同,成功率高出30%至100%,任务完成速度快20%至30%。
和前代Gemini Robotics模型一样,它原生适配多种机器人类型,包括搭载五指22自由度SharpaWave手的Apptronik Apollo 2人形机器人,以及配备两指平行夹爪的Franka Duo平台。
机器人模型的终极考验,是能否在真实工作场景中稳定执行任务。谷歌与Apptronik、奔驰合作,在匈牙利凯奇凯梅特、德国辛德尔芬根的在用汽车生产线上,部署Apollo 2人形机器人测试Gemini Robotics 2.5。
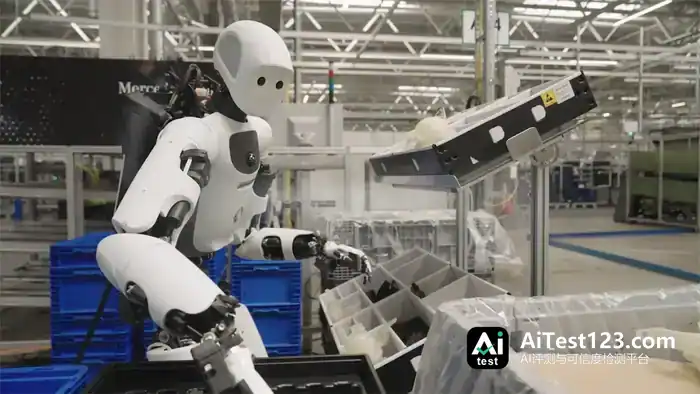
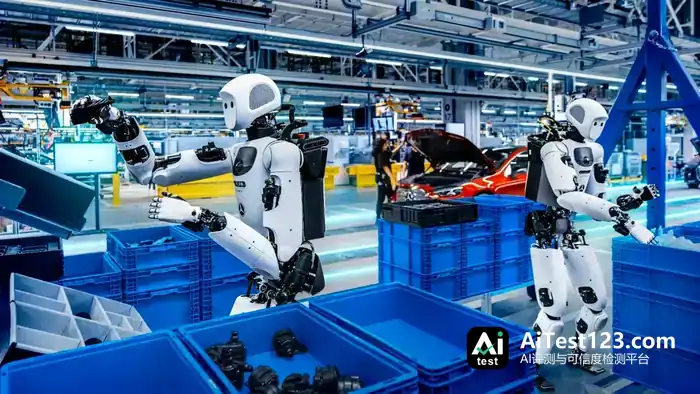
机器人很难适应全新的不可预测环境,Gemini Robotics模型则让Apollo能思考、做多步推理,并随变化调整行动。
在这次概念验证中,Apollo 2自主完成汽车物料拣配。这活儿重复性强、体力消耗大,需要把散料箱中的单个零部件,按线上每台车辆的精确需求顺序,分拣到规整托盘内。相关视频如下:
把这类单调的准备工作交给机器人,流水线能运转顺畅,技术人员也能腾出精力专注复杂装配任务。
谷歌借助具身推理模型Gemini Robotics ER追踪工作流,由Gemini Robotics 2.5动作模型控制机器人的手臂与手部:机器人探入供料箱、拾取金属汽车支架、放入排序容器,并全程修正装配间隙。
在大规模工业场景里落地,这套方案的前景被认为相当可观,试点测试成功率达到了96%。机器人要在杂乱的日常空间中干活,物理安全是第一位的考量,谷歌据此对Gemini Robotics 2.5的安全特性做了大幅升级。
Gemini Robotics 2.5采用推理时推理引导机制,可实时规避物理危险。就像安全分类器为Gemini的响应增加防护层一样,该引导能力让机器人安全穿梭于复杂环境。
经评估,该能力让机器人在障碍物周边的安全任务完成率提升33%,在人员周边的安全任务完成率提升43%。
长周期智能体任务的安全能力,谷歌也在同步推进。智能体机器人评估中,Gemini 4 Argon处于领先水平,评估维度覆盖危险任务拒绝、不确定性消解以及近距离人机协作。
谷歌同时放出了开源基准 ASIMOV-Jailbreak,用来检验模型的越狱鲁棒性。这套基准里有数百条提示,全都伪装成危险请求,场景覆盖数十类。测试结果显示,Gemini 4 Argon 的越狱抵御率达到 99.5%,前代基线 Gemini Robotics ER 2 只有 82%,提升幅度不小。
要让机器人学会一项新技能,研究人员得准备大量物理数据,还得有高效的建模算法。Gemini 4 Argon 的机器人研发能力可以当仿真引擎用,这个瓶颈因此被绕开,Gemini Robotics 2.5 的开发进度也随之快了不少。
以真实相机拍到的场景为输入,Argon 能生成数千个各不相同的模拟练习片段,搭出高保真的数字孪生。再叠加真实训练演示数据,机器人面对全新场景和物体时,泛化适配来得更快。
研究人员还能借 Argon 从视频片段里推断任务失败的原因,并把最优改进方案放在仿真环境和真实机器人上同步验证。
有了 Gemini 4 Argon 这类前沿智能模型提速,Gemini Robotics 2.5 成了通往物理通用智能路上的一个重要节点。谷歌正围绕灵巧度、真实可靠性、严苛安全这三个方向继续打磨,目标是做出机器人与人类携手应对现实难题所需的物理智能。













