西湖大学成立世界模型研究中心,40亿参数Awomo-0.5登顶6项国际评测
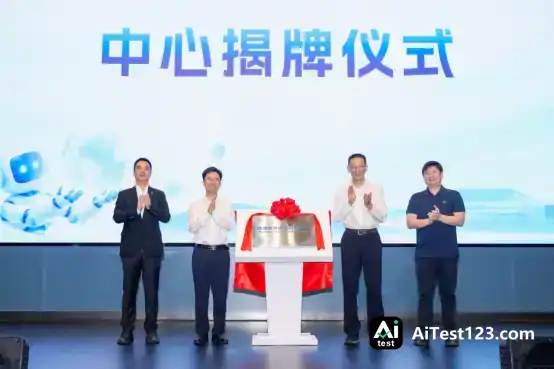
西湖世界模型研究中心成立,施一公亲自揭牌。
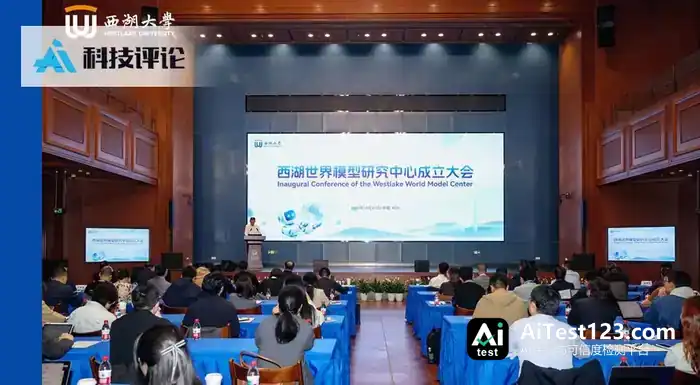
海外有李飞飞、Yann LeCun 等学术大佬亲自下场,国内则有极佳视界、逆矩阵、流形空间等创业公司密集入场。
不过最近几个月,参与这场技术竞争的力量有了变化。下场的除了公司,高校和地方政府也开始组织资源投入。
今年 7 月,北京大学与逆矩阵科技共同成立世界模型联合实验室。到了 10 月,由极佳视界牵头的通用世界模型北京市重点实验室揭牌。前者是高校联手创业公司做研发,后者是北京市支持建设的重点科研平台。
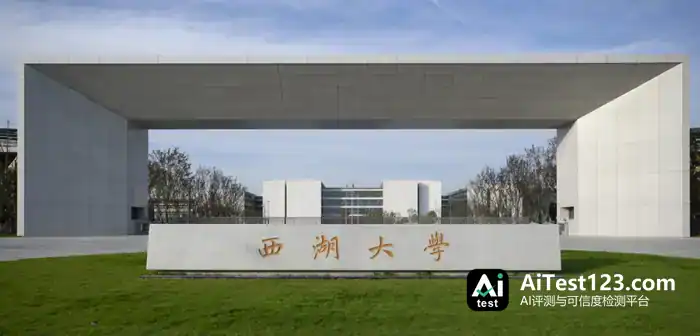
西湖大学如今再添一子,成立世界模型研究中心。揭牌由西湖大学校长、中国科学院院士施一公亲自完成。
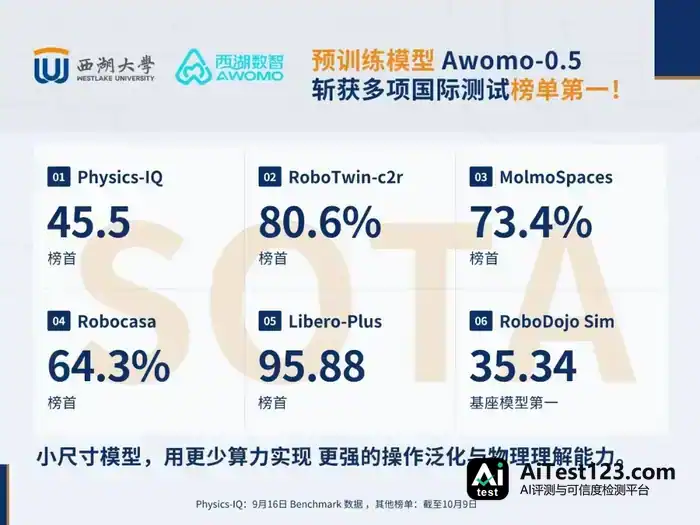
和研究中心一同亮相的,还有首版基础模型 Awomo-0.5。这款模型参数只有 40 亿,却在6项国际公开评测的不同榜单上同时拿到第一,任务覆盖物理推理、机器人操作和泛化等方向。
另一个看点是,西湖大学团队做世界模型研究已有三年,并建有自主智能实验室 AutoLab。
既然已有实验室,也有阶段性技术成果,为何还要再设一个校级研究中心?这得先看它打算把世界模型做到什么程度。
01
40亿参数的“概念世界模型”,目标指向通用物理智能
首版基础模型 Awomo-0.5 由西湖大学团队发布,定位为通用物理世界模型。按照设想,它要让 AI 学会可跨场景复用的物理规律,理解物体间的关联,并预测真实世界下一步会怎样变化。
模型规模为 4B(40 亿)参数,走的是“概念世界模型”(Concept World Model)这条技术路线。
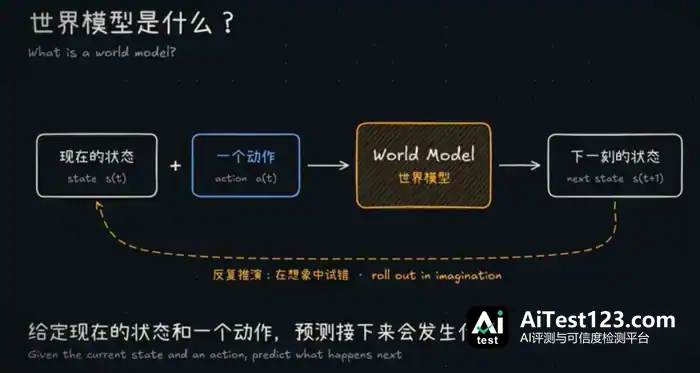
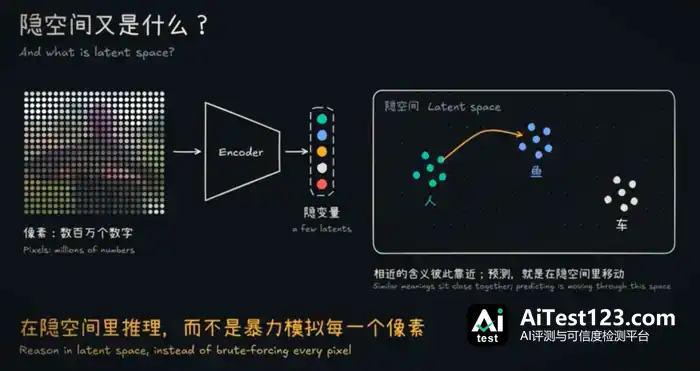
眼下,一些世界模型研究把生成未来视频当作主要手段,用画面模拟环境和物体的变化。西湖大学团队换了个思路:逐帧生成画面不再是核心目标,重点转向在模型内部搭建物理概念的表示。
这条路和 Yann LeCun 推动的 JEPA 都属于隐空间路线,但两者存在差别。
JEPA 是在潜空间里做表征预测;概念世界模型则把潜空间中的内容定义为可组合的物理概念,每个概念同时对应语言描述和物理现象。
落到具体做法上,物体属性、空间关系、材质、接触状态等信息会被转成隐空间里可组合、可复用的物理概念,再靠这些概念推导后续状态。
拿杯子滑向桌边来说,模型要判断的不光是下一帧画面是什么样,还得看杯子会不会掉下去、受外力后可能发生哪些变化。
揭牌仪式上,西湖大学校长、中国科学院院士施一公这样解释世界模型的意义:
所谓“世界模型”,说白了就是让人工智能具备“格物致知”的智慧与“见微知著”的洞见,去摸清物理世界的规律、推演真实世界如何运转,从而由“观世界”迈向“世界观”。
这话也点出了 Awomo-0.5 的核心目标:让模型学到的物理知识能在不同任务、不同领域间复用。
要走向通用物理智能,泛化是绕不开的关键能力之一。
说白了,泛化考的是模型能否把已有知识用到没见过的场景里。比如机器人在固定货架前学会了抓取,换一个货架,或者碰上不同的物体组合,它还能不能把任务完成?
团队公布的评测结果中,有两项很能说明问题,考的都是“换了环境还行不行”。
头一项是 RoboTwin-c2r。它包含 50 项双臂操作任务,抓取、堆叠、开合、旋转都有。测试时先在一个干净、固定的场景里跑通,随后把物体位置和布局全部打乱,再看模型能否继续完成任务。
换句话说,换一个全新的环境布置,机器人得凭自己的本事去应付没见过的场景和任务。Awomo-0.5 在这项测试中成功率达到了 80.6%。
另一个评测是 MolmoSpaces。这个开放评测平台出自 AI2(艾伦人工智能研究所,微软联合创始人保罗·艾伦创办的非营利实验室),在具身智能圈子里被看作零样本操作的硬核基准。
平台里有 23 万多个场景、13 万多个带物理标注的物体。整个测试走零样本路线,模型评测前压根没见过这些房间、物体和指令。任务本身不算难,无非抓、放、开、关,可场景是陌生的,物体没碰过,指令的说法也可能和训练时对不上。
它检验的是迁移本事:在某个环境里学会的操作,能不能换个环境照样用。Awomo-0.5 在该项拿到 73.4%。
一个从环境扰动入手,一个从跨场景迁移入手,两项测试合起来看的是模型泛化得怎么样。
这些结果初步说明概念世界模型这条技术路线走得通。不过眼下的成绩还集中在机器人仿真操作上,要说模型已经具备真正的跨领域通用能力,离得还远。
业内大多把世界模型往具身场景上靠,团队为何反过来做通用世界模型?
头一个原因是单场景迁移这道现实难题。自动驾驶早就撞上了。车碰到训练数据里没覆盖的新状况,通常得补数据、重训或者调模型。场景越多,重复投入就越大。机器人、汽车、工业生产各训一套模型,研发成本根本压不下来。
通用物理世界模型要解决的正是这种重复研发。把物理规律、空间关系、因果推演变成能反复调用的能力,模型在一个场景里学到的东西,可以搬到别的场景去用。
再一个是高校和企业定位不一样,高校更看重通用基础技术本身。先把“杯子为什么会掉、物体之间怎么相互作用”这类底层规律搞清楚,再琢磨怎么把这些能力开放给产业。企业一般盯着具体场景的交付效率,先解决“能不能用”。通用底座前期砸钱多、回本慢,企业要顾商业落地,很难单独为短期难以转化的通用能力持续投入。这么一比,高校更适合扛这类长期基础研究。
高校做通用基础技术,看的也不只是眼前的机器人应用。工业生产和科学研究里,同样需要理解物体属性、空间结构和相互作用关系。蛋白质结合、分子相互作用都牵扯复杂的空间结构和物理关系,光靠文本知识很难推出其中的物理过程。团队想把通用物理基础技术做扎实,让它日后能为工业生产、生物、材料等领域提供支撑。
还有一点,通用物理世界模型本身就是个有待突破的重要方向。西湖大学团队想用高校的力量把这件事做扎实,在全球通用世界模型的竞争里占住一席之地。
为了撑住通用模型的持续研发,西湖大学团队在会上还公布了数据和算力平台的建设进展:数据处理管线累计清洗超过 50 万小时具身物理世界相关数据,跨地域算力规模接近千卡,覆盖数据处理、模型训练和场景验证等环节。
02
再添一个世界模型中心,究竟意味着什么?
通用世界模型要啃的骨头,既有基础算法和物理建模,也有大规模训练、数据供给、真实场景验证这些工程难题。眼下产业力量主要投在具体场景的交付上,对这类长周期基础问题投入有限,得靠产业、高校等各方一起推。
今年成立的两家世界模型实验室,已经拿出了不一样的尝试。
通用世界模型北京市重点实验室 5 月获批、10 月 11 日揭牌,由极佳视界牵头,联合高校和科研机构开展技术攻关,推动相关技术在具身智能、自动驾驶、内容创作等产业场景落地应用。北大—逆矩阵世界模型联合实验室则在 7 月 27 日成立,走校企合作的路子,重点研究基础模型架构、核心算法和评估体系。
一边是企业牵头建重点科研平台,一边是校企联合搞研发。两种做法都在试着把基础研究和工程能力捏到一起,支撑世界模型的长期发展。
世界模型同样被地方政府划入了重点攻关方向。北京在 7 月把这一技术纳入基础模型技术攻关的支持范围;到了 10 月,江苏出台专项计划,目标是到 2028 年底建成 10 个以上世界模型高质量数据集。还是 10 月,2026 物理 AI 与世界模型大会在南京举行,产业联盟当场成立,并签署了规划总规模 50 亿元的投资基金战略合作。浙江也在跟上,省级层面已将世界模型写进 2026 年人工智能前沿布局。
在这种情况下,高校特别是研究型大学专门成立一个世界模型研究中心,意义在哪?
头一个,是世界模型自身的发展机会。
大语言模型在物理理解和真实交互上仍有明显边界,世界模型被看成拓展 AI 能力的重要方向。可基础架构、物理规律学习、泛化这些事,不是一家创业公司赶进度就能啃下来的,得有愿意长期投入的研究力量。
再一个,是学校自身的创新基因和前瞻性支持。
2018年成立的西湖大学,定位“小而精”,是一所新型研究型大学,看重前沿基础研究,也愿意支持需要长期投入的探索方向。
2023 年,语言模型还是国内大模型产业的目光焦点,世界模型尚未被行业当作热点。就在那一年,西湖大学选择支持团队建起实验室,专攻世界模型。此后三年,团队的研究方向调整过好几轮,学校层面的支持却一直没有停。
到今年3月,这件事最终以校级交叉科研平台的形式落了地。
中心能在今年成立,还有一层基础在于团队此前攒下的技术底子,学校的支持只是一方面。
2023 年切入自动驾驶长尾场景生成,2024 年拿下 ECCV 相关挑战赛冠军,随后又转向概念世界模型研究——顺着这条线,团队在算法研究、数据处理和模型训练上逐步积累了能力,部分成果也已经推进到工程开发阶段。
今年首版模型发布,外界评测给出正向反馈,技术路线算是有了阶段性成果。此时成立校级研究中心,正好把原有的研究基础往外扩,接入校内外更多力量的协作。
学校提供的跨学科资源,加上团队前期的技术积累,让成立校级研究中心有了更具体的依托。其意义在于把不同学科的研究力量进一步组织起来,同时吸纳外部科研与产业资源,为通用世界模型搭起更长期的合作机制。
03
西湖世界模型中心背后的团队
中心的发起人和主任是于开丞,西湖大学工学院助理教授、博士生导师,主要管中心的研究方向、科研合作以及重要应用场景的规划。
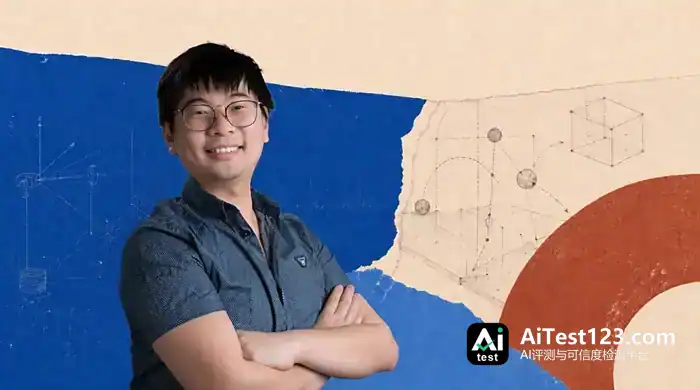
于开丞的本科在香港大学读完,博士毕业于瑞士洛桑联邦理工学院(EPFL)。来西湖大学之前,他在英特尔、Abacus.AI、阿里达摩院等机构工作过,机器学习、计算机视觉和自动驾驶领域的研究与工程经验就是这样攒起来的。
2023 年加入西湖大学后,于开丞组建了校内自主智能实验室 AutoLab,开始做世界模型相关研究。研究越做越深,团队于 2026 年初在校外创办了独立运营的西湖数智(Awomo),把实验室积累的技术推向大规模基础模型研发和产业应用。
这样一来,校内做基础研究、校外企业做工程研发,两条线结合的合作方式就形成了。
可通用世界模型要解决的问题,已经不是单个实验室加一家企业能覆盖的范围。模型架构、训练效率、物理建模、跨领域应用,每一块都需要不同学科的研究力量进来。
这也是于开丞今年推动成立校级研究中心的一个重要原因。
新成立的西湖世界模型研究中心与 AutoLab 不同,它是西湖大学的校级交叉科研平台,可以组织校内不同学科的研究力量,也能吸纳外部科研机构和企业参与合作。
人员配置上,西湖大学人工智能系主任金耀初出任中心首席科学家,他的研究方向涉及演化计算、可信人工智能与通用人工智能,为中心的基础研究提供学术支撑。西湖大学特聘研究员林涛主攻深度学习优化、高效推理与分布式学习,在中心负责模型加速。
其余参与建设的研究人员,分别承担数据、后训练、系统部署和交互设计等工作。中心还设了负责产业转化的副主任岗位,推动科研成果对接企业需求。
眼下中心的研究力量主要来自西湖大学相关科研团队,后续打算引进更多科研人员,并把校外合作拓展开。
运行机制方面,研究中心由西湖大学与西湖数智共同出资,也计划引入更多合作伙伴和社会资源。学校出科研人才、学科基础和研究设施,产业端的西湖数智出数据、算力和工程支持,双方围绕基础模型研发与应用验证开展协作。
研究中心成立之后,原来实验室与企业之间的合作,有机会扩展成更多学科和外部机构共同参与的长期研究。

04
西湖大学团队想要在全球世界模型竞争中争得一席之地
于开丞在接受 AI 科技评论采访时谈到团队未来的竞争目标:“事实上,我们要跟国际顶尖的公司团队竞争。”
40 亿参数的 Awomo-0.5 在千亿参数的大叙事里打开了一个缺口,而这仅仅是开始。真正托住它的,是 50 万小时的数据处理管线和近千卡的算力平台;一套能不断 Scaling 的工程底座由此成形,基础模型只是其中一样东西。
不过,榜单成绩和工程投入,离证明模型真正具备通用能力,还有很长的路。
这场竞争也许还有另一种支点,来自西湖大学那套“小而精”的创新科研体制:把各学科碰到的真实问题源源不断送进模型研发流程,再拿更广的任务去检验同一套物理知识能不能被反复调用。
接下来要看的是,西湖大学团队手上的这套科研体制,能不能把跨学科研究真正转成模型继续 Scaling、能力继续迁移的动力。若能做到,世界模型就有望走出机器人,进入生物、材料等方向,并在更多真实场景里接受检验。
这条路一旦走通,团队以校级中心为载体的投入,就有机会沉淀为通用世界模型的长期竞争力,在全球竞争中占住一个位置。
上述内容来自雷峰网的公开报道。
雷峰网