谷歌DeepMind发布Gemini Robotics 2.5:奔驰工厂分拣成功率96%
Gemini 4 Argon打造
谷歌 DeepMind的具身RSI新成果正式亮相。新一代机器人模型Gemini Robotics 2.5已经发布。
有一点要划重点:这是谷歌第一个靠 Gemini 4 Argon加速研发、能自主改进的机器人基础模型。
叠衣服、端糕点、摆弄蝴蝶结,手上功夫都挺细,上百种日常技能都能上手。
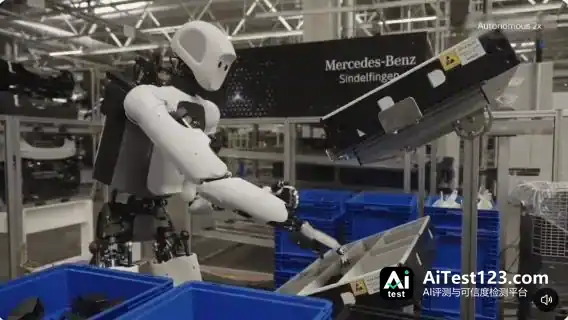
它还被派进奔驰工厂干起了「零配件打工人」,分拣汽车零件成功率最高到96%。
谷歌DeepMind研究员Norman Di Palo表示,这也是他们机器人RSI的最新成果。Gemini 4 Argon可以按真实场景搭出虚拟训练场,机器人在里面反复练手、试错,自己分析失败原因并学会改进。

上百种活能干,脑子灵,还懂RSI,这模型看起来确实有点东西。
200种任务全面升级,成功率从5%干到100%!
先说说这新模型到底是个啥。Gemini Robotics 2.5是一款VLA模型,即视觉—语言—动作模型。
跟上一代Gemini Robotics 2比,谷歌这次重点给新模型补了三门课。
灵巧性:能完成更多复杂任务,从用日常工具到精细操作柔性物体,动作更灵活,成功率更高。
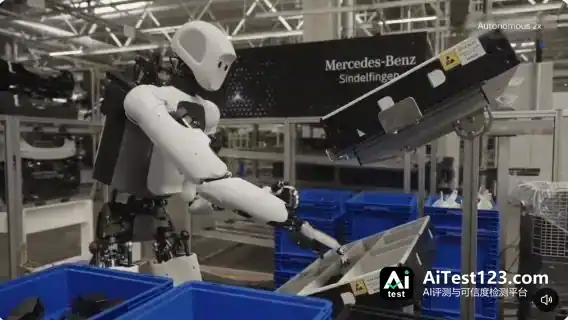
可靠性:在奔驰真实产线测试中,帮Apollo 2人形机器人分拣汽车零件,成功率达96%。
安全性:物理避险能力增强,还引入新基准,测试机器人抵御恶意指令和越狱攻击的能力。
光能力提升还不够,得拿实际成绩说话。谷歌这次安排了200种不同任务,从日常家务到精细操作,给新模型来了场技能大考。
相比此前基线,新模型任务成功率提高30%—100%,完成速度提升20%—30%。
最有看头的还是灵巧操作。
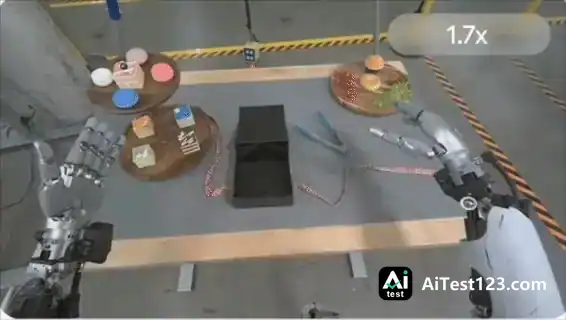
这活听着简单,实际对力度要求很高:夹轻了拿不起来,夹重了容易把食物捏变形。
对比测试中,Gemini Robotics 2执行这一任务成功率只有5%,升到2.5版本后直接到100%。
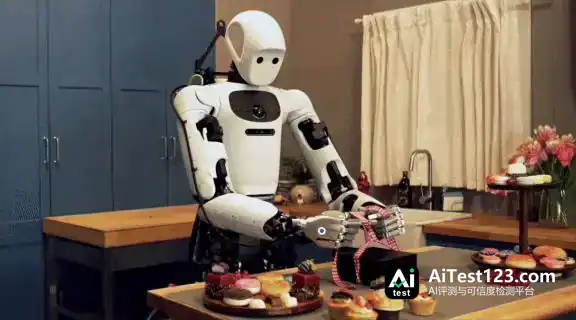
取夹子、夹蛋糕、把蛋糕装进盒子,几个动作一气呵成。
再看更考验「手指操作」的任务,比如拆开系好的蝴蝶结。难点在于机器人要先识别丝带的交叉关系,再找到正确位置,配合手指动作把它解开。
拆蝴蝶结这个任务,此前模型的成功率是0%,Gemini Robotics 2.5一口气做到了70%:
还有更贴近日常生活的场景。
挂开衫,成功率从0%提高到62%;折裤子,从0%提高到40%。
这些动作看着不起眼,可衣服、丝带这类柔性物体,在机器人操作里一直是难啃的硬骨头。
衣物、丝带等柔性物体尤其如此,一抓一拉形状就变,机器人得一边看清物体当前状态,一边实时调整动作:

谷歌显然不打算让机器人只在实验室里表演。这一回,机器人被直接安排进厂打工。
打工的地方还挺有排面:奔驰汽车工厂。
测试地点分别设在德国辛德芬根和匈牙利凯奇凯梅特的奔驰生产设施。
上岗的是Apptronik旗下的Apollo 2人形机器人,配22自由度五指灵巧手。
它这回干的活,可比夹糕点硬核多了:汽车零部件配套分拣。
为此,谷歌给Apollo 2安排了一套「脑手分工」。
Gemini Robotics ER负责理解任务、规划流程,Gemini Robotics 2.5负责指挥双手,把活真正干出来。
在这次真实产线概念验证中,Apollo 2最终交出了96%的任务成功率。
[标题] 由Gemini 4 Argon打造,机器人也卷起RSI了
问题来了,看到这里,可能有人要问:
平时老跟不上趟的谷歌,这回怎么让机器人进步这么快?
答案藏在幕后功臣Gemini 4 Argon与RSI(递归自我改进)身上。
以往具身智能研发最卡脖子的,就是那些又脏又累、还特别烧钱的活儿。
数据得一条条采、质量得一点点查,机器人翻车了,还得工程师反复看录像、找原因、调参数……
这一次,Gemini 4 Argon直接下场。
接管并加速了模型开发的全!链!路!
说白了,就是用更强的AI,一条龙包办、调教并升级下一代机器人AI。
方法也很直给,先让机器人在虚拟世界里哐哐练。
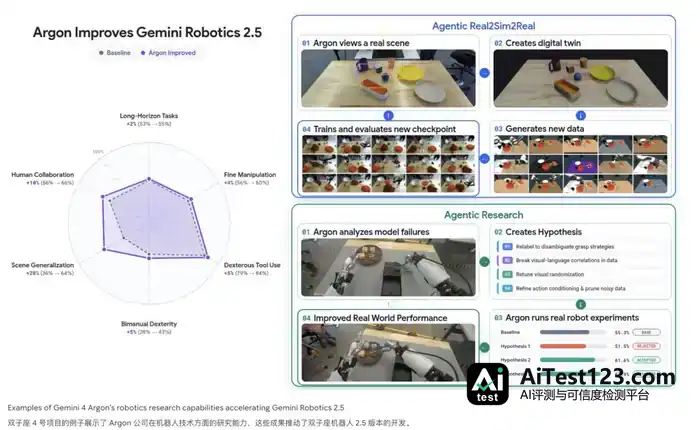
谷歌10月公布的研究案例显示,Argon能从一张真实桌面的RGB照片出发,自主重建出物理仿真环境。桌面摆了什么、物体有多大、各自放在哪,它都会识别出来,再对照现实搭起一个数字孪生的训练场。
更特别的地方在于,Argon会自己出题——调整物品的位置和摆放方式,让机器人在不同条件下反复练。机器人动作失败之后,它还能分析视频,推断任务为什么没做成,再给出改进方案。
这就好比给机器人配了一位AI教练:能搭训练场、能设计练习题,还能陪着复盘。
谷歌还把Argon的本事用到了机器人安全上。此次发布的Gemini Robotics 2.5,借助推理阶段的安全引导,可以实时避开物理层面的危险。
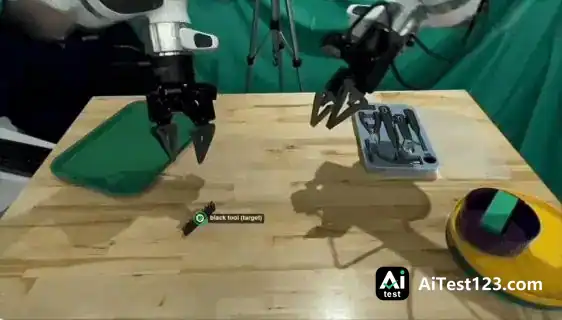
谷歌的评估中,有障碍物时安全任务的完成表现提升33%,在人的附近操作时提升43%。
看下面这个例子:机器人正埋头干活,突然有人把手伸进操作区域,它也能及时识别、停下动作,避免误伤。
针对机器人被恶意提示词诱导去做危险操作的情况,谷歌另外推出了开放测试基准ASIMOV-Jailbreak,里面收录了大量经过伪装的危险指令,专门检验机器人模型能不能识别并拒绝。
这项基准测试的结果是,Gemini 4 Argon的越狱抵抗率达到99.5%,此前Gemini Robotics ER 2基线的这一数字为82%。
也就是说,在指定的测试集上,Argon识别危险指令的能力更强。
用更强的AI,去训练、调教、升级下一代机器人AI。
距离完全自主闭环的RSI还有距离,不过这套玩法确实让机器人的自我改进有了更具体的实现路径。
问题来了:Argon都跑去给机器人打工了,那刚刚发布的Gemini 4 Carbon,老谷歌又打算安排它去干什么大活儿呢?