酷哇科技首秀进博会:D0、X1 共用一套端侧世界模型
第九届中国国际进口博览会(以下简称“进博会”)将于 11 月 5 日至 10 日在上海举办。酷哇科技首次亮相进博会,在国家会展中心(上海)7.2H 馆 A2—03 展位,集中展示 D0 重载四足机器人与 X1 独角兽城市作业服务机器人。 作为世界模型驱动的城市具身智能全栈方案商,酷哇科技始终坚持以原生端侧世界模型驱动多
11 月 5 日至 10 日,第九届中国国际进口博览会(下称“进博会”)将在上海举行。酷哇科技首次参展,展位设在国家会展中心(上海)7.2H 馆 A2—03,届时会集中拿出 D0 重载四足机器人和 X1 独角兽城市作业服务机器人。
这家公司的定位是世界模型驱动的城市具身智能全栈方案商,走的路子是用原生端侧世界模型去带多形态机器人本体,把城市具身智能从技术验证推进到真实场景里落地。
01. 一套世界模型,带多种机器人
具身智能从技术探索转向真实应用之后,机器人光会做单个动作已经不够,还得读懂任务、看清环境,并且在复杂变化中不断做出判断。
酷哇科技的办法是把自研的 COOWAM 双层智能体世界模型接进城市服务场景,靠“一脑多态”架构去驱动形态各异的机器人本体,让具身智能进入市政环卫、末端配送等实际作业环节。
这次展出的 D0 和 X1 装的是同一套“大脑”:上层 Urban VLM 管“慢思考”,负责理解行业 SOP、做长程任务规划;下层 CooWAIM 管“快思考”,在隐空间里完成毫秒级动作推演与执行。
模型直接部署在端侧,弱网甚至断网时也能在本地维持闭环,安全相关的关键决策由机器人本体自己完成。对准备规模化铺开的机器人来说,端侧能力既影响运行效率,也影响真实环境里的安全性和稳定性。
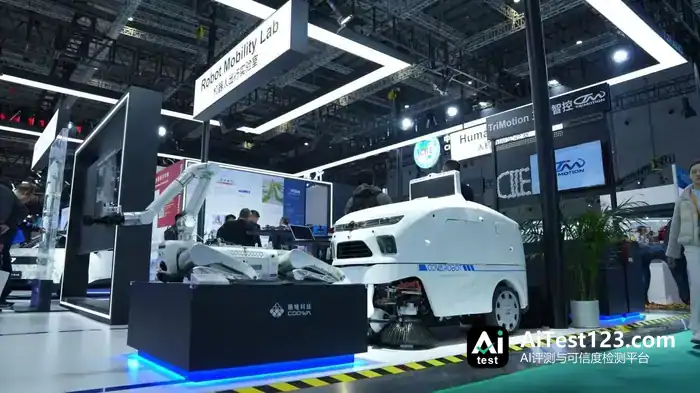
酷哇科技在第九届进博会上展出
02. 技术普惠,把具身智能带进真实作业场景
技术能不能创造产业价值,最后还得看具体产品和真实任务。展出的两款产品形态不一样、任务目标也不一样,但共用同一套端侧世界模型,把酷哇“一脑多态”的技术路径摆在了台面上。
D0 建立在“Aether 以太”重载型四足平台上,能负重,也能在全地形上自适应行走,轮式设备受限于平面作业,它可以往楼梯、斜坡、碎石路面、花坛周边这些复杂空间里延伸。模块化设计让它能换装不同上装模块,市政环卫、末端配送、安防巡检等任务都能接。
X1 用的是“Glide 驰航”1 吨级三轮线控底盘,可在狭窄空间里自主做精细作业,面向人行道、辅道这类动态复杂环境,完成沿边清扫、绕开障碍物、窄道脱困等标准化作业。
从四足到轮式,从平面道路到立体空间,酷哇想验证的不光是单机性能的边界,还有同一套模型体系跨本体复用、跨任务适配的本事。让机器人看懂真实世界,并在不同城市空间里持续干活,这是“一脑多态”走向场景落地的关键一步。

D0 重载四足机器人在现场实际作业
03. 从单体智能到多形态协同,搭出 RoboCity 图景
在酷哇的战略蓝图里,单个智能体成熟只是开头。当同一套 COOWAM 统一底座同时驱动轮式机器人、无人小巴、四足机器人、人形机器人等多形态本体,目标就不止是造好一台设备,而是摸索机器人如何参与未来城市运行。
酷哇把这叫“RoboCity(机器人城市)”:机器人之间不再孤立,会逐步变成共享“物理—社会”统一世界模型的 Physical Agent 网络,在不同城市任务中配合干活。
多形态协同也得有产品矩阵撑着。零售配送场景里,酷哇科技布了社区配送机器狗 D2,把从开放道路到园区、社区内部的末端配送环节打通。靠 COOWAM 系列世界模型,D2 能完成从社区驿站到用户家门口的定位导航、移动、抓取与放置等操作,小件快递、生鲜、外卖等配送任务都支持;强化学习运动控制算法则让它在坡道、窄路、草坪等复杂地形中移动。
D2 补上了酷哇在末端配送场景的产品能力,也让“一脑多态”从市政作业、巡检等任务延伸到更贴近日常生活的配送服务,相关产品计划于 27 年正式发布。

酷哇科技 D2 社区配送机器狗
在酷哇科技创始人兼 CTO 廖文龙看来,机器人真正需要的世界模型,得把物理世界模型和人类社会世界模型合到一起。他的原话是:“只有同时理解这两个世界,Physical Agent 才能真正走出实验室,进入真实社会,并持续创造生产力价值。”
以 COOWAM 世界模型为统一底座,酷哇科技正把“一脑多态”从展台推向城市真实场景。借进博会这个开放平台,酷哇想和更多产业伙伴一起摸索:不同形态的机器人共享同一套智能底座之后,城市服务还能生出哪些新可能。
11 月 5 日至 10 日,国家会展中心(上海)7.2H 馆 A2—03 展位,酷哇科技在现场等你,一起看世界模型走进真实城市。