苹果人形机器人HALO:宇树G1机身,背着Mac mini跑Qwen
苹果HALO人形机器人竟是宇树G1+千问的缝合方案
机器人圈要热闹了,苹果这回也下场了。
苹果新近公开了一款叫HALO的人形机器人研究。演示画面里,这台人形机器人在没见过的房间里钻来钻去,钻桌底、推箱子都拿得下;卧室门没关严,它侧身就挤了进去,末了还找了把椅子坐下,整个流程很顺。
HALO项目官网
这一回全程离线跑,没有遥控,也没连云端。跟那些还离不开遥控器的人形机器人比,差别不小。
可再一细看,这副机身有点面熟。它正是2024年5月发布的宇树G1机器人。
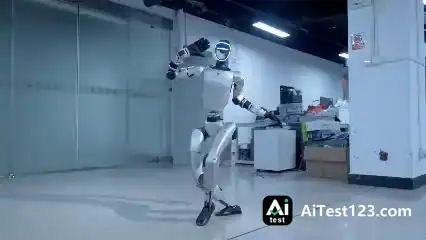
宇树G1机器人
更让人意外的是,机器人背上还驮着一台Mac mini M4 Pro,跑的大模型出自阿里千问。
苹果琢磨了这么多年的人形机器人,难道是个拼装货?
Mac Mini + Qwen,考了91分
眼下机器人哪都好,缺的就是数据可学。
大语言模型LLM做预训练,网上素材管够,数十万亿Token都不算事;自动驾驶有满街跑的智能车,百亿小时数据也只多不少。
可具身智能不一样,它要理解空间结构、物体关系和物理规律,目前公开能拿来训练的操作数据只有几十万小时这个量级。拿这点数据去喂人形机器人,属于“蚊子腿”级别。
训练人形机器人的数据为什么这么少?主流采集手段各有短板:真机采集、动态捕捉、视频蒸馏,要么成本高,要么废片率高,要么多样性不够。真机遥控的市价,大约每小时500元至1000元。
苹果的HALO干脆不采了,直接拿仿真合成造数据。
苹果在1000个程序生成的虚拟家庭环境里,合成出约300小时训练数据。客厅、办公室、卧室和家具在家庭里随机分布,动用了250块英伟达H100 GPU。

苹果HALO项目仿真
这些虚拟家庭也不是随便搭几个房间、摆几件家具就算完。场景里加了各种滤镜,模糊、噪点、不同明暗和冷暖色调都上,尽量还原真实家庭里五花八门的光线和视觉干扰。
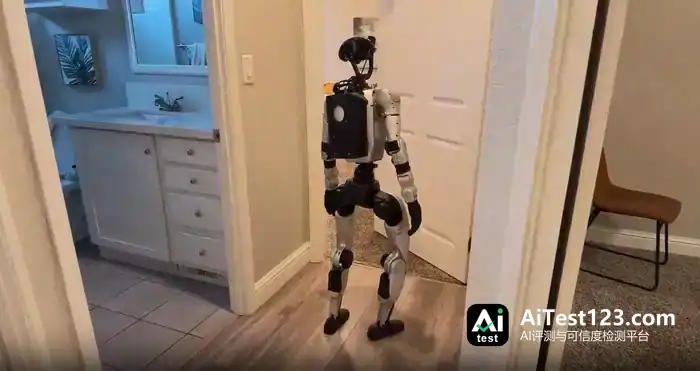
苹果HALO研究演示
训练数据搞定,还得管机器人在真实环境里的反应速度。
既然要全程离线,计算就都得在机器人背上的Mac mini里跑完。要是只靠一个大模型,把“看懂环境”到“控制全身关节”全包了,本地算力根本扛不住,动作还会严重延迟。所以苹果给HALO分了三个层级,让大小不同的模型分工配合。
最上面一层管理解任务。用户说一句“去把箱子推开”,视觉语言模型就得结合摄像头画面,判断箱子在哪、周围有什么障碍,再把任务拆成几个具体子步骤。这一层用的是阿里千问Qwen3.6-35B-A3B,激活参数只有30亿。
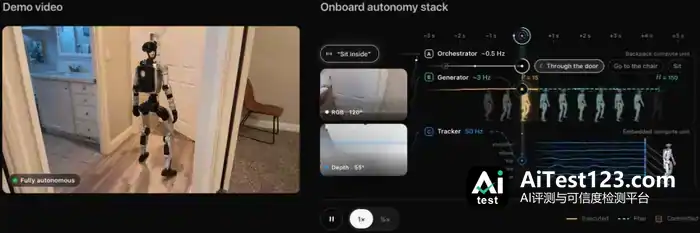
苹果HALO项目官网
中间一层管生成动作。它要照着眼前环境,接住上一层拆出来的任务,调用更轻量的Qwen3.5-2B模型,把任务分解成未来5秒的身体运动指令。最底下一层管运动跟踪,把上层指令转成电信号,直接驱动关节动起来。
上层和中层的运算,全交给机器人背部那台Mac mini M4 Pro。机器人的“脑子”直接背在身上,数据传得快,反应也就跟着快了一截。

HALO项目页面,图片来自苹果官网
那苹果为何偏要选千问大模型来当机器人的大脑?
一个原因是,跟OpenAI、Anthropic这些公司比,苹果在AI大模型上的步子确实慢了。与其自己从零训,不如直接拿现成的开源模型来用。
再说,阿里千问的大模型开放程度和种类都够。数据生成、模型训练、部署代码、开源权重,全都支持本地部署和改动。
参数从2B到数百B都有,苹果在三个层级中分别用了Qwen3.6-35B-A3B和Qwen3.5-2B,正好能按任务和算力预算灵活配,64GB的Mac mini M4 Pro也扛得住这个活。
这么看,中国市场等了好久的Apple智能为什么挑中千问,也就说得通了,思路是一路的。
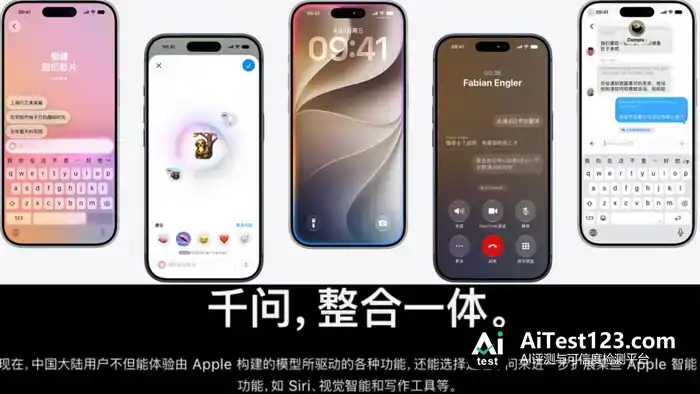
Apple智能和千问合作
HALO最终在6个没有扫描、没有建图的真实环境里跑了360次测试,平均成功率91%。钻桌底这一项是100%,穿过半掩的门也有93%。
大脑借千问,算力靠Mac mini,身体苹果干脆也没自己造。
宇树上面结苹果
大脑是苹果买来的,身体居然也是。
HALO的本体用的是宇树G1标准版:身高约132厘米,体重约35公斤,关节23至43个。苹果没重做整套机械结构,只在它背上装了个3D打印的保护壳,Mac Mini M4 Pro就搁在里头。
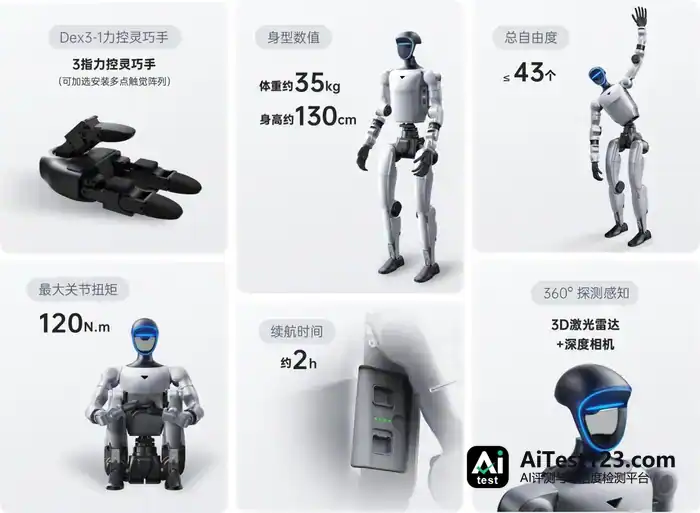
宇树G1产品图
问题就来了:美国人形机器人又不是没有。特斯拉Optimus、波士顿动力Atlas,哪个名气不大?
可人家压根没打算卖给你。
马斯克的Optimus虽说已经量产,早期产品却基本留在自家工厂里干活,对外交付要等到2027年底前后。加上老马常跳票,Optimus靠不靠得住还两说。
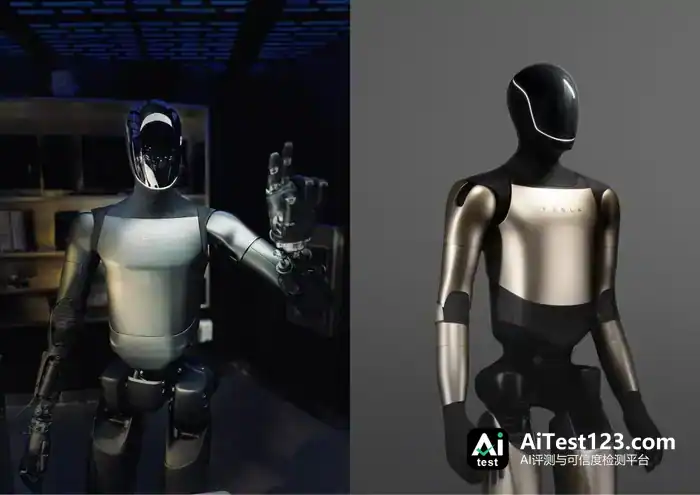
Tesla Optimus
波士顿动力新一代电动Atlas同样没有公开零售,主要跟现代汽车等方合作。Figure AI则和自研的Helix模型绑得很深,估计也轮不到苹果。
退一步讲,就算买得到,苹果也未必用得起来。
按照论文的说法,HALO 得反复去调机器人关节的力度、执行器的响应速度和指令延迟,另外还得装上 Mac Mini、接上摄像头、改动底层的控制程序。这些操作,前提都是硬件参数和底层控制权限要对外开放。
但特斯拉和波士顿动力的机器人不是这样。硬件设计、关节控制、核心算法,全都攥在自己手里,外部想随便调用、想改,都没门。
何况苹果现在还在追赶和研究阶段,需要的是一副能拆开、能改动、能反复折腾的机器人身体。宇树 G1 正好对得上这个要求。
价格上,宇树 G1 标准版 9.9 万起,波士顿动力 Atlas 动辄数百万美元,两边一比,G1 显然划算得多。
当然,苹果并不缺钱。
真正关键的是开放程度。宇树机器人是开源生态最成熟、量产最顺的人形机器人之一,开发者可以接入自己的算法、调整底层控制参数,甚至做二次开发。宇树还陆续把机器人开发框架和通用操作大模型 UnifoLM-VLA-0 开源出来,软硬件两头都留出了折腾的余地。
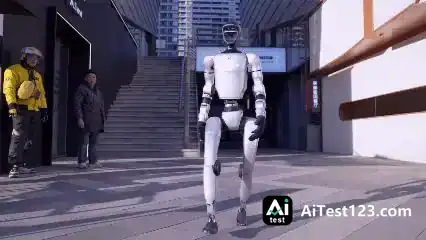
宇树 G1 机器人
比如 R1 系列双臂人形机器人,就支持全栈开放的二次开发,开发框架也已经成熟。
宇树人形机器人有超过七成的收入来自“科研教育”,原因也在这里。买得到、改得动、供货还稳定,这大概才是苹果挑中它的真正原因。
可问题在于,外界等苹果的机器人等了快十年,想看到的应该是一台由苹果从头到尾自己造出来的人形机器人,而不是一台装着千问、背着 Mac mini 的宇树 G1。
苹果自己拿出来的东西,更像是一套方案:现成硬件、大模型、自研算法,拼在一起。
说好听点叫供应链整合,说难听点,可能就是“贴牌机”。
苹果或许还要再大胆些
其实苹果做机器人不是临时起意,只是胆子一直比较小。
早在 2014 年,苹果就启动过“泰坦”造车计划,目标是 L5 级全自动驾驶汽车。磨磨蹭蹭近十年,投入超 100 亿美元,什么都没造出来就终止了。
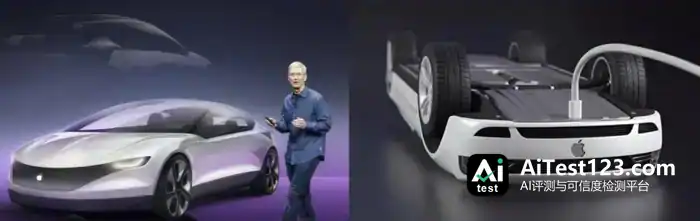
网上传闻的 Apple Car
不过,车虽然没交付,苹果却留下了计算机视觉、自主导航、运动控制、传感器融合这些技术积累,一部分工程师也转到了机器人项目上。
苹果真正把目光转向机器人,大约是在 2020 年前后。那时候还试图收购波士顿动力,结果被韩国现代汽车集团抢先截胡了。
2022 年,库克推动启动了代号 J595 的桌面机器人项目。按设想,它是在 iPad 上加装一条机械臂,能转动屏幕、跟着用户视线走,还能调用 Siri 和苹果智能,充当视频会议助手和智能家居控制中心,预计最早 2026 年或 2027 年推出。
再看近期发布的 Homeview 全家桶、今年力推的 Apple Intelligence,还有 HALO 那台不到 150cm 的宇树 G1,苹果人形机器人的最终目标,大概率还是往智慧家庭生态上延伸。
Siri 负责动嘴,Homeview 负责调度,机器人负责跑腿干活,苹果生态里终于要多一个能动起来的家伙。再结合前段时间刚发布的 Homeview 和苹果今年力推的 Apple Intelligence,围绕 AI 构筑起来的全新的苹果智能生态,有可能会成为苹果入局人形机器人的最大优势。
但实话说,现在的苹果想要实现这样的宏大目标还有很远的路要走。
HALO要真正投入干活,还有不短的路要走。
眼下它只是一项论文研究,形态更接近雏形:机器人学新本领仍得靠人写提示词、设定动作关键帧;测试也没碰抓取和操作物体这类活,而这正是具身智能落地物理世界最难的一块;单项任务成功率就算到了91%,换成连续多步的组合任务,成功率还会往下掉。
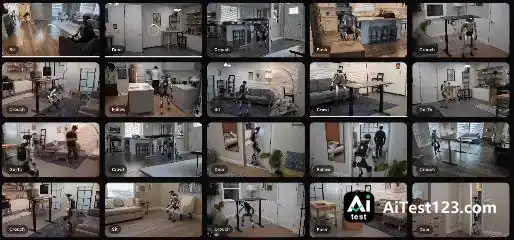
苹果HALO项目演示
硬件节奏跟不上之外,据报库克近期在内部会议上还敲打了软件团队,说苹果在AI上已经明显掉队,Siri不能再靠打补丁过日子。
这几十年,苹果拿手的是把别人做过的东西重新定义一遍。当年的iPhone是这样,Apple Watch、Vision Pro也是这样,眼下的机器人理应同样如此。
可这条路真能造出苹果想要的那种机器人吗?恐怕苹果自己心里也没底。
参考资料:
[1]APPSO:苹果罕见公布人形机器人进展,宇树G1背着一台跑千问的Mac mini
[2]基地边缘BaseEdge:苹果一番调教后,宇树机器人终于开智了
[3]星河频率:全球市值最高的公司,盯上人形机器人;苹果HALO带火仿真训练后,物理AI需要怎样的数据底座?
[4]人形大讲堂:熬了十年,苹果还是不肯放过机器人
[5]伯虎财经:苹果不想一直“躺赢”
[6]具身元:苹果把大脑装进了宇树的背篓里