易博图一年内连融近4亿:重载物理AI落地,百台重卡跑60条线路
作者 | 乔钰杰 编辑 | 袁斯来 本文约2800字,建议阅读7分钟 硬氪获悉,上海易博图科技有限公司(EABOT,以下简称“易博图”)近日连续完成两轮近4亿元融资,投资方包括知名投资人葛卫东、辰韬资本、弘毅投资、零一汽车、兴富资本、猎鹰投资旗下星奇基金等。 易博图成立于2026年2月,聚焦重载工业物理AI,核心业务是
全文大约2800字,阅读需要7分钟上下。
硬氪了解到,上海易博图科技有限公司(EABOT,下称“易博图”)近期接连完成两轮融资,合计近4亿元。出资方有知名投资人葛卫东,还有辰韬资本、弘毅投资、零一汽车、兴富资本,以及猎鹰投资旗下的星奇基金等。
这家公司2026年2月成立,方向锁定重载工业物理AI,主攻的是面向重载场景的“移动+操作”物理AI模型。眼下易博图手里跑着100多台重卡,线路共60条,大多集中在0-300公里的大宗物料短倒场景;新疆、内蒙古等不同区域的复杂路况中,真实道路零接管测试也已经展开。
模型研发、上车验证、车队运营,三件事在一年内并行推进,易博图的技术路线由此进入真实业务场景验证阶段。从当下看,公司以重卡无人驾驶作为切入点;放长远,则想把技术能力延伸到矿山、电厂、港口等重载工业场景。
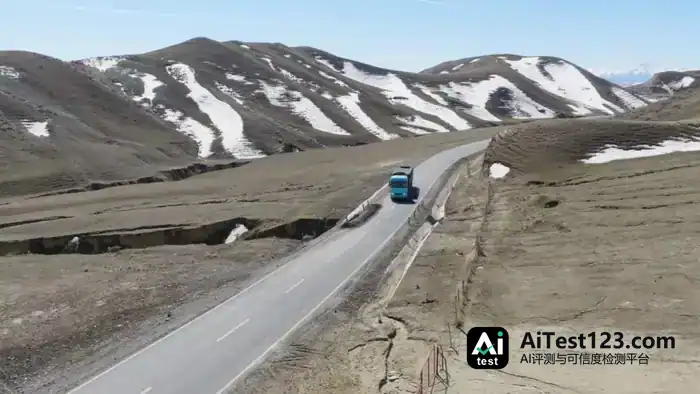
(图源/企业)
团队核心成员来自华为、理想、Momenta、苹果等头部企业,覆盖自动驾驶、AI模型研发及工程化落地等领域,技术和落地经验都较为扎实。CTO李伟此前担任赢彻算法负责人,参与过从0到1的研发与运营支持。
据李伟向硬氪介绍,公司模型架构走的是AI原生范式,技术路线名为Efficient Physical AI,底层基座是通用多模态与世界模型,往上支撑面向重卡L4的专项驾驶能力;真实物理闭环则让数据与模型持续反哺、不断演进。长期目标,是从重卡场景泛化到全重载工业。
拆开来看,通用多模态预训练基座管的是场景、空间关系和环境变化的学习;世界模型用来生成训练数据、补充复杂边缘场景,并辅助模型训练和仿真评测。在这之上,公司通过后训练强化模型对驾驶任务的理解与执行,同时针对规则遵从和安全要求做强化学习训练。
落到车端执行,易博图自研了TwinFast“双快协同认知驾驶系统”。其中JEV决策系统负责快速判断场景并做出决策,E2E端到端规划系统把决策转成具体的车辆控制动作。
传统自动驾驶架构一般靠高层决策模型和实时规划系统配合:前者理解复杂场景、做出决策,后者生成实时轨迹。问题在于,高层模型推理一慢,哪怕场景理解能力再强,也难以及时作用于车辆的实时行为。TwinFast改的就是这一点,核心是提高高层决策效率,让它和实时规划系统在速度上更好匹配,把AI模型在复杂驾驶场景里的作用充分发挥出来。
李伟说,易博图模型能快速落地,还有一大优势在数据采集与处理体系。
现在公司每月新增数据超过200万段clips,自动标注规模超过1亿帧。围绕数据闭环,团队搭起了覆盖数据基础设施、数据挖掘、数据处理和自动标注的完整流程,同时配了运营团队,管理100多台车辆和100多名司机,持续采集真实道路数据。
对无人驾驶模型来说,数据规模只是底子。复杂场景覆盖得够不够、数据处理和标注效率高不高、模型能不能从实际运行中持续拿到反馈,同样牵着研发进度走。易博图想做的,是让车辆运营、数据处理和模型训练形成闭环,把从发现问题到模型迭代的周期压短。
商业化上,易博图现阶段主要靠自营车队验证L4无人驾驶解决方案及配套运营流程。传统运输车队要上无人驾驶,并不是买套软件就完事,车辆管理、调度、日常运维、异常处理,一整套运营能力都得跟上。所以公司的打算是:先自己持有并运营车辆,把技术和成本模型跑通,再向客户输出“AI司机服务”,里面包含车辆、软件系统及运营标准,成熟的无人化运营方案逐步交付给客户。
再看行业空间,重卡无人驾驶并不是单一的车辆智能化市场。运输车队的运营管理、车辆调度、能源管理,以及后续与装载、卸载等作业环节的协同,都是潜在价值所在。无人驾驶若能由单车能力延伸到整条运输链条,对应的市场就不再局限于传统智能驾驶软硬件,而是面向大宗物料运输和重载工业生产的综合性服务市场。公司下一步计划从重卡扩到挖掘机、装载设备等场景,让矿山等重载工业场景实现全流程无人化。
以下是硬氪与易博图CTO李伟的交流节选:
硬氪:为什么选在这个时间点切入重卡领域做物理AI?
李伟:在我们看来,现在做重卡无人驾驶是个不错的时间窗口,关键在于技术范式正在变。以前无人驾驶主要靠规则驱动(Rule-based),行业玩家在这套体系上已经攒下大量研发成果。可随着AI驱动的路线慢慢成熟,特别是乘用车端到端自动驾驶和基于大模型的新技术不断往前走,行业正走到新的技术拐点。
技术范式一变,新玩家就有机会甩开传统路线的历史包袱,直接按新架构建立优势……拿乘用车领域来说,端到端技术相比传统方案已经表现出明显的性能提升,特斯拉等公司的实践也在推着行业往AI驱动的路线走。
硬氪:数据积累是公司的优势之一。这跟团队以前的研究经历有关,还是公司成立后很快建起了数据采集和标注能力?
李伟:更关键的是,我们打一开始就把自己定位成一家物理AI公司,把数据基础设施当作核心能力来建。围绕数据闭环,我们从数据采集、数据挖掘、数据处理到自动化标注搭了一系列基础设施,还组建运营团队,负责数据采集和质量管理。
目前有100多台车投入数据采集,司机团队超过100人,加上相应的车队管理人员,持续获取符合模型训练需求的真实场景数据。对物理AI来说,数据不光要有规模,还得能持续采集、高效处理,真正服务到模型训练和迭代上。
硬氪:TwinFast双快系统跟传统自动驾驶里的快慢系统区别在哪?
李伟:传统快慢系统通常由高层决策模型和实时规划系统组成。前者理解场景、判断该采取什么行动,后者生成具体轨迹并控制车辆执行。
麻烦在于,高层模型的理解和推理本事是强,可一旦推理速度掉下来,就很难及时左右车辆当下的动作。打个比方,高层模型每秒只跑得完一次推理,底层规划系统每秒却能吐出十次甚至更多的规划结果,响应速度就对不上了。
我们的办法是让高层决策系统提速,同时把实时规划系统快的长处留住。过去用多模态语言模型做决策,一般得一个Token一个Token地生成、串成思维链,放到驾驶场景里延迟可能偏高。双快系统能少依赖这种逐Token生成,让模型更直接、更高效地完成场景判断和行动选择,决策和规划也就配合得更顺。
硬氪:公司成立没多久,模型研发和上车进度都不慢。您觉得关键原因是什么?
李伟:在我看来,主要归到三点。
头一点是技术范式上选了物理AI这个定位。公司打成立那天起就把自己当成物理AI公司,所以走的是AI驱动的路子,架构直接按更容易泛化的技术路线来搭。
第二点是数据基础设施和运营能力。成立之初我们就看重数据建设,数据采集、处理、标注这套体系搭了起来,也靠车辆和司机团队不断拿到真实场景数据。有了这套基础设施,模型迭代能快一些。
第三点是模型团队的人才密度。核心团队的AI模型研发能力比较强。我们希望一开始就按AI-native的方式组织研发,把模型能力放在核心位置,而不是在原来规则驱动的技术体系上做局部修补。