蚂蚁灵波开源LingBot-Touch:26项任务验证,四种策略模型成功率齐涨

资讯 智东西 作者:周 加琦 全文 3731 字 · 约 10 分钟读完 配图 6 张 分类机器人

把触觉数据变成通用“Token”。

所属频道 机器人与具身智能
蚂蚁灵波开源LingBot-Touch:26项任务验证,四种策略模型成功率齐涨(配图 1)

具身智能在灵巧操作上跑得越来越快,可不同灵巧手之间始终横着一道触觉数据鸿沟。

传感器各有各的数据壁垒,怎么打通,成了通用灵巧操作绕不开的一步。

智东西11月10日报道,蚂蚁灵波正式开源触觉预训练基础模型LingBot-Touch,面向灵巧操作。压阻式、视触觉等不同类型的传感信号,它都能统一处理,编码成可复用的统一触觉表征,供不同灵巧手和策略模型调用。

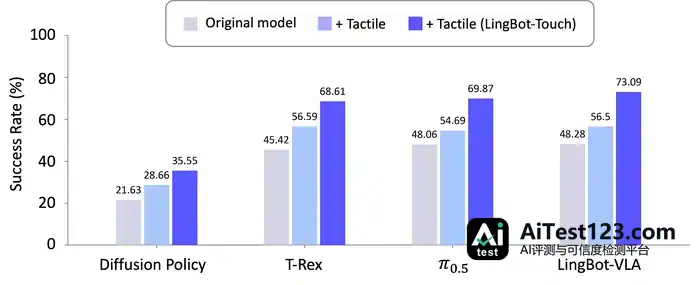
真机测试里,LingBot-Touch搭配两款不同灵巧手和四种策略模型,跑完26项真实操作任务。四种策略模型在两款灵巧手上的平均任务成功率都涨了。
蚂蚁灵波又放大招!机器人通用大脑学会共享“手感”

在Sharpa Wave灵巧手上,LingBot-VLA的平均成功率从45.60%升到72.51%。

这次发布也把蚂蚁灵波的具身原生机器人通用大脑补得更全:继空间感知、动态环境交互和灵巧操作之后,通用触觉感知能力到位。

Hugging Face:https://huggingface.co/collections/robbyant/lingbot-touch

项目主页:https://technology.robbyant.com/lingbot-touch

技术报告:https://github.com/Robbyant/lingbot-touch/tree/main/paper

GitHub:https://github.com/Robbyant/lingbot-touch

一、打破触觉数据壁垒,让不同灵巧手共享“手感”

魔搭社区:https://www.modelscope.cn/collections/Robbyant/LingBot-Touch

机器人灵巧操作要往上走,对触觉感知的要求也跟着抬高。拧瓶盖、翻书、零件装配这类精细活,机器人得先判断物体在哪,再感知手指接触后的受力变化和移动情况,才能及时调整手部动作。

要让机器人真正读懂这些接触信息,大量真实触觉数据的训练少不了。问题是,触觉数据采集成本高,规模也有限。

今年5月,海外具身创企Genesis AI发布机器人基础模型GENE-26.5,配套推出触觉数据采集手套和灵巧手,想靠动作映射把人类操作经验直接拿去训练机器人。

7月,美国具身企业Generalist AI披露GEN-1的跨本体研究进展,让不同末端执行器共享对接触、摩擦、受力等物理规律的理解。

这两家都在摸索怎么更高效地积累和利用物理交互经验。蚂蚁灵波则从触觉感知切入,挑了个更棘手的问题:打破不同传感器之间的数据壁垒,让触觉数据能跨本体共享和复用。

眼下灵巧手用的主流触觉传感器有磁触觉、视触觉和压阻式等几类,在感知精度、响应速度、覆盖面积和成本上各有所长。传感器记录接触的方式不一样,背后的物理接触信息却有共性。

蚂蚁灵波这次推出的LingBot-Touch,正是拿这一共性做文章,学习统一的触觉表征,让不同灵巧手共享对物理接触的理解。

具体做法是:LingBot-Touch先分别处理三类传感器采集的原始信号,再通过共享模型学习其中共同的接触特征,比如手指碰到了哪里、受力怎么变化。最后这些特征被编码为统一的触觉Token,供不同灵巧手和策略模型使用。

这样一来,策略模型不用直接处理不同传感器复杂的原始信号,拿提取出的接触信息就能做决策。

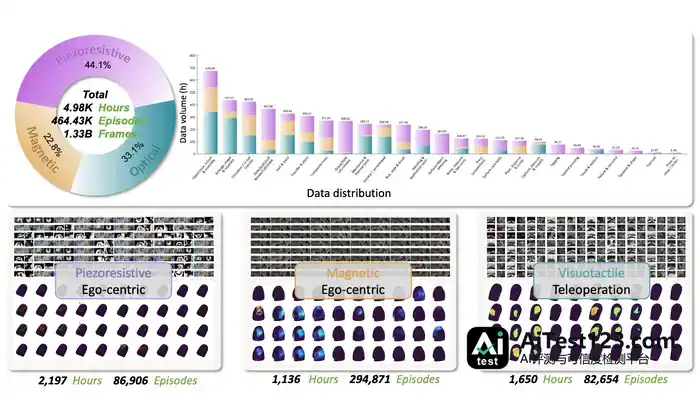
为了掌握这些共同的接触规律,蚂蚁灵波还用4983小时真实触觉数据做预训练,涵盖约46.4万段交互记录、13.3亿帧数据,抓握、旋转、装配等多种操作都在其中。

数据主要来自两块:人类佩戴触觉手套采集的磁触觉数据和压阻式数据,以及通过遥操作采集的视触觉数据。
蚂蚁灵波又放大招!机器人通用大脑学会共享“手感”

训练采用自监督学习方法,随机遮挡部分触觉信息,让模型根据其他触点的信号变化预测被遮挡区域的特征,接触位置、受力变化等信息不用逐一标注。

靠这套模型架构和训练方法,不同硬件积累的真实触觉数据也能转成可以共同利用的训练资源。

二、26项真机任务验证,LingBot-Touch让四种模型集体涨分

模型有多大价值,终究要靠机器人的真实操作来验证。蚂蚁灵波在Sharpa Wave和XHand1两款灵巧手上开展了26项真机任务测试,翻书、拧瓶盖、拉拉链、分拣物体、双手协同等精细操作都覆盖到了。

测试结果就是前面提到的成功率变化:四种策略模型在两款灵巧手上的平均任务成功率均有提升,其中Sharpa Wave灵巧手上LingBot-VLA从45.60%提升至72.51%。

测试还覆盖了四种策略模型,分别是Diffusion Policy、π0.5、LingBot-VLA和T-Rex,用来观察LingBot-Touch在不同硬件与不同模型上的表现。

对照实验分成三组。一组完全不用触觉,只靠视觉等信息;一组把原始触觉数据直接喂给策略模型;还有一组接入LingBot-Touch,用其预先提取的触觉特征。

从两款灵巧手的结果看,接入LingBot-Touch之后,四种策略模型的平均任务成功率在三组对照中都拿到了最高值。
蚂蚁灵波又放大招!机器人通用大脑学会共享“手感”

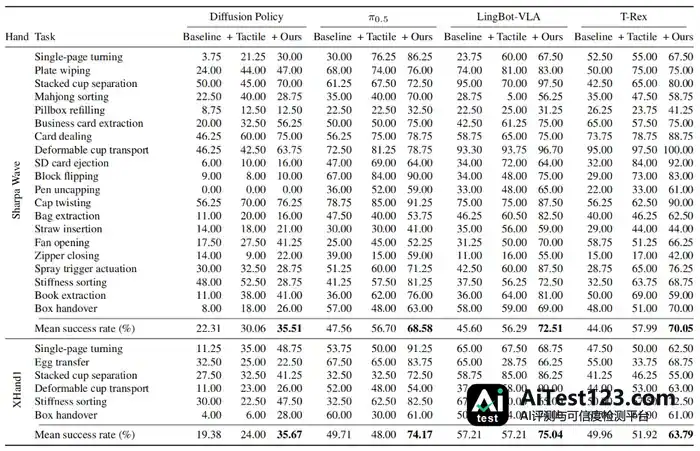
在Sharpa Wave上共20项任务,LingBot-VLA的平均成功率从45.60%升到72.51%,提高26.91个百分点;π0.5从47.56%升到68.58%,提高21.02个百分点。

XHand1的6项任务中,π0.5的平均成功率由49.71%提升至74.17%,提高24.46个百分点。

落到具体操作上,LingBot-Touch的效果同样清楚。拧瓶盖任务里,Sharpa Wave灵巧手上的T-Rex不用触觉时成功率为56.25%;直接输入原始触觉数据时为62.50%;接入LingBot-Touch后升到90%。

拉拉链任务更能说明问题。π0.5不用触觉信息时成功率是39%;把原始触觉数据直接输入后,成功率反而掉到15%;改用LingBot-Touch提取的触觉特征,成功率回到59%。
蚂蚁灵波又放大招!机器人通用大脑学会共享“手感”

换句话说,关键在于把触觉信号变成模型能够有效利用的接触特征,操作效果才会改善。

任务成功率之外,LingBot-Touch在新硬件上的迁移能力同样受关注。

这次测试用的XHand1灵巧手装的是磁触觉传感器,该型号并未出现在LingBot-Touch的预训练数据里,触点布局等特征也和训练阶段所用设备不一样。

接入XHand1时,蚂蚁灵波没有重新训练LingBot-Touch,而是把它的模型参数固定住,只针对具体任务训练下游策略模型。结果,使用LingBot-Touch触觉特征的策略模型,平均任务成功率依然有所提升。

对产业来说,LingBot-Touch有望让不同灵巧手积累的触觉数据和学到的感知能力实现共享,企业在数据采集、模型训练和硬件适配上的重复投入可以减少,研发效率有望提高,灵巧操作能力进入更多实际场景的步伐也会加快。

三、触觉模型走向真机,速度也是硬门槛

具身智能加快走向实际应用,模型的计算开销和运行效率直接影响机器人能否落地部署。

一台机器人通常要同时跑视觉感知、动作决策等多个模型,端侧算力有限,得在不同任务之间分配。触觉感知尤其如此,手指与物体接触时产生的高频信号需要持续处理,对模型响应速度的要求更高。

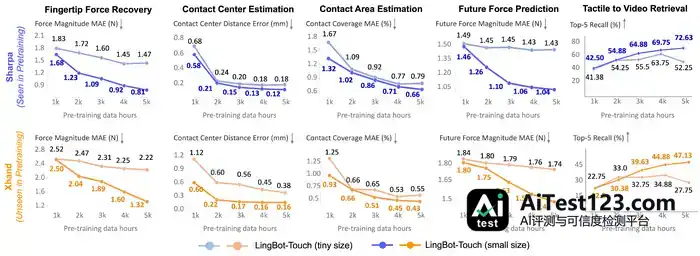
针对这一需求,蚂蚁灵波给出了LingBot-Touch Tiny和Small两个版本,在模型规模与触觉感知能力之间提供不同选择。

Tiny版本参数只有约532万,重点是压低触觉处理的计算开销。把它接入LingBot-VLA后,整体参数量仅增加约0.13%,上述26项真机任务用的都是这一版本。

Small版本模型容量更大,触觉感知能力可以进一步提升。结果显示,Tiny版本用约4000小时数据预训练后,部分感知性能逐渐趋于饱和;Small版本在接近5000小时数据规模下仍能继续提升。
蚂蚁灵波又放大招!机器人通用大脑学会共享“手感”

通用触觉能力要真正进入产品,模型性能、端侧算力和部署成本都得兼顾。LingBot-Touch用不同规模的模型设计,让企业可以按实际硬件条件和操作需求来选触觉模型。

结语:通用大脑再升级,让物理经验成为具身智能的共同资产

在此之前,蚂蚁灵波已经推出LingBot-Vision、LingBot-Depth 2.0、LingBot-World 2.0、LingBot-VLA 2.0等不同类型模型。LingBot-Touch的加入,让其机器人通用大脑的物理感知能力更完整。

这一布局延续了蚂蚁灵波坚持的具身原生技术路线:从机器人在真实物理世界完成任务的需求出发,把不同机器人共同需要的智能能力做成可复用的基础模型。

对整个产业而言,怎样降低不同硬件之间的能力迁移成本,也是规模化落地绕不开的问题。

这正是通用基础模型走向产业应用的重要价值所在。真实世界中积累的经验得以持续沉淀,不同硬件和任务之间的重复开发减少,机器人能力向更多实际场景迁移的速度加快。

本文由本站编辑组整理与排版,内容基于公开信息核实后归纳发布,与文中提及的产品、公司无隶属关系。我们持续跟踪 AI 领域的模型、产品与行业动态,力求信息准确、表述清晰;文中涉及的名称、价格与功能细节可能随官方调整而变化,请以官方最新说明为准。如发现疏漏或表述有误,欢迎通过站内渠道反馈指正。

相关推荐 按相关度与热度排序

全部资讯 →
  1. 蚂蚁灵波开源LingBot-Touch:机器人触觉乱码如何破解?

    蚂蚁灵波团队开源了LingBot-Touch,这是一个专门处理触觉信号的预训练基础模型。它能把磁触觉、视触觉等不同传感器的原始数据,统一翻译成机器人动作模型能听懂的“触觉Token”。这个模型只有几百万参数,却能即插即用,直接挂载到现有的机器人控制策略上。在拉拉链、拧瓶盖这些精细活上,它让机器人的成功率提升了20%以上

    来源 AI 应用前沿
  2. SpaceX星舰第15次试飞升空:飞船入轨,助推器未返场

    【TechWeb】11月14日消息,美国中部时间2026年11月13日下午,SpaceX“星舰”(Starship)第15次试飞成功升空。此次任务使用超重型助推器 B22 号和飞船 S42 号,原计划首次实现助推器与飞船双双返回发射场并由发射塔机械臂实施空中捕获回收,同时部署 26 颗第三代星链卫星。但任务并未完全按计

    来源 腾讯网
  3. 苹果人形机器人HALO:背Mac mini跑千问,300小时仿真数据练出91分

    颤抖吧,机器人!苹果终于要来凑热闹了。 苹果最近…布了一项名为HALO的人形机器人研究。演示视频里,一台人形机器人在陌生房间里上蹿下钻,钻桌子、挪箱子样样都行;还能趁卧室门没关严,侧着身子挤进去,最后找把椅子坐下,相当行云流水。 HALO项目官网 并且,这次是全程离线,没有遥控操作,更没有云端连接,比之前那些还依赖遥控

    来源 AI 行业观察
  4. 27岁清华博士,放弃近8位数年薪创业,押注机器人自进化

    “创业就是一天活、一天死的感觉。”文|《中国企业家》见习记者 施思羽编辑|马吉英头图摄影|佘贵森创业4个月,李健雄仍在适应创业后的节奏。融资、技术、组织和合作等信息同时涌来,让这位27岁的本溯智能创始人、CEO感觉自己的“上下文输入已经爆发甚至过载”。本溯智能(BASAL Intelligence)成立于2026年7月

    来源 腾讯网
  5. SpaceX星舰首次被机械臂空中接住,数万亿估值叙事添关键一环

    SpaceX首次用发射塔机械臂在空中接住星舰飞船,创造航天史上轨道返回飞船塔架回收先例。Bernstein分析师认为此举是支撑SpaceX数万亿美元估值的关键一步——完全复用将大幅压低入轨成本,直接提升星链部署效率与商业天花板。摩根士丹利警示市场低估了此次任务价值,将显著降低商业复用与AI太空算力扩张的执行风险。

    来源 华尔街见闻
  6. 蔚建科技完成超亿元融资:建筑机器人三年订单复合增长超100%

    图源/企业 本文约2700字,建议阅读7分钟 作者丨欧雪 编辑丨原斯来 硬氪获悉,建筑机器人公司上海蔚建科技有限公司(下称“蔚建科技”)已于近期完成第五轮融资,融资金额超亿元人民币,投资方为财通资本。本轮资金将主要用于生产制造、海外市场开拓、产品和具身智能技术持续研发投入。 蔚建科技成立于2020年6月,是全球建筑机器

    来源 AI 行业观察
  7. 脑植入试验志愿者集体发声:要自主权,少保密协议

    脑机接口研究历经数十年发展,已能让瘫痪患者用思维控制机械臂、电脑光标乃至合成语音。然而,站在试验最前线的志愿者长期被保密协议束缚,难以分享真实体验。如今,他们正集体发声,要求更多研究自主权、更透明的知情同意,以及更少的NDA限制,这场关于科研伦理的讨论正在重塑神经技术的发展方向。

    来源 AI 科技快讯
  8. 谋先飞 Motphys 发布物理仿真引擎 MotrixSim 1.0,核心采用 Rust 开发

    IT之家 11 月 15 日消息,谋先飞(Motphys)新一代物理仿真引擎 MotrixSim 1.0 昨日正式发布。 据介绍,MotrixSim 是一个高性能的物理仿真引擎,专为多体动力学和机器人仿真设计,支持广泛的应用场景,包括机器人控制、强化学习、工业仿真等。主要特性如下: 物理仿真:支持刚体动力学、碰撞检测等

    来源 AI 行业观察
  9. SpaceX星舰第15次试飞:首次用“筷子”夹住飞船,双回收只成一半

    美国太空探索技术公司重型运载火箭“星舰”的第二级飞船当地时间11月14日返回地球,并由发射塔机械臂“捕获”回收,完成第15次试飞。这是SpaceX首次成功捕获从地球轨道返回的星舰上面级飞船,为实现星舰完全、快速重复使用迈出关键一步,也让大众再次聚焦,在航天技术持续突破下,人类距离真正的星际旅行还有多远?美“星舰...

    来源 腾讯网
  10. OpenAI解散独立机器人团队:具身智能并入通用模型体系

    11月13日,据外媒报道,OpenAI已解散独立机器人团队,原成员并入常规模型训练体系。内部判断认为,机器人只是通用模型的一类垂类任务,所需智能能力应在通用基础模型框架下统一解决。截至发稿,OpenAI官方尚未确认并披露相关细节。 这并非OpenAI首次调整机器人路线。2019年,其机械手解魔方项目Dactyl曾引发广

    来源 AI 开发者社区
  11. SpaceX机械臂空中接住星舰飞船,万亿估值叙事补上关键一环

    SpaceX首次成功用发射塔机械臂在空中接住星舰(Starship)的上级飞船,这是全球航天史上第一次从轨道返回的飞船被塔架“夹”住回收,也让马斯克公司距离“快速复用”的目标近了一大步,而分析师认为,这正是支撑其数万亿美元估值叙事的关键一环。北京时间11月15日周日,星舰上级在完成14圈绕地飞行后重返大气层,被得克萨斯

    来源 腾讯网
  12. 星尘智能CoMind:隔墙协作成功率100%,通信量降八成

    深圳具身智能公司星尘智能推出多机协同框架CoMind。该框架让机器人在视线受阻时,通过共享关键视觉特征而非完整视频流来协作。测试显示,在隔墙拿笔等任务中,成功率从0%提升至100%,同时通信数据量减少80%。这标志着多机器人协作从中心化调度向去中心化、基于动作反馈的信息交换转变。

    来源 AI 应用前沿
  13. SpaceX星舰首次在轨飞船被机械臂捕获,意味着什么

    当地时间11月13日下午,SpaceX星舰开启了第15次综合飞行测试。世界首富马斯克对本次任务充满了期待,因为这是该公司历史上首次尝试助推器和上面级的同时回收测试。 发射升空后,星舰上面级飞船S42按计划完成入轨、部署26颗星链V3卫星、绕地球约14圈后返回。在发射的约22.5个小时后,这艘经历轨道飞行、再入大气层和高

    来源 AI 行业观察
  14. 星舰飞船首次实现“筷子”回收:15次试飞后两级回收初验证

    北京时间11月15日5时17分,美国博卡奇卡“星舰”基地2号发射台上,“筷子”机械臂成功回收刚从近地轨道返回的“星舰”第二级即星舰飞船。22小时32分钟前,这艘星舰飞船从此起飞。随后,它经历了入轨部署星链卫星、绕地球飞行14圈、离轨再入等。至此,“星舰”通过15次试飞,初步完成了塔架回收两级验证工作。 从哪儿发射就飞回

    来源 AI 行业观察
  15. 李飞飞加入AMD后首谈:机器人将引爆算力新需求

    在CoRL 2026大会上,AMD CEO苏姿丰与李飞飞展开对谈。两人讨论了物理AI的千亿级市场机会、基础模型在机器人领域的局限性,以及学术界面临的“算力饥荒”。李飞飞强调公共部门算力投入不足是重大失误,并指出机器人发展将推动端侧与云端算力的双重增长。此外,她还就AI时代是否值得读博分享了观点,认为好奇心与解决最难问题

    来源 AI 应用前沿
  16. SpaceX首次用发射塔机械臂捕获星舰飞船

    IT之家 11 月 15 日消息,当地时间今日,美国太空探索技术公司(SpaceX)在星舰第 15 次试飞任务中,首次成功利用发射塔“筷子”机械臂,捕获从地球轨道返回的星舰上面级飞船。这是历史上首家公司,成功将轨道级火箭的上面级(Upper Stage)送回发射场,并通过发射塔完成捕获。 当地时间周五晚间,第 15 次

    来源 AI 行业观察
向下滚动自动加载更多





