

丘沃智能无人拖拉机新疆实翻:超30厘米,时速11公里
丘沃智能开物™系统在新疆芳草湖农场完成L4级无人深翻作业,耕深超30厘米,横向误差仅1.2厘米。公司同步披露与卓品智能在农具控制器领域的合作,并将于11月底开设首家直营旗舰店,试图解决农机无人化中“管得住、看得见”的落地难题。
新疆大田里的“无人”深翻
在新疆,种地拼的是和时间抢日子。一个垦区往往几十万亩,农时窗口期就短短几十天。这时候缺的不是地,是能连轴转的熟练机手。
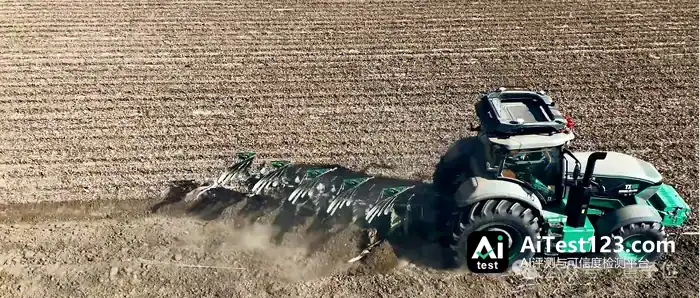
兵团第八师旗下的芳草湖农场最近迎来一次特殊深翻作业:一台临工3004混合动力拖拉机,驾驶室里空着,方向盘自己转,后面的650岸下犁稳稳切进土壤。这是丘沃智能搭载“开物™”L4无人作业套件后的首次完整公开演示。

现场实测的数据是这样的:作业速度保持在11.8km/h,耕深稳定超过30厘米。精度更关键——综合横向误差控制在1.2厘米以内。地不光能翻完,还能翻得直、翻得匀,传统人工操作里常见的“弯垄”“漏耕”没有出现。
这套系统此前已在江苏农垦宝应湖农场跑完3000亩全程无人化作业。从江苏的水田到新疆的大田,丘沃智能正在验证技术在不同地貌和作物环境下的适应性。
不只是加个雷达:车规级硬件底座
想让一台量产拖拉机实现L4级自动驾驶,在车顶绑几个激光雷达远远不够。农业场景的非结构化特征极强:尘土飞扬、光线变化剧烈、地面颠簸,还没有清晰的车道线。
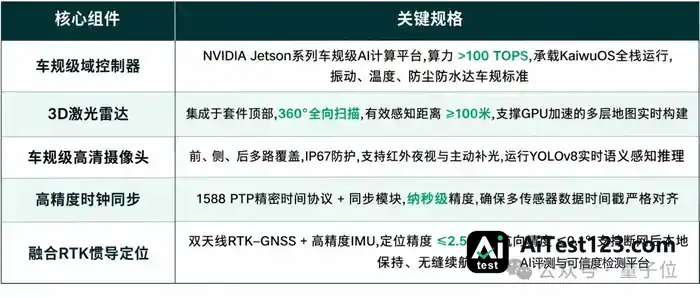
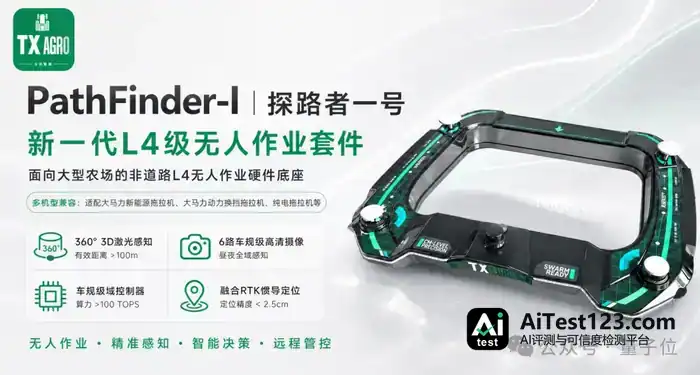
丘沃智能拿出的方案是“PathFinder-I(探路者一号)”硬件底座。这套模块化套件装在驾驶舱顶部,是国内首款面向商业化新能源拖拉机的L4硬件底座。

在这个看似普通的金属盒子里,工程门槛最高的一环是“时钟同步”。激光雷达、摄像头、惯性导航单元各以不同频率输出数据,时间戳一旦对不齐,上层算法融合出的地图就会错位,车子跟着跑偏。丘沃智能把这一同步精度锁定在纳秒级——这是样机走向量产车的分水岭。
“不改造整车”的思路降低了主机厂的适配难度。轮式、履带式、铰接式底盘,只要预留了线控接口,就能通过任务插件接入开物™系统。临工集团的混动拖拉机之所以能快速适配,原因也在这里。
软件壁垒:KaiwuOS与数据闭环
硬件决定下限,软件决定上限。丘沃智能的核心竞争力,落在自研的KaiwuOS操作系统上。
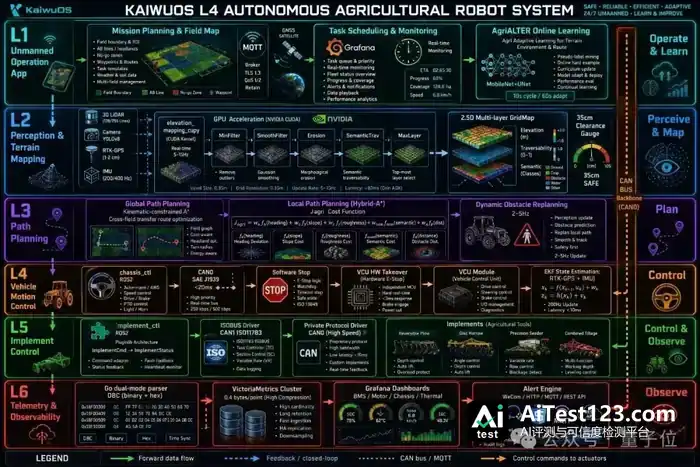
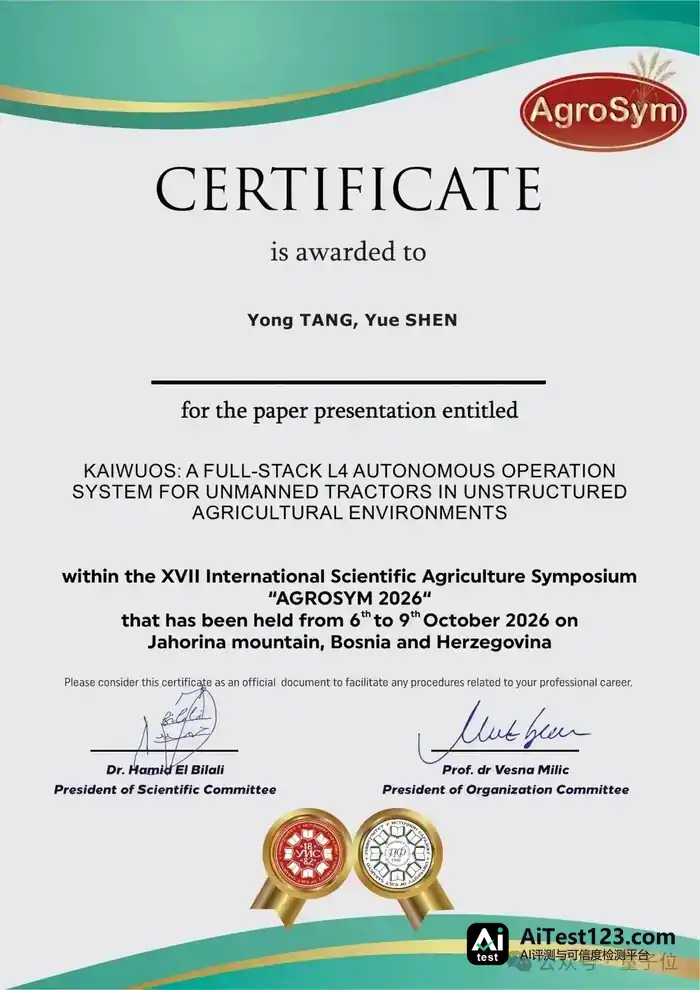
这套系统采用六层架构,从感知、规划、控制到运维的全流程都覆盖在内。今年10月,论文《KaiwuOS:A Full-Stack L4 Autonomous Operation System for Unmanned Tractors in Unstructured Agricultural Environments》被第十七届国际科学农业研讨会(AGROSYM 2026)接收。在农业机械领域,这是一次重要的学术背书。
开物™系统有几项工程指标,值得单独拿出来看:
先看大规模路网的构建。以往无人农机做个边界,多半靠人工打点,费时还容易错。开物™系统走的是地空协同路线,非道路的大型道路网由它自动生成。实测里,无接管连续转场跑了3.2公里以上,落到大田作业上,地头转弯、换行都能自主完成,不用人插手。
再看研发环节能不能追溯。数据采集、3D动态回放、精度分析、场景检索,系统都支持。直线段平均绝对误差0.0145米,转弯段0.0087米,偏差再细也能回放查证。对工程师来说,每个bug都查得到出处,迭代速度自然上去了。
农具异常监控是第三项。系统做了三级报警响应机制,农具一旦出现工作异常,马上联动APP远程干预。官方给出的数据是,非计划停机时间因此降了80%。
一块平板背后的数据中枢
无人化作业真正的心理门槛,不在技术能不能跑,而在人敢不敢从驾驶室里走开。
丘沃智能给出的答案分两层:前台是一块平板,后台是一套数据平台。
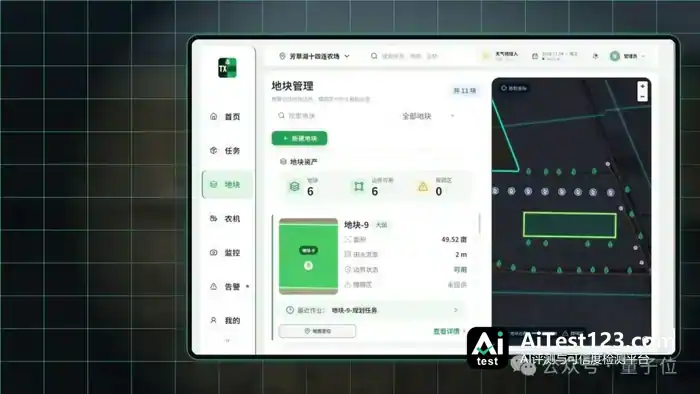
机手不用再待在颠簸的驾驶室里吃土,改用AgroNexus-Pad平板系统管理作业。机队总览、地块管理、AI智能路线规划、前视摄像头实时画面,都能在平板上看到。有需要还能方向遥控。干完活,系统自动出漏耕和重叠覆盖的热力图,哪块没翻好,一眼就能看出来。
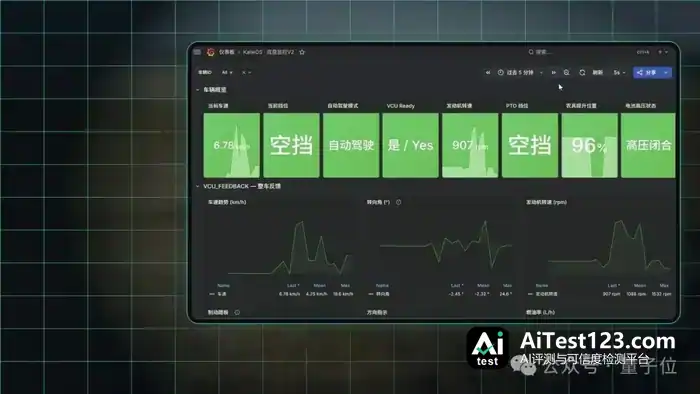
平板只是露在外面的那一角。它背后是一套数据平台,基于VictoriaMetrics时序数据中台,配Grafana做可视化。
车速、转向角、发动机转速、电机转矩、电池高压、液压压力,车端底盘数据全部实时汇入监控面板,农具的提升位置也在里面。这套平台据说能撑住万台级以上车辆的并发遥测数据处理。
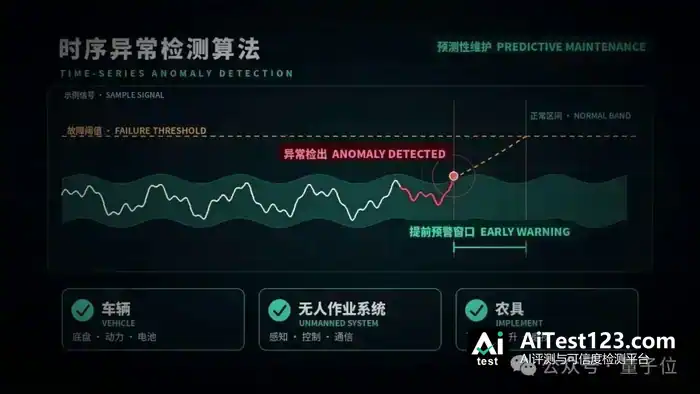
数据真正的用处是“预见”。时序异常检测算法会在信号还没越线的时候,先认出偏离正常模式的趋势。液压压力出现细小波动,可能就说明油泵要出故障。系统提前给出预警窗口,预测性维护随之启动。
告警一旦发生,响应流程已经标准化:T+3秒APP告警,T+30秒派工调度,T+1小时专业人员到场。主机厂、农机服务社、丘沃智能售后和农场管理员被这套机制串在一起,问题解决得更快。
更深一层的价值在数据资产。田间真实负载数据量很大,发动机转速、液压负载、PTO扭矩都在其中,这些数据能反过来优化主机厂的混动节油策略。真实翻耕、播种的负载,实验室里模拟不出来,装机规模上去以后,竞争者很难复制。
补齐最后一环:牵手卓品智能
拖拉机再聪明,后面挂的农具如果是“哑”的,L4也只能算完成一半。
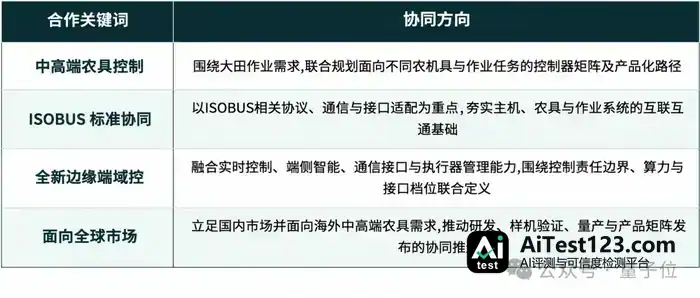
大田作业的智能化,正从单台车辆控制走向“主机—农具—作业任务—数据平台”的系统协同。11月2日,丘沃智能与无锡卓品智能启动深度合作,方向是农具控制器及边缘端域控。
这是一对互补的组合。
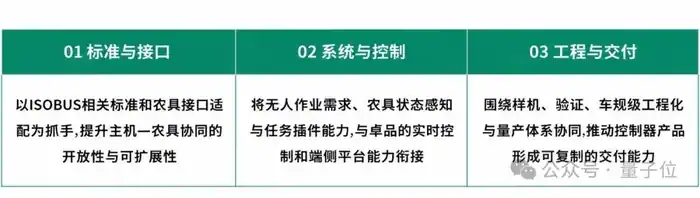
丘沃智能懂作业。非道路L4无人作业系统、农具任务插件、来自真实田间的作业数据,它都有。开物™系统已经把农具控制纳入ISOBUS插件化负载协议,田间需要什么控制逻辑,它心里有数。
卓品智能懂量产。这家公司做汽车电子嵌入式控制器多年,控制策略、应用软件、硬件设计、系统测试验证,全链条开发能力齐备。工程机械及农机控制场景里积累的整机控制和执行协同经验,恰好是丘沃智能需要的工程化能力。
接下来双方联合定义产品,推进ISOBUS适配、端侧控制与智能能力的验证,最终面向全球市场推出农具控制器矩阵系列。对丘沃智能来说,L4无人作业能力由此从“驾驶室”伸到“农具端”,最后一环补上了。
从样板田到旗舰店
技术跑通之后,紧接着要解决的是规模化交付与服务。
11月底,丘沃智能的第一家直营旗舰店将在新疆芳草湖农场开张。芳草湖农场既是开物™系统在新疆的首个实测验证基地,也是向兵团全域展示的标杆案例。
店开在这里,图的是把“样板田”变成能参观、能体验、能复制的“样板间”。丘沃智能会沉淀可复制的实施SOP与培训体系,同时借与临工集团的战略合作,复用临工的经销商与服务网络,用更低的成本向更多垦区铺开。
这也意味着,丘沃智能正从一家做技术研发的公司,转向一家产品公司——手里握着一整套服务体系。
农业只是第一站
眼下业务集中在农业,不过开物™系统的底层架构能跨场景泛化。
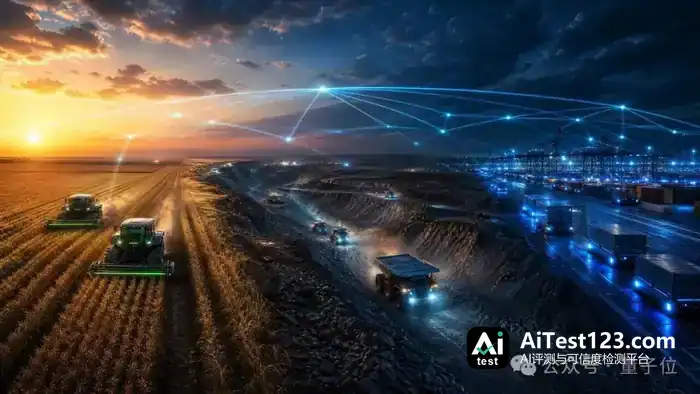
它通过任务插件控制接口,能接上后挂农具、铲斗、货叉等异构执行器,还兼容ISOBUS国际标准协议。按丘沃智能的判断,农业不过是第一个商业化滩头阵地。同一套底座,往后可以平移到智慧矿山、港口与封闭园区、特种工程与应急等场景。
这支团队的学术底色很浓。创始人汤泳是江苏大学控制科学与工程博士,早年在南京理工大学读人工智能专业,后来在荣耀和苏宁做过高管。核心研发团队里,博士、硕士占比超过70%,成员来自北大、南京理工、江苏大学等院校。
一次30厘米的深翻,加上一块平板、一套数据平台,再算上与卓品智能的合作,丘沃智能正把L4无人化作业拆成可交付、可运维、可复制的产品体系。11月底芳草湖旗舰店开业后,这套体系将第一次接受大规模的市场检验。
放到中国农业的语境里,这可能不只是一次技术升级,还牵动生产关系的重构。机手从驾驶室走出来、变成多机编队的管理者之后,农业生产的效率边界会被重新划定。











