机械臂任务最强 AI 引擎:Praxis-1 完胜 GPT-6 Astra,速度快 15.6 倍、成本降至 1/51

资讯 IT之家 全文 638 字 · 约 2 分钟读完 配图 7 张 分类GPTGPT-6OpenAI开源机器人

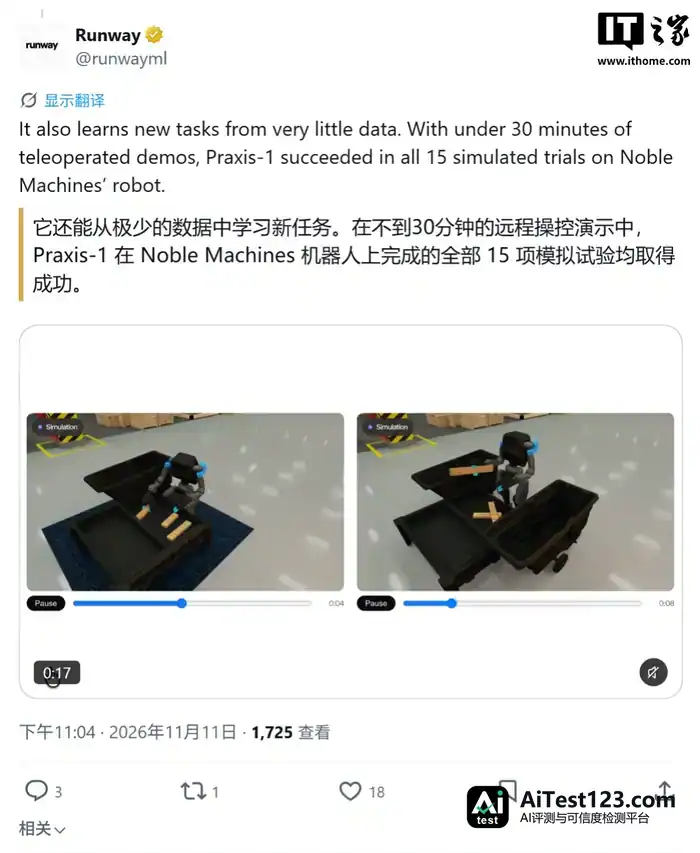
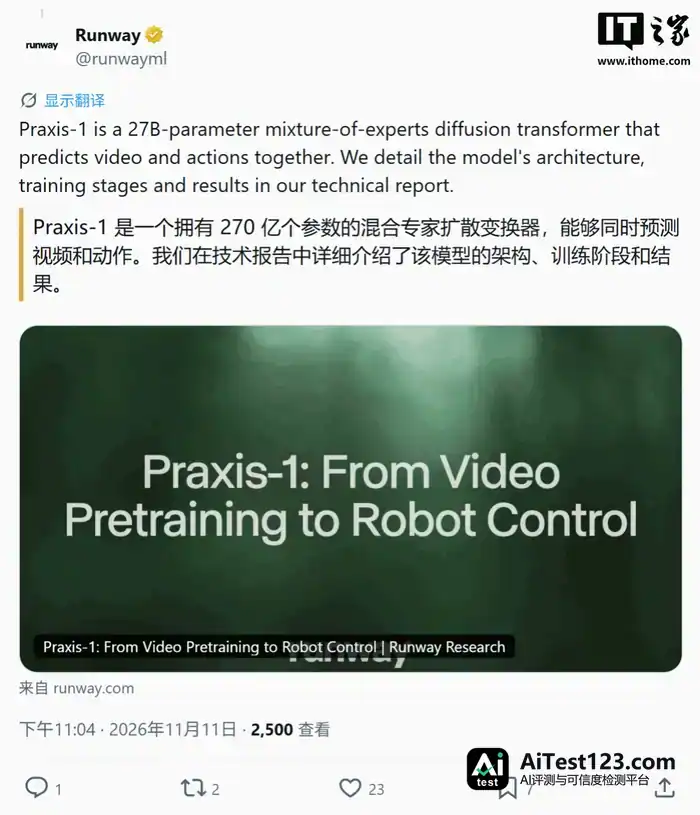
美国视频 AI 公司 Runway 昨日(11 月 11 日)宣布推出机器人模型 Praxis-1,将视频预训练中学到的知识用于真实机器人控制。该模型开放权重,采用 Apache 2.0 许可证,开发者可在自有硬件上运行和微调。
所属频道 大厂动态ChatGPT 与 GPT开源生态机器人与具身智能

IT之家 11 月 12 日消息,美国视频 AI 公司 Runway 昨日(11 月 11 日)宣布推出机器人模型 Praxis-1,将视频预训练中学到的知识用于真实机器人控制。该模型开放权重,采用 Apache 2.0 许可证,开发者可在自有硬件上运行和微调。

机械臂任务最强 AI 引擎:Praxis-1 完胜 GPT-6 Astra,速度快 15.6 倍、成本降至 1/51

Praxis-1 模型的设计思路,是让 AI 先从普通视频中学习物体如何运动、人的手如何操作,再将这些知识用于机器人动作学习,从而应对机器人训练数据采集成本高的问题。执行任务时,模型不仅预测接下来场景会变成什么样,也预测实现这一结果需要哪些动作。
机械臂任务最强 AI 引擎:Praxis-1 完胜 GPT-6 Astra,速度快 15.6 倍、成本降至 1/51

该模型基于拥有 270 亿参数的 Runway 视频基础模型构建,支持本地运行,并提供可在英伟达 RTX 5090 显卡上运行的 NVFP4 量化版本。模型权重与相关代码分别在 Hugging Face 和 GitHub 公开。
机械臂任务最强 AI 引擎:Praxis-1 完胜 GPT-6 Astra,速度快 15.6 倍、成本降至 1/51

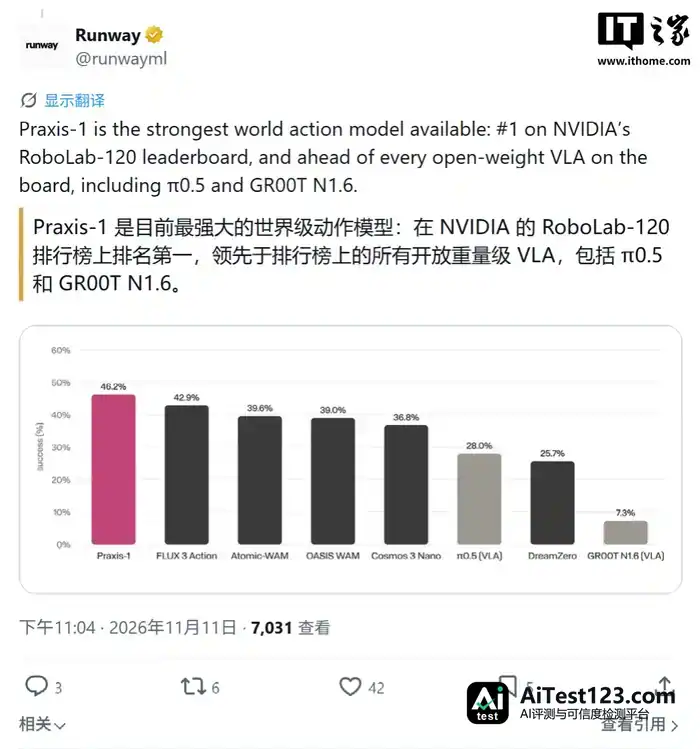
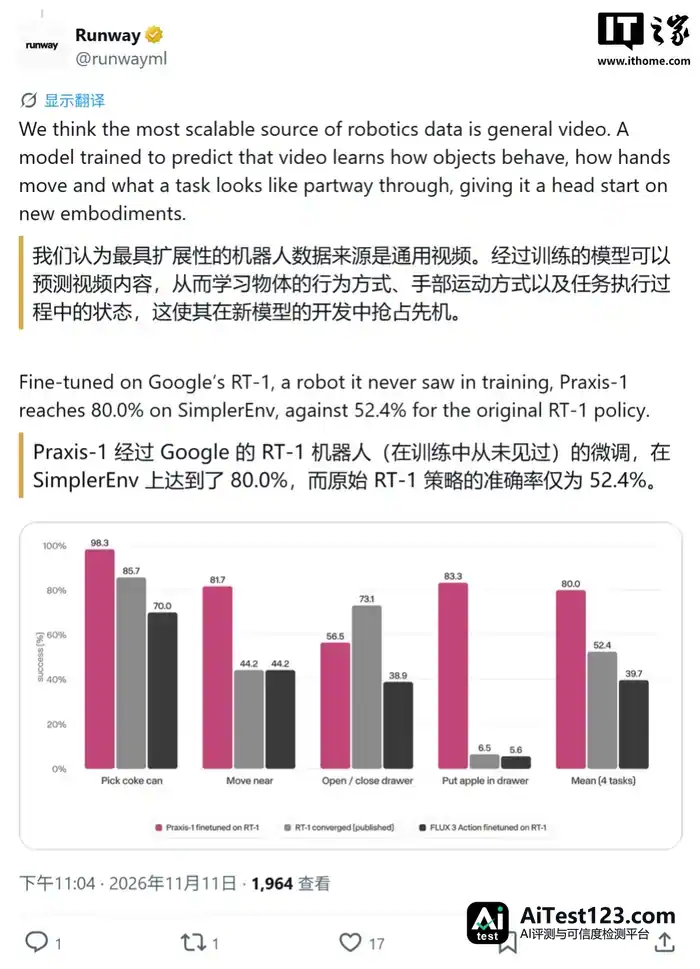
据报道披露的测试结果,Praxis-1 在 RoboLab-120 基准的 1200 个场景中完成 555 个,成功率约 46.2%,在其中的世界动作模型及开放机器人基础模型类别中表现领先。Runway 表示,相关研究仍处于早期阶段,后续将重点探索长期规划,以及让模型利用预测结果评估、改进自身动作。

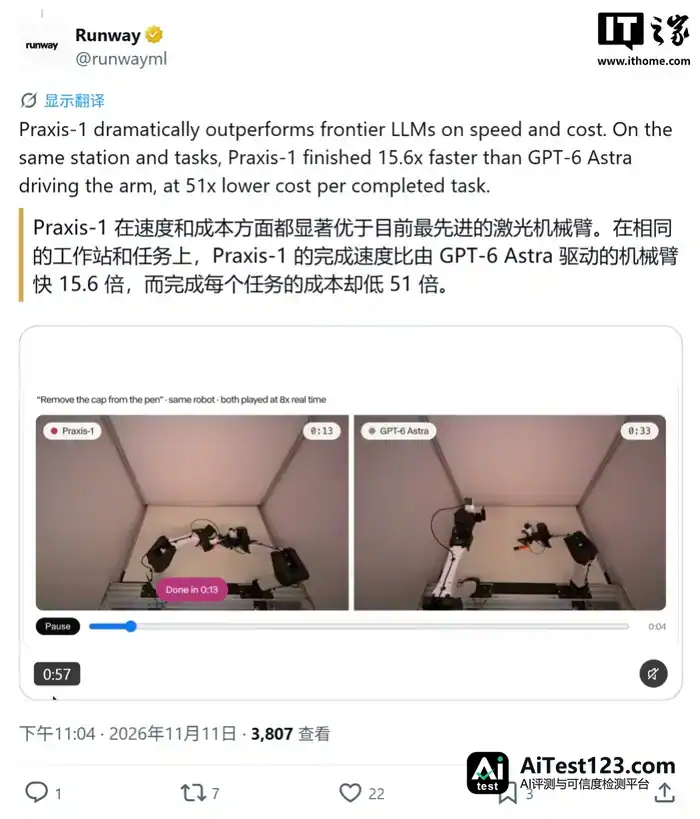
官方表示 Praxis-1 在速度和成本方面都显著优于目前最先进的激光机械臂。在相同的工作站和任务上,Praxis-1 的完成速度比由 GPT-6 Astra 驱动的机械臂快 15.6 倍,而完成每个任务的成本是其 51 分之一。
机械臂任务最强 AI 引擎:Praxis-1 完胜 GPT-6 Astra,速度快 15.6 倍、成本降至 1/51

机械臂任务最强 AI 引擎:Praxis-1 完胜 GPT-6 Astra,速度快 15.6 倍、成本降至 1/51

机械臂任务最强 AI 引擎:Praxis-1 完胜 GPT-6 Astra,速度快 15.6 倍、成本降至 1/51

本文由本站编辑组整理与排版,内容基于公开信息核实后归纳发布,与文中提及的产品、公司无隶属关系。我们持续跟踪 AI 领域的模型、产品与行业动态,力求信息准确、表述清晰;文中涉及的名称、价格与功能细节可能随官方调整而变化,请以官方最新说明为准。如发现疏漏或表述有误,欢迎通过站内渠道反馈指正。

相关推荐 按相关度与热度排序

全部资讯 →
  1. Praxis-1 机器人模型:270亿参数,速度超GPT-6 Astra 15.6倍

    IT之家 11 月 12 日消息,美国视频 AI 公司 Runway 昨日(11 月 11 日)宣布推出机器人模型 Praxis-1,将视频预训练中学到的知识用于真实机器人控制。该模型开放权重,采用 Apache 2.0 许可证,开发者可在自有硬件上运行和微调。Praxis-1 模型的设计思路,是让 AI 先从普通视频

    来源 腾讯网
  2. Qwen控制机器人得分从1.9涨到31.4!清华伯克利开源统一具身Agent Harness

    机器人使用智能体(Robot-Use Agent,RUA)已经能零样本完成不少操作任务,但目前表现好的系统,大多建立在 GPT-6 Astra 这类闭源前沿模型之上。研究者能调用这些模型,却拿不到权重,也就没办法用机器人上积累的经验继续训练它们;高昂的 API 费用和无法自行优化的推理,也让大规模实验很难展开。这项工作

    来源 腾讯网
  3. ArtArk登顶SuperCLUE文生图榜:95.14分第一

    人工智能领域的图像生成赛道再度迎来高光时刻。11月10日,SuperCLUE 正式发布了2026年11月的文生图基准更新榜单。本次评测不仅涵盖了海内外主流产品,还首次引入了国内最新模型 ArtArk 以及 GPT 系列、Nano Banana 系列等进行补充测评。最终,国产模型 ArtArk 表现亮眼,以95.14分的

    来源 AI 开发者社区
  4. Microduck机器人实测:用OpenAI模型教它走路,还能追猫

    一只巴掌大的塑料鸭子,在客厅里摇摇摆摆地追着我的猫跑。借助一个 OpenAI 模型,我教会了这台叫 Microduck 的小机器人走路,甚至让它兼职当了一回“猫咪管家”。这场家庭实验让我意识到:教机器人做事的方式,正在从写代码变成说话,而真正的机器人革命,或许会从最不起眼的玩具开始。

    来源 AI 科技快讯
  5. 纽约推出 AI 监管新规,OpenAI、Anthropic 需 72 小时内上报安全事故

    IT之家 11 月 11 日消息,纽约州正准备实施美国最重要的人工智能安全法规之一。该州周二正式开放了一个监管登记平台,Anthropic、OpenAI 等大型前沿 AI 开发商必须在 2027 年 1 月 1 日前完成注册。这项名为《负责任人工智能安全与教育法案》(RAISE Act)的法规,是纽约州推出的一项 AI

    来源 腾讯网
  6. OpenAI模型驱动Microduck:几十美元玩具学会追猫

    一只巴掌大的塑料鸭子,在客厅里摇摇摆摆地追着我的猫跑。借助一个 OpenAI 模型,我教会了这台叫 Microduck 的小机器人走路,甚至让它兼职当了一回“猫咪管家”。这场家庭实验让我意识到:教机器人做事的方式,正在从写代码变成说话,而真正的机器人革命,或许会从最不起眼的玩具开始。

    来源 AI 行业观察
  7. OpenAI CEO密会三星高管:AI需求存重复计算,双方拟共研下一代终端

    OpenAI首席执行官在三星高管闭门会议上罕见坦承AI基础设施需求存在重复计算,并提出与三星联合开发下一代AI终端设备。据韩国《金融新闻》报道,Sam Altman在上月底赴韩访问期间,向三星集团旗下约50名事业部社长级高管发出警告:AI内存及数据中心需求在短期内可能出现波动,市场上存在需求重复计算的情况。与此同时,奥

    来源 腾讯网
  8. 龙芯2K3000调度智能机器车:ROS2全栈移植落地深度视觉抓取

    IT之家 11 月 11 日消息,龙芯中科昨日宣布,基于自研智能机器车完成 ROS2 Jazzy 版本的全栈移植,贯通建图定位、手柄遥控、机械臂控制与深度视觉的完整链路。整车由龙芯 2K3000 处理器统一调度,具备环境感知与目标抓取能力。 ROS2(IT之家注:机器人操作系统第二版,Robot Operating S

    来源 AI 行业观察
  9. 88% 受访开发者点头赞成:FreeBSD 组建工作组制定 AI 使用新规

    IT之家 11 月 12 日消息,FreeBSD 项目近日公布 2026 年第三季度工作进展报告,收录 51 项进展,涵盖 AI 辅助开发、安全合规、虚拟化管理及桌面体验等领域。其中,如何为 AI 参与开源开发划定边界,成为本季度的重要议题。 一项面向 140 名开发者的调查显示,88% 的受访者支持制定正式政策或提供

    来源 AI 行业观察
  10. 蚂蚁灵波开源LingBot-Touch:机器人触觉感知有了统一底座

    蚂蚁灵波科技开源了触觉基础模型LingBot-Touch,旨在解决机器人精细操作中触觉感知缺失的痛点。该模型基于近5000小时真实数据训练,能将磁触觉、视触觉和压阻式等不同传感器的信号转化为统一的触觉表征。真机测试显示,接入该模型后,机器人在拧瓶盖、翻书等26项任务中的成功率提升了14%至26%。其核心优势在于“跨硬件

    来源 AI 应用前沿
  11. 蚂蚁灵波开源LingBot-Touch:触觉数据为何拖累机器人成功率

    直接给机器人喂原始触觉数据,成功率不升反降。蚂蚁灵波开源的LingBot-Touch模型充当“翻译”,将不同传感器的杂乱信号统一编码为触觉Token。实测显示,该模型能让多种灵巧手在拉拉链、拧瓶盖等精细任务上的成功率提升20%以上,且无需针对新硬件重新训练,解决了具身智能中触觉数据难以通用的难题。

    来源 AI 应用前沿
  12. 英伟达开源GR00T 2:人类视频如何教会机器人干活

    英伟达在CoRL大会发布新一代机器人基础模型GR00T 2,核心突破在于利用40万小时人类视频实现跨本体技能迁移。该模型支持从人类示范直接迁移到机器人,无需针对每种机型重新采集数据。同时开放10万小时数据集及完整工具链,旨在降低具身智能开发门槛。文章解析其技术原理、数据构成及与Anthropic新模型的对比。

    来源 AI 应用前沿
  13. 蚂蚁灵波开源LingBot-Touch:近5000小时数据能跨硬件复用手感吗?

    蚂蚁灵波11月10日开源触觉基础模型LingBot-Touch,尝试用统一触觉表征解决机器人“手感”难以跨硬件复用的问题。该模型基于近5000小时真实触觉数据预训练,数据来自触觉手套与机器人手,覆盖磁触觉、视触觉和压阻式三类主流传感器。技术报告、模型和代码已在Hugging Face、GitHub和魔搭社区开放下载。不

    来源 腾讯网
  14. 姚顺雨谈腾讯AI4S:AI做科研正从专用模型走向通用智能体

    AI进入科研,正在从专用模型,变成能解题、能造工具的通用智能体。 2026年11月7日,腾讯首席AI科学家姚顺雨在2026未来科学大奖周科学峰会上,分享了他对AI for Science三次范式迁移的判断,以及混元团队的最新实践。 姚顺雨毕业于清华“姚班”和普林斯顿大学,曾提出ReAct、思维树等方法,也参与过Open

    来源 AI 行业观察
  15. Claris测试Harbor:Mac集群跑本地AI模型,零配置

    苹果软件子公司Claris正在私测一款名为Harbor的Mac应用,可将Apple Silicon Mac变成本地AI推理服务器。Harbor支持单机运行开源模型,也可通过Thunderbolt 5连接多台Mac、合并统一内存以运行更大模型。目前该应用处于早期内测阶段,App Store页面已下架,尚无公开发布时间表。

    来源 AI 科技快讯
  16. Steve Eisman谈AI:8500亿美元资本开支背后的四种情景与五大风险

    《大空头》原型Steve Eisman强调,与AI相关资产占标普500逾65%权重。他拆解四种市场前景,认为有70%概率出现回撤或熊市。五大核心风险涵盖:云巨头被迫"重资产化"、电力与审批的物理瓶颈、极端客户集中度、OpenAI财务隐患,以及最关键的,模型间几乎为零的转换成本引发价格战。

    来源 华尔街见闻
  17. 台积电10亿美元投OpenAI与Anthropic:AI循环融资再添样本?

    全球最大芯片代工厂台积电据悉将向Anthropic与OpenAI投资约10亿美元,成为AI热潮中“循环融资”的最新案例。在AI交易出现动摇迹象之际,这笔投资既凸显台积电对AI算力长期需求的押注,也引发外界对AI资本闭环与泡沫风险的关注。

    来源 AI 科技快讯
  18. OpenAI奥尔特曼联手三星:下一代AI设备要接替智能手机

    IT之家 11 月 12 日消息,韩国《金融新闻》昨日报道称,OpenAI CEO 萨姆 · 奥尔特曼(Sam Altman)在一场座谈会上向三星集团高管提议,希望双方紧密合作,共同开发下一代 AI 设备。 奥尔特曼认为,下一代 AI 设备将成为智能手机的后继形态,AI 将逐步取代传统应用,主动管理用户的数字生活和现实

    来源 AI 行业观察
向下滚动自动加载更多