席宁周炜骆怡航同台对话:世界模型技术路线与落地走向如何演进?
11月2日下午,在2026年香港金融科技周上,展开了一场关于“世界模型”的讨论。 这场交流由香港金融科技周和腾讯科技联合发起,邀请了香港大学数据与系统工程系机器人与自动化讲座教授、新兴技术研究所所长席宁,前美国风险投资机构KPCB管理合伙人兼中国区主管、创世伙伴创投(CCV)创始主管合伙人周炜,以及生数科技联合创始人兼
11月2日下午,2026年香港金融科技周现场进行了一场围绕“世界模型”的对话。
这场交流由香港金融科技周与腾讯科技共同发起。到场嘉宾有香港大学数据与系统工程系机器人与自动化讲座教授、新兴技术研究所所长席宁,前美国风险投资机构KPCB管理合伙人兼中国区主管、创世伙伴创投(CCV)创始主管合伙人周炜,以及生数科技联合创始人兼CEO骆怡航。三人围绕世界模型的技术路线、产业落地和未来走向谈了各自的判断。
香港金融科技周大会承办方Finoverse联合创始人兼联席CEO黄洛姿告诉腾讯科技,近两年AI产业跑得快,来大会的嘉宾结构也跟着变了。教授、科学家和AI创业者上舞台的越来越多,内地科技企业出现的频率也明显高了。
腾讯科技从一位论坛组织者处了解到,AI 如今是香港金融科技周讨论的核心话题之一。他提到,大会议题从 AI 智能体一路覆盖到具身智能,前沿技术不断被纳入;而世界模型也成为业界关注 AI 下一阶段技术走向与产业角逐的关键议题。
热度归热度,谈到世界模型,分歧仍然不少。视频生成、三维空间建模、隐空间预测,还有世界模型与动作模型结合,几条技术路线同时往前走,统一的路径到现在也没定下来。
行业里眼下盯得最紧的几个问题是:大模型厂商、机器人企业、自动驾驶公司等不同背景的玩家都在布局世界模型,将来是挤进同一个市场,还是各走各的竞争格局?多条路线里谁先跑通?离规模化商业应用还差多远?
“我们看过的相关公司已经有上百家。”创世伙伴创投创始主管合伙人周炜直言,世界模型的技术路线远远没有收敛,跟大语言模型早期相比,眼下做投资选择要复杂得多。按目前的技术进展,他判断通用物理模型要想在三年内落到机器人领域的实际应用里,难度不小。也正因如此,除了通用模型,他把目光转向“软硬件一体化”的创业公司,想找出机器人界的“特斯拉”。
路线看不清,周炜反而更看重创始人这个人本身。他的看法是,好的创业者得拿捏得住什么时候该坚持,什么时候该掉头。
聊到创业者生态,周炜说创业者就是来打破既有秩序的那批人,文化得开放、得包容。他拿硅谷、中国内地和香港不同的商务着装习惯打比方,意思是形式上的束缚少一些,创业者交流的空间才能更自由。
说到世界模型的难点,席宁认为,要让大模型读懂这样一个不断变动的世界,所需的数据和模型能力跟语言模型差得很明显,这也是它技术困难扎堆的一个重要原因。
但他不觉得物理AI非得等人形机器人成熟,才能走进真实的产业场景。
在席宁看来,工厂里的机械臂当然算机器人,数控机床这类自动化设备在控制机制上也和机器人相通。他判断,大模型很可能率先在工业机器人以及其他智能设备上落地。
世界模型的技术方向会往哪走?生数科技联合创始人兼CEO骆怡航的判断是,模型能力一轮轮迭代下来,世界模型的技术路径正变得清楚起来。
骆怡航拿生数科技自己举例:公司从视频生成做起,再一步步往物理环境预测和机器人动作学习上扩。9月,生数科技推出了面向机器人灵巧操作的世界模型Motus 2,想用自进化训练把模型能力往上推。
他把世界模型的发展分成五个阶段:L1世界生成、L2实时交互、L3世界行动,再往上是L4自主进化和L5多智能体协同。眼下行业还在前三个阶段上持续用力,同时往更高阶的自主性和协同能力摸。
在骆怡航看来,“未来,世界模型需要与语言模型的高阶推理能力更完整地结合,才能实现更精细的物理理解、预测和行动”。相关能力一路发展,世界模型朝具身智能产业应用推进的速度也在加快。
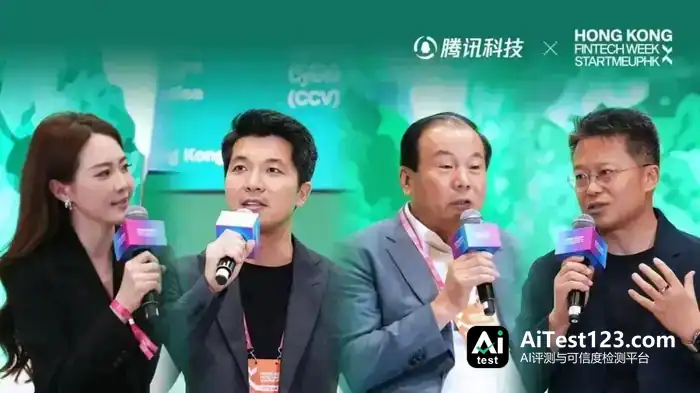
图里自左向右依次是:腾讯科技李海伦(提问)、生数科技联合创始人兼CEO骆怡航、香港大学数据与系统工程系机器人与自动化讲座教授、新兴技术研究所所长席宁,以及创世伙伴创投(CCV)创始主管合伙人周炜。
以下是本场交流的精华内容(依据现场对话实录整理,部分表述做了适当精简和优化):
问:先请三位嘉宾各自简单介绍一下,以及各自跟世界模型有关的研究、投资或业务实践。各位是从什么时候开始关注世界模型这个领域的?
周炜:我做的一直是早期风险投资。在凯鹏华盈干了十年,管的是其中国基金。后来团队独立出来,成立了CCV(全称“创世伙伴创投”),还是专注硬科技投资。总体讲,我们是一家全球化基金。
世界模型这块,这一轮大模型浪潮刚起来我们就进场了。大概2023年,我跟傅盛在一场直播里聊过大模型的发展。那会儿我很看好大模型的前景,觉得它会改变自动驾驶等多个行业。傅盛的看法是,投资人对大模型的预期太乐观。有意思的是,现在他对大模型的态度比我还积极。
我们(CCV)投了第一波基础模型公司,零一万物就在其中。零一万物如今已经转向解决方案,也就是决策模型。再往后,我们硅谷团队也投了不少当地的人工智能应用公司。
世界模型和机器人从一开始就绑得很紧。大模型出现之前,我们已经投了六七家知名机器人企业,其中三家正在准备上市。大模型起来之后,我们投的一个知名项目在机器人灵巧手领域,叫灵心巧手(Linkerbot),我们是其早期投资方。
物理模型领域,我们已经投了三家公司,另外还有一些创业公司在接触,主要来自硅谷和中国内地。
问:感谢周总。投资逻辑这块我们后面再展开聊。下面有请席宁教授。
席宁:世界模型能不能真正产生价值,一个关键点在于它能否帮机器人读懂物理环境、生成控制指令,并把任务做出来。
我在机器人和自动化这个领域干了几十年,从读书那会儿一直到现在。跟产业界的合作也做了很多,从基础理论研究到应用开发都覆盖到了。
今天聊大模型,尤其是物理人工智能,绕不开的一个问题是怎么用大模型去控制物理系统,包括机器人、自动化系统和过程控制系统。其实在大模型出来之前我们就一直在盯这件事,也开发了不少方法。只不过那时候不叫大模型,叫“机器人自动编程”。
以前得靠人给机器人写程序,它才能干活。我们一直琢磨的是,程序能不能自动生成,让机器人自己多做点事。到现在虽然有了大模型,要解决的问题跟过去差不多,只是用的办法不一样了。
机器人自动编程我们动手很早,相关方法已经在多个工业系统里落地,汽车制造用得尤其多。焊接、喷涂这些场景中,机器人不用靠人工写程序就能把任务完成。
现在有了大模型和人工智能工具,自动编程的效率高了不少。我们也搞出了一套新方法,提出了一个叫“GATWorld”的基础模型。它建立在我们开发的新型学习方法之上,对数据量和训练算力的要求比眼下的大模型低得多,工业制造、可穿戴机器人以及多种自动化过程控制领域都能用。
问:大模型给机器人能力提升带来了新的可能,但怎么推动机器人在更多场景中落地,仍是行业要突破的关键。接下来请骆总。
骆怡航:大家好,我是生数科技的。在“世界模型”这个词被大家广泛使用之前,生数科技已经在做今天世界模型涵盖的一些工作了。2022年我们提出了融合架构,当时主要想做的就是理解世界运行规律。我们试着在像素空间里解码物理规律,视频生成也是从这个基础上长出来的。
那之后我们一直在摸视频生成技术的边界。它不光能在数字世界里描绘世界怎么运行,还能往物理空间延伸,驱动机器人这样的具身智能去行动。
所以生数科技现在的定位是打造通用世界模型的底层基础,一头驱动数字内容生产,一头支撑物理世界的理解和具身智能。
问:今天三位嘉宾分别从投资、学术研究以及技术和产品落地的角度参与讨论。第一个问题,现在各种背景的公司都在布局世界模型,几位怎么看这个现象?未来它们会走到同一个市场里去吗?
周炜:我的看法跟骆怡航刚才说的很接近。大模型如果能生成符合物理逻辑的视频,从物理学角度讲,就有可能反过来推出它背后的规律。也就是说,模型有机会理解物理世界。
说白了,人工智能是“大脑”,在虚拟世界里能完成很多事情。可真要介入物理世界,就得靠机器人这类物理实体,通过硬件跟真实世界打交道,不能只停在视频呈现的虚拟交互上。
这也是物理模型出现多条技术路线、不同观点一直争论的原因。有的路线以视觉为基础,也有别的路线,包括英伟达探索的方向,以及杨立昆的隐空间路线。在我看来,这些都是尝试跟物理世界建立联系的办法。
拿养老来说,老龄化社会里,机器人以后要帮老人洗澡、翻身。这些任务必须通过物理模型处理真实的物理交互才能完成。物理模型说到底得在现实生活里起作用,而不只是生成好看的视频。所以它的重要性不用多说。
至于不同技术路线最后会不会汇到同一个市场,还是继续分化,现在还很难说。现场的教授和创业者可能比投资人更适合判断技术往哪走。我们是风险投资机构,只能不断观察、学习,然后做投资判断。到现在,技术路线的争论还是没有收敛。
技术路线这块,跟当初投大语言模型不一样。那时候基础路线相对清楚,主要是挑公司。现在我们看到至少四种不同路径,每条路径内部还有垂直方向的差异,有些公司跟机器人本体结合得非常紧。所以得在不同路径里找投资机会。
过去在中国内地投大模型企业,早期头部公司就那么几家,后来有了所谓的“大模型七小龙”。可现在,我们接触过的物理模型公司已有几百家,要从中挑出最好的团队并不容易。
问:世界模型的技术路线,席教授有什么补充?
席宁:世界模型的技术路线还没收敛,未来往哪走也不够明确。我觉得这跟物理世界本身的复杂性关系很大。
要理解这个问题,先得弄清楚世界模型到底需要学习和描述哪些信息。
拿语言大模型来说,语言由词汇组成,词汇按一定规则形成句子和文章,核心是理解和处理语言中的逻辑关系。
物理世界就复杂多了。除了事件之间的逻辑关系,还牵扯空间、时间以及物体之间的相互作用。比如物体怎么运动、状态怎么变化,不同物体之间怎么产生作用力,这些都涉及动力学规律。
物体怎么动、状态怎么变,背后是动力学过程;物体彼此施加影响,则牵涉到力。也就是说,我们要刻画的是一个四维的物理世界,时间、空间、作用力和逻辑特征都在其中。语言模型处理的信息,与此差别很大。
所以,想做出能描述真实物理世界的模型,数据层面和模型能力层面的要求都不一样。眼下世界模型技术挑战不少、各条路线还没收敛,原因也在这里。
问:要建立描述四维物理世界的模型,数据量、模型规模这些方面的要求都不同。世界模型到今天仍未收敛,诸多困难与这些维度紧密相关。除了逻辑,怎么理解真实的物理世界,其实更为关键。
这个问题我也想请骆总来谈。生数科技最早做的是视频生成产品“Vidu”,之后才延伸到世界模型。有一种看法是,视频生成模型虽然吃下了大量世界数据,但这是否代表它真的懂了物理世界?
骆怡航:先说说我们的理解。要描述对世界的理解与行动,得形成一个闭环。人除了交流,也一直在跟世界打交道、在世界里做事。这个过程分三个环节:感知和理解、预测,以及行动。
我们先感知当前状态,判断做了某个操作后可能带来什么变化,再去执行。感知、预测、行动,三者构成一个实时交互、不断迭代的闭环。
视频生成主要覆盖理解和预测这两环。这两项能力不断成熟之后,再加上行动指令,模型的能力边界就进一步拓宽了。
于是,生数科技把自家的世界模型取名为“Motubrain”。它的底层模型架在视频生成模型之上,同时补入更多物理世界的数据,多模态信息和触觉信息都在其中,由此搭起从理解、预测到行动的闭环。
从产业实践来看,我认为技术路线正变得愈发清晰。2024年我们推出了视频生成模型Vidu;此后是第一代Motus,再到2026年的Motubrain和Motus 2。一路走来,我们都是沿着视频生成这条路线叠加能力、持续迭代,慢慢长成世界模型。
从数据泛化和任务泛化两个角度看,我们认为模型已经表现出类似语言模型的规模扩展规律,准确性和数据泛化能力都在逐步提升。
往后要想再提升能力、真正实现产业落地,还得把语言模型的高阶语义推理能力与世界模型接起来。人做精细动作之前,会先在宏观层面做语义思考;接触物理世界之后,再借助更精细的模型指令把动作完成。
我认为未来有两条技术路线需要继续发展并相互结合。一条是沿着世界模型的方向走,不断提升对物理世界的理解、预测和行动能力;另一条是在此之上,叠加语言模型的高阶语义推理能力。这跟人完成精细动作的过程很像:动手之前先做宏观的语义推理,碰到物理世界之后,还要依据实际情况做更精细的动作控制。
这两条路线得结合得更完整,才能做到更精细的物理理解、预测和行动。从世界模型走向具身智能的产业落地正在提速,技术路径也越来越清楚。
问:周总,现在技术路线还没收敛。结合您过去的投资经验,往后该怎么判断一家公司的特征和发展方向?
周炜:最要紧的是优秀的创始人,尤其是那种能持续思考的人。什么时候该调整方向、什么时候该坚持,很难量化。该调整时不调整,可能错过机会;不该调整时偏要调整,又可能是不够坚定。这是一门艺术。
我们看过过去二十年成功的企业家,最优秀的那批人往往能在关键节点做出必要的调整。所以,在技术路线还没收敛的领域,第一步是找到那个“最好”的人。
另外,借着在香港的这场交流,我想说说香港的创业生态。
过去很长一段时间,我在硅谷和中国内地做投资,也常去香港参加行业交流。香港正在积极发展本土科技创业生态,我认为,除了资本和产业资源,创业文化同样是不可忽视的一环。
在硅谷或者中国内地,创业者穿条短裤、蹬双凉鞋就跑来聊项目的场景,我见得不少;可香港有些商务场合,着装规矩还是挺严的。这回出席活动,我照样套上正装、打了领带。
我个人的看法是,创业者大多想冲破现成的规矩,穿什么其实也是一种表态。创业氛围要是太看重传统商务礼仪那一套形式,创业者自由表达的空间说不定就被压窄了。
所以我认为,发展科技创业生态的过程中,也要关注并营造更开放、包容的氛围,让创业者能以更自由的方式交流和创新。
问:创业生态的氛围确实很重要。除了资本和政策支持,怎么吸引优秀创业者、形成有活力的创新环境,同样值得关注。
席教授,您在香港做机器人和人工智能研究这么多年,跟产业界的合作也很广。照您观察,香港跟中国内地其他地区相比,在人工智能的创业生态上——尤其是世界模型和具身智能这两块——差别在哪?
席宁:中国香港的优势很特别。大家常讲香港是连接东西方的桥梁,以往这种连接多落在金融、物流、贸易上。眼下科技创新已经成了社会和经济发展的重要动力。
眼下香港正处在产业和经济结构转型的要紧关口,让科技创新成为经济发展动力是重要方向之一。香港可以把连接东西方的优势用足,把既懂硅谷、又懂中国内地的投资人和创业者更多地吸引过来。
香港的桥梁角色不该只停留在贸易和金融上,还要把科技创新和创业投资连起来,通过连接全球创新资源,带动大湾区创新发展。
问:香港在连接内地与国际科技创新资源上有独特优势,往后怎么把这些优势进一步发挥出来,同样需要持续关注。也期待明年几位嘉宾能接着分享对硅谷、中国内地以及整个大湾区走势的观察和判断。
下面有请骆总。刚才提到,世界模型眼下有多条技术路线,国内外科技巨头和其他赛道的企业也都在往这个领域伸手。生数科技从视频生成走到世界模型,目前还在探索自进化。你怎么看创业公司该怎么保住核心竞争力,需要建起哪些壁垒?
骆怡航:我不觉得我们是在“转型”。更准确地说,是认知和行动一直在迭代,我们走的是一条通向物理人工智能、也通向通用人工智能的路,一直在往前推。
这条路我们拆成五个阶段:第一级是世界生成,第二级是世界实时交互,第三级是世界行动,第四级是自主规划,第五级是在物理世界实现多智能体协同。五个阶段层层递进、彼此支撑,前一个阶段做完了,才能往下一个阶段推。
世界生成(World Generation)之后,要实现和物理世界的实时交互,然后才谈得上进入行动阶段。行动之后,还牵扯到自组织进化。9月发布的Motus 2版本里,我们已经试着用自进化的方式做训练,训练中后期不断自我迭代。这是迈向下一阶段的一个关键点。
至于怎么跟大厂竞争,目前我们没把重点放在这上面。作为创业公司,更在意自己的技术积累、产业落地的拐点,还有技术发展的趋势,沿着自己的方向快速迭代。
问:世界模型正从视频生成往实时交互、动作执行和自进化等方向走,技术能力也在不停迭代。接下来这个问题请周总回答,从投资角度看,您怎么判断这些技术进展带来的产业机会?往后看两到三年,世界模型领域哪些方向最有可能先跑出突破?
周炜:长远来说,世界模型应该具备通用性和泛化能力。可按现在的进展,尤其在机器人领域,我还没看到三年内做出通用物理模型的明显迹象。机器人硬件之间差异太大,想做通用能力很难。
要是追求最大的长期价值,就该投具备泛化能力的通用物理模型,我们也在投这个方向。不过最近我们格外关注垂直领域,特别是“软硬件一体化”这条路。
有些公司从“大脑”到机器人本体都自己研发,连部分零部件都自己造。比如特斯拉在机器人相关零部件上就有大量自主研发。软硬件深度结合,产品体验可能更好。
未来我们想投一家兼具苹果和特斯拉特点的公司,软件“大脑”和硬件本体两方面能力都强,还能把某个方向做到极致。
现在很多机器人还只能给人类打下手。往后如果机器人能独立承担某项工作、全程不用人工干预,我认为这会是一个有标志性意义的突破,也能创造出很大的实际价值。
问:世界模型的应用潜力不只体现在机器人上,工业生产和内容生成等领域同样有空间。站在投资视角,接下来哪些应用场景更值得盯紧?又可能生长出哪些新的商业机会?
周炜:我们现在主要看机器人领域的物理模型应用,包括机器人的“大脑”。内容生成这块发展时间已经不短,骆总他们做得也不错。但物理模型的应用整体还处在早期。
刚才提到的工厂,本身就是机器人的重要应用场景。现在有一种误解,觉得机器人就是两条腿的人形机器人。其实人形机器人的应用场景可能很窄,工厂里的机械臂同样属于机器人。
从应用场景看,我特别想投能解决养老问题的机器人。中国已经进入老龄化社会,光靠家庭成员把养老照护全包下来很难做到。我认为机器人会是解决这个问题的重要方向,商业价值和社会意义都值得关注。
另外,我们也看重有全球普遍价值的产品,不光在中国有价值,还能服务全球市场。今天中国企业正在大规模出海,有些像20世纪70年代的日本。希望未来十年,世界各地都能看到中国品牌的机器人和机械设备。我甚至希望以后电影里的机器人身上,出现更多中文品牌标识。
问:刚才周总谈了机器人未来的应用前景,也谈了中国机器人企业走向全球市场的机会。不过机器人从技术突破走到大规模商业应用,可能还要花不少时间。席教授怎么看这个发展节奏?
席宁:周总刚才那番话讲得很到位,机器人并非只有人形这一种,工业机器人等多种形态同样算数。物理人工智能要落地,从机器人或智能设备切入是可行路径,但前提是得真正用起来、形成实际应用。
如果长期没有真正落地,甚至让投资人失了兴趣,这个领域的发展就会出问题。不过落地不一定非得靠人形机器人,也可能先在工业机器人或其他智能设备上发生。
拿工业机器人来说,在它广泛应用之前,已经有不少特征相近的设备,比如数控机床。它们的软件框架、功能和物理结构与机器人有相似之处,只是我们一般不叫它们机器人。这些多轴计算机控制设备很早以前就用开了。
所以大模型一定要找到真实的应用场景,可能是工业机器人,也可能是别的需要智能化的设备。核心是创造实际价值,只有做到这一点,开发者、投资者和社会才会有更大的信心。
问:最后想请骆总聊聊,您此前把生数科技的发展路径拆成世界生成、实时交互、世界行动、自主规划等五个层层递进的阶段。眼下行业技术走到哪一步了,接下来哪些关键能力最需要突破?
骆怡航:前三个阶段我们会接着打磨,也就是第一级的世界生成和第二级的实时交互。新版本会建立在第三级世界行动能力之上。要从第三级跨到第四级,核心是让模型自己能评估行动、自己改进。
对生数科技来说,做法是围绕同一个基础模型不断推出迭代版本,把世界模型的能力一步步做强,再往更高的阶段走。