

OpenAI撤销独立机器人团队:刚招50万美元年薪,展位却空了
刚扩招机器人岗位,又撤销独立团队,OpenAI到底在打什么算盘? 11月13日,在美国奥斯汀举行的机器人学习大会CoRL上,OpenAI预订的208号展位空着。 大会的展位图上仍然标着OpenAI,却没有看到公司的标识和产品展示。 随后,OpenAI向《财富》确认,已经撤销独立机器人研究团队。 原机器人研究人员进入首席
一边把机器人岗位的招聘规模往上抬,一边又把独立团队撤掉,OpenAI这步棋到底怎么想的?
11月13日,机器人学习大会CoRL在美国奥斯汀开场,OpenAI订下的208号展位却一直空着。
展位图上OpenAI的名字还印着,可现场既看不到它的标识,也没有任何产品展示。
之后OpenAI向《财富》证实,独立机器人研究团队已被撤销。
原先做机器人研究的人,并入首席研究官Mark Chen带领的核心研究部门;负责机器人应用和硬件的人员,则转到总裁Greg Brockman主管的Applied部门。
公司方面说,机器人依然属于其长期技术愿景的重要一块,这次调整是为了让研发跑得更快。
消息传出来,外界多少有些意外。
要知道今年9月,OpenAI还在大举招募机器人研发人手,有些岗位的基本年薪开到50万美元。年初的时候,它位于旧金山的机器人数据采集实验室已有约100名工作人员,第二处实验室也在筹备中。
Sam Altman此前公开讲过,预计2027年能拿出一项让人印象深刻的机器人演示。
实验室在投、硬件工程师在招,独立研究团队却说撤就撤,OpenAI到底准备怎么做机器人?此前砸下去的研发资源,接下来又会往哪儿走?
01
OpenAI在具身领域投入了多少?
其实撤销机器人团队,OpenAI已经不是头一回。
2019年,公司对外展示过Dactyl机械手解魔方。研究人员借助大规模仿真和强化学习,让机器人学会复杂的物体操作。
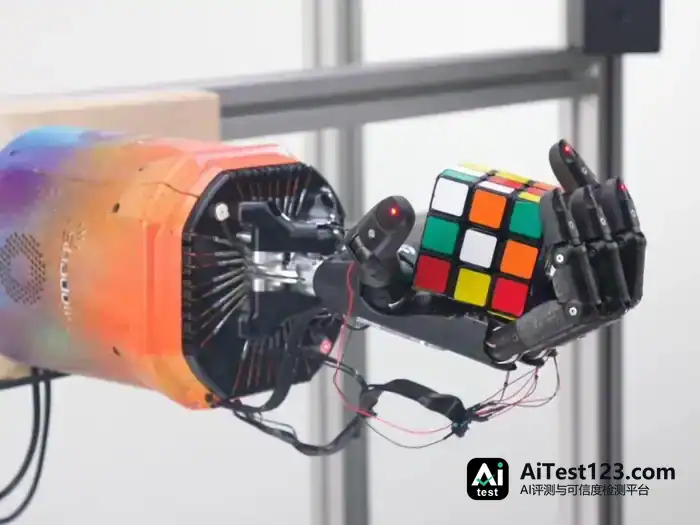
图|2019年,OpenAI展示通过强化学习控制机械手解魔方的研究成果
到了2020年,OpenAI收掉第一轮独立机器人研究,把更多精力挪向大规模语言模型。这条路后来跑出了ChatGPT。
2024年,公司又把机器人团队搭了起来,还与人形机器人企业Figure联手开发AI模型。双方的合作到2025年2月收尾,Figure转去自研机器人模型,OpenAI则继续在内部扩研发。
今年1月,《Business Insider》对OpenAI设在旧金山的机器人数据采集实验室做了调查。这处实验室从2025年2月开始建设,之后规模扩大四倍以上,约有100名数据采集人员,按三班倒的方式干活。
工作人员握着3D打印的GELLO遥操作控制器,操作Franka机械臂去叠衣服、把面包放进烤面包机。摄像头把场景和操作过程录下来,攒成能用来训练机器人模型的数据。
实验室早期的任务挺简单,比如把橡皮鸭放进杯子,后来才一点点加上难度。
报道里还提到一个细节:实验室里摆着一台类似人形机器人的设备,但数据采集的主力仍是机械臂。
另外,OpenAI计划在加利福尼亚州里士满再建一处实验室。
对做具身智能的公司来说,数据采集是笔不小的开销。语言模型能直接用互联网上现成的大量文字和图像,机器人却得学抓取、接触、移动这些物理动作。要把这些数据采出来,设备、人员、维护、现场管理一样都少不了。
那段时间,OpenAI正在搭自己的数据生产体系,招聘的盘子也一步步铺开。
今年9月《Business Insider》统计,OpenAI机器人相关的招聘岗位从5月的11个涨到27个,覆盖机器学习、机器人控制、电子工程、执行器、固件和数据采集等方向,部分岗位基本年薪最高达到50万美元。
到了11月14日,凤凰网科技在OpenAI官网查询时看到,与机器人相关的工程岗位仍有多个处于公开挂出状态。
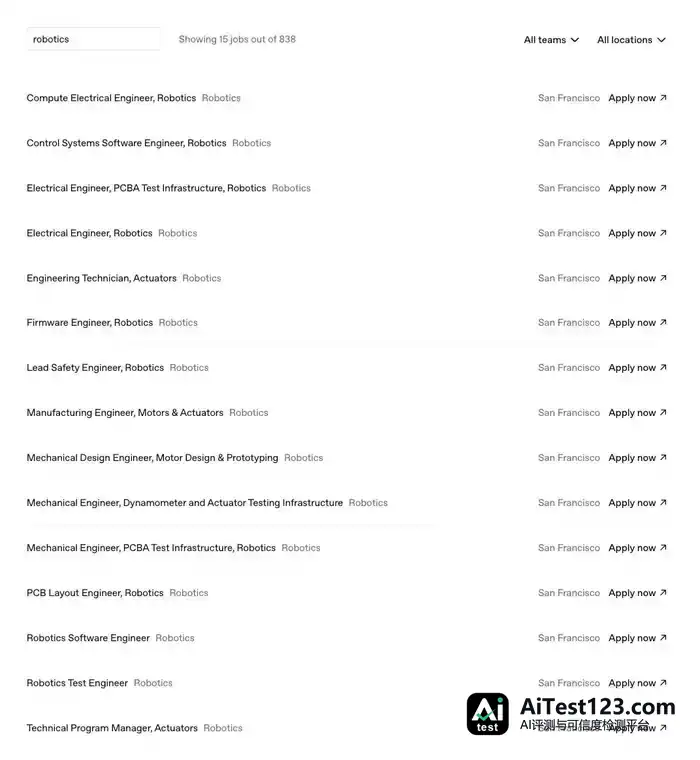
图|截至11月14日,OpenAI官网仍在招聘机器人机载计算、控制软件、电机与执行器等招聘岗位等具身相关岗位
供应链这边,OpenAI也没停下。今年1月公司推出美国制造业供应商征集计划,机器人和数据中心、消费电子被放在同一批硬件供应链布局里;征集覆盖电机、齿轮箱、减速器以及电力电子等关键零部件。原始文件写明,供应商的选择要等到2027年,采购合同金额则尚未对外披露。
钱怎么安排,同样进过管理层讨论。《华尔街日报》今年5月报道,Sam Altman曾考虑让机器人业务和消费硬件业务独立运作,单独向外部投资者融资。该方案最后没有落地。原因之一在于,即便分拆出去,相关资产和损益可能还是要并入OpenAI集团的合并财务报表。
把这些记录串起来看,过去一年OpenAI在机器人上的投入横跨数据采集、模型研究、硬件工程与供应链筹备。
11月13日确认重组之后,预算、人员、算力如何分配,OpenAI都还没有公布;数据采集实验室和原型机项目会不会调整,也没有说明。
02
王兴兴说,过去十几年最大的错误是对AI还不够相信
对于这次调整的技术背景,OpenAI向《财富》作了解释。今年初,公司研究人员还认为,靠Sora这类视频生成模型去学习物理世界的规律,是让机器人变聪明的重要路子。后来GPT-6 Astra等通用模型直接展现出控制机器人的能力,OpenAI于是把相关研究人员划入通用基础模型团队,让机器人研究用上现有模型的最新进展。
宇树科技创始人王兴兴近一个月的两次讲话,和这个走向对得上。10月12日上海工博会的圆桌对谈上,他提到GPT-6发布后,宇树已把它接入各种机器人执行任务,实际效果比先前预期更好。
他直言:“过去十几年我犯的最大的错误,就是对AI的相信还不太够。”
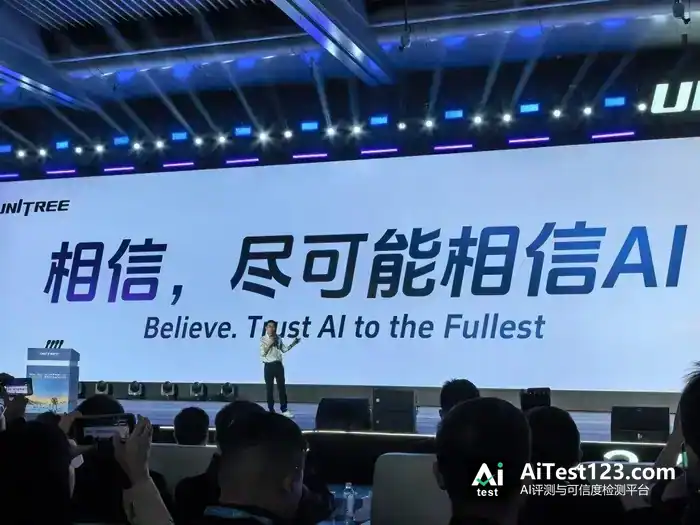
在王兴兴看来,AI模型差不多每一两个月就有明显长进;如果GPT-7再取得突破,具身智能的技术临界点或许一两年内就会到来。10月22日的世界物理AI大会上,他又展示了宇树机器人用GPT-6画画的实验:机器人面前摆着参考画、白纸、颜料和清水,它拿起画笔作画,过程中会换颜色,还会自己洗笔。宇树还展示了机器人下棋等任务。
王兴兴一再说明,团队没有为这些任务做专门训练,也没写复杂的动作程序。机器人本身仍离不开运动控制与硬件系统,但通用模型已经能根据画面和任务要求,把一部分操作步骤组织起来。
过去,不少机器人任务要靠开发者采集专门的动作示范,再训练对应的操作策略;如今视觉理解、空间推理和任务规划中的一部分工作,通用模型可以接手。
Anthropic最近发布的Claude Fable 5.2,也给出了实验数据。11月9日,Anthropic展示了Claude控制机械臂解魔方、拧瓶盖和绘画的过程。在RoboDojo Sim仿真基准中,Anthropic内部测试显示,Fable 5.2平均成功率达到64.9%,上一代Fable 5.1为27.6%,同一测试框架下GPT-6 Astra的成绩为29.8%。
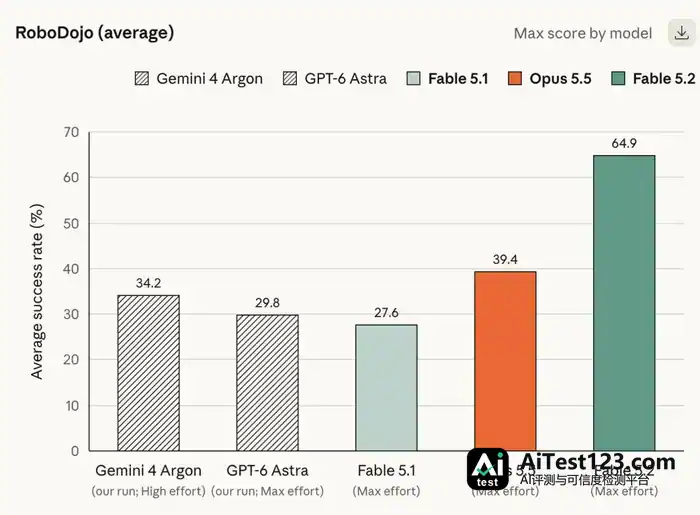
图|Anthropic公布的RoboDojo Sim仿真评测,Claude Fable 5.2取得64.9%的成绩。图片来源:Anthropic
英伟达在10月公布了一项名为Astranomy的研究,做法更直接——让GPT-6 Astra去操控仿真机器人。
RoboLab-120测试里,这种直接控制的方案任务成功率是66.3%。研究人员随后加上持续记录操作历史、检查执行结果等机制,智能体控制方案的成功率升到74.8%;同一基准下,此前最好的专用机器人模型成绩为51.0%。
这几组实验用的测试环境并不相同,但都说明通用模型在物理操作上取得了进展。
卡内基梅隆大学的机器人研究者Guanya Shi接受《财富》采访时判断,OpenAI或许正把机器人当成通用智能的一个下游应用来看。
对OpenAI而言,直接用通用模型,意味着部分机器人智能研究能共享核心模型的训练成果;独立做一套机器人基础模型划不划算,也就得重新算一笔账。
问题是,英伟达的实验还暴露出另一面:通用模型算起来太贵。
Astranomy研究显示,GPT-6 Astra直接控制方案平均每次推理要花18.56秒。
智能体方案成功率是上去了,可每个成功任务回合平均要消耗约3090万个Token,折算成API费用约为36.40美元。
这些开销来自仿真测试,不能直接当成真实机器人的运营成本。不过放到实际工厂里,机器人执行任务的时间越长,单位产出的成本就可能越高。
延迟更棘手。仿真环境可以在模型推理时暂停,真实工厂的传送带、设备和工件却不会停下来等上十几秒。
机器人还是需要响应更快、能直接控制本体动作的系统,这也是其他科技公司继续训练专用机器人模型的原因之一。
03
谷歌、英伟达、宇树仍在训练专用模型
11月10日,Google DeepMind公开了Apollo 2人形机器人在奔驰工厂作业的实验。
机器人从料箱里抓取金属支架,按生产顺序放进指定容器。测试在奔驰位于德国辛德芬根和匈牙利凯奇凯梅特的工厂进行,谷歌公布这项零部件分拣任务的成功率达到96%。
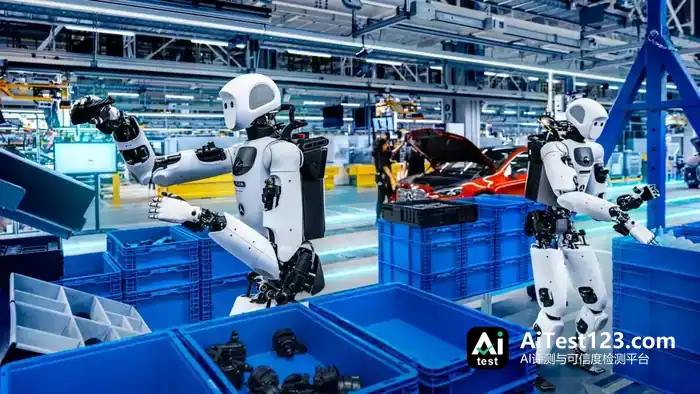
图|Apollo 2人形机器人在奔驰汽车工厂开展零部件分拣测试,图片来源:Google DeepMind
作业过程中,两套模型分工配合。
Gemini Robotics ER理解生产流程、判断任务进度;Gemini Robotics 2.5经过机器人动作训练,负责手臂和灵巧手的实际操作。谷歌还用Gemini 4 Argon搭建仿真环境、分析失败案例。
Apptronik首席执行官Jeff Cardenas说,Apollo 2经过数周后训练就有明显改善,迁移到奔驰生产线后性能下降也不大。
这只是一项限定场景的概念验证,长期运行的故障率和生产成本都还没公布。但谷歌已经演示了通用推理模型和专用动作模型如何在工厂任务里协同。
英伟达11月发布的GR00T 2,关注点则落在机器人进入新场景后的训练成本上。
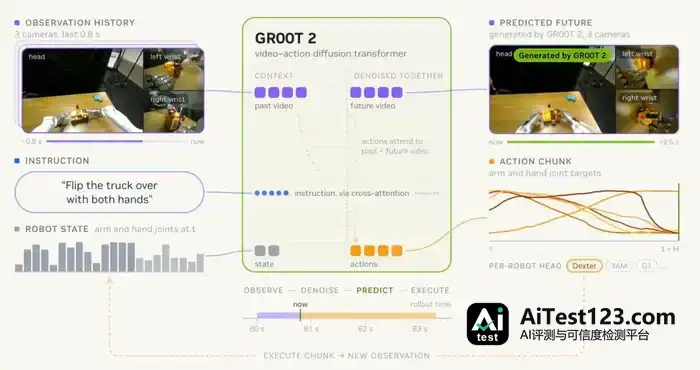
图|GR00T 2 读取最近的视频、指令和机器人状态,对未来视频和动作片段进行降噪处理,执行该动作片段,然后重复此过程
在50项此前没有针对目标机器人训练过的任务中,GR00T 2零样本平均成功率为40%。研究人员给每项任务补上5次操作示范、不到3分钟机器人数据,再用单张RTX 5090微调约30分钟,成功率提高到95%。
机器人进了新工厂,往往得重新适应物品摆放、抓取顺序和具体设备。少量示范就能完成适配,这有机会压减数据采集、现场调试和工程师驻场的投入。
只是精密操作中的物理误差,机器人仍然得解决。
11月5日,王兴兴在进博会虹桥论坛上表示,眼下顶尖的多模态模型在理解和规划上已经很强,可一到零部件插接这类活,还是常卡在最后几毫米上。
抓箱子时位置差点还能凑合,插连接器就不一样了,角度、摩擦、接触力都得管,动作偏一点,工件就可能受损。
英伟达用真机强化学习来攻这些任务。按它公布的实验,训练过的机器人插电缆成功率为94%,插充电器达到96%。
宇树和智元也没停下自家机器人模型的训练。宇树公开的UnifoLM-WLA-1.0用了约2500小时真机数据;智元则靠GO-3 Preview、Genie Evolver,继续在机器人操作数据和后训练上加投入。
拿一项典型的精密装配任务来说,通用模型负责读懂操作要求、排好执行顺序,专用动作模型要学的则是不同机械臂怎么靠近零件、怎么调位置、怎么处理接触反馈。想让它一直跑下去,底层控制系统还得及时接住异常。
这种分工并不意味着每家公司都得从零训一套管理解和规划的基础模型。机器人企业可以用外部模型,再围绕自己的本体、客户任务和现场数据去练动作能力。
对OpenAI来说,把机器人研究并进GPT团队,等于选了另一条路:让更多机器人智能问题放到通用模型体系里去解。此前攒下的数据采集和硬件研发能力,正好拿来验证这些模型在真实机器人上跑得怎么样。














