

奇林波获千万级天使轮:押注开源鸿蒙机器人大脑
作者 | 黄楠 编辑 | 袁斯来 硬氪获悉,成都具身大脑公司「奇林波」近日完成千万级人民币天使轮融资,投资方包括成都方寸引擎科技有限公司及天使投资人。本轮资金将重点用于核心技术研发、研发团队建设和市场拓展,为公司持续推进机器脑与多机协作系统的研发、产品化及应用落地提供资金支持。 奇林波成立于2025年12月,公司聚焦具
硬氪获悉,成都的具身大脑公司「奇林波」近日拿下千万级人民币天使轮融资,出资方为成都方寸引擎科技有限公司以及天使投资人。这笔钱主要投向核心技术研发、研发团队搭建和市场拓展,用来支撑机器脑与多机协作系统继续做研发、产品化以及应用落地。
奇林波在2025年12月成立,主攻具身智能核心软件,围绕机器人自主行动和多机协作展开,目标是让机器人能持续把任务执行下去,并借多机协作承担更复杂的工作。
联合创始人兼CEO唐佐林的技术背景横跨AI算法、嵌入式系统和国产操作系统。他早年在摩托罗拉做嵌入式、芯片与驱动开发,后来以核心开发者身份参与开源鸿蒙基座和Python国产化框架的建设。
技术上的差异点,落在开源鸿蒙、国产计算平台适配和本地模型部署几个方向。奇林波团队把国产化基座当成支撑机器人应用、适配不同场景的工程底子。
公司的具身机器人可以搭载开源鸿蒙系统。唐佐林对硬氪说,拿开源鸿蒙当基座做具身智能,既能用上团队在底层系统和软硬件适配上攒下的积累,也方便面向自主可控、数据安全要求高的场景去落地。不过这一切有个前提:系统、芯片和算法得配合得上。
靠着在鸿蒙体系里的积累,公司手上已有稳定现金流的订单。团队把这套能力搬到机器人领域,先盯中小学和高校,交付桌面履带机器人、桌面机器狗,对应人工智能普惠教育和鸿蒙+具身智能的教学科研需求。桌面机型之外,再往工业级四足机器狗和工业机械臂上做应用适配。
奇林波的技术架构分端云两层。一层是自研的“灵雁引擎”,管单台机器人的任务理解、规划决策和自主执行;另一层是“雁阵系统”,管不同形态机器人的任务分配、资源协调与协同作业。
单体智能加协作智能这上下两级里,单机在端侧做实时响应,云端则在更高一层完成跨设备、跨空间的任务分配和资源调度。
眼下“灵雁引擎”能跨形态适配,机器狗、机械臂、人形机器人等不同本体都能部署,并接入“雁阵系统”。

支持多具身机器人落地适配(图源/企业)
按规划,教育科研场景现在是端侧、云端系统打磨和验证的主要载体。团队在教学科研场景里反复迭代“灵雁引擎”和“雁阵”调度系统,同时结合不同本体与任务需求,慢慢往园区、工业等场景扩,推进项目应用和实地验证。
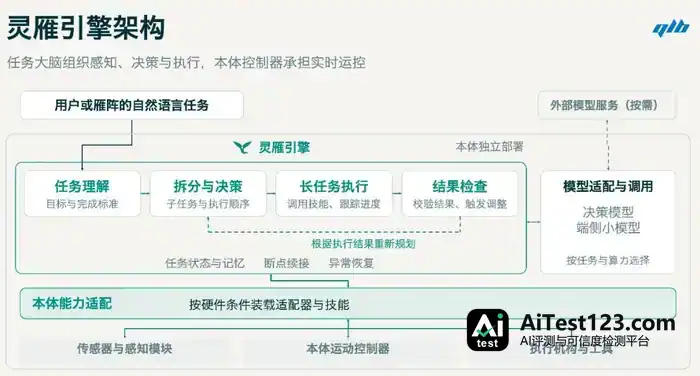
灵雁引擎架构(图源/企业)
这套架构思路,来自唐佐林对行业结构性短板的判断。
唐佐林告诉硬氪,具身本体数量涨得很快,可多数本体还停在演示和单机作业的阶段,缺的是真实工况下把任务持续做完的能力。“本体之间的协同是下一阶段的关键缺口,单机智能再强,也无法独立完成需要多设备配合的任务。”
拿跨楼层巡检来说,一台机器狗巡检时发现突发情况、发出协助请求,系统要结合任务规则判断该不该支援,再去协调其他机器人资源。云端大脑负责研判需求、匹配资源、调度协同,然后把任务下发到端侧执行。端侧管“任务怎么执行”,云端管判断“哪台设备来负责、怎么配合”,两层能力互相配合。
教育科研之外,奇林波也盯着高风险、低效率、人力难以持续覆盖的工况,定位是跟人形成协同互补。比如园区夜间巡检,人工巡场有时间盲区,重点点位的温度监测很难持续覆盖;装了红外热成像模块的机器狗可以在点位采集热数据并回传,值班人员在中控端就能完成风险研判。油田、矿山、森林防火等也是公司关注的潜在方向。

搭载“灵雁引擎”的四足机器人进行园区巡检中(图源/企业)
硬氪了解到,目前园区和工业应用的探索中,公司把四足机器人当作主要适配本体之一,核心考量是这类场景对结构稳定性和持续作业能力的要求。四足结构在负重、越障和复杂地形通过性上更贴合巡检类任务,现阶段也便于推进适配和实机验证。唐佐林同时表示,人形本体公司也在关注,未来若人形机器人在特定场景中形成明确任务闭环,同样可以部署“灵雁”系统。
本轮融资之后,奇林波会加强机器人应用开发、具身智能算法和工程化团队建设,把研发投入落到开源鸿蒙与国产计算平台适配、核心软件、模型部署、任务技能与实机验证等环节。通过持续迭代,提升产品的稳定性、可维护性和部署效率,逐步形成能在不同设备与任务中复用的软件能力。
以下是硬氪与奇林波联合创始人兼CEO唐佐林的访谈节选(经编辑):
硬氪:开源鸿蒙这类国产软硬件栈,放到具身智能的落地场景里,到底是讲差异化的故事,还是进重点行业的门槛?选它来搭方案,交付、成本、行业拓展这几块会受什么实际影响?
唐佐林:团队的看法是,这套国产软硬件栈一方面算我们的技术特点,另一方面也是不少重点行业项目绕不开的工程条件。设备会优先选国产芯片,系统层则兼容开源鸿蒙和Linux,不去绑死在某一家海外算力生态上。这么定,背后有两条现实考量。
先说行业和项目这一层。矿山、油田、能源、政务这些场景,对安全、合规、数据自主可控卡得比较严,有些项目还会直接点名要国产化软硬件。供应链、数据、系统能力得握在自己手里,底层算力生态也不能只押一个点。以前很多具身方案几乎全挂在单一海外算力生态上,碰上重点行业部署或者外部供应起波动,准入、交付、长期运维就容易卡壳。换成国产芯片加开源鸿蒙,等于从底层把系统的自主性往上提了一截。
再看成本和可控性这一层。国产芯片只要能撑住端侧推理,采购价、供货渠道、深度适配就都多了些回旋余地。不过国产化要的是全栈适配的本事:系统裁剪、编译优化、驱动适配、算子调优、性能调优,哪一环掉链子,硬件算力都很难吃干榨净。
团队在底层系统上的积累,正是这套方案的长处所在。早些年参与开源鸿蒙基座和Python国产化框架的建设,使团队在系统裁剪、编译、驱动适配和性能调优上攒下了长期经验,国产硬件在机器人端侧跑起来到底怎么样,他们能持续打磨。
这些底层功夫,也能为不同机器人形态、不同应用场景的适配打底。教育科研、园区、工业等场景里,设备形态、任务需求、部署条件差得不少,团队打算靠持续适配和验证,一点点攒出可复用的软件能力。落到实际项目上,选不选国产化,牵动的是适配范围、交付和运维的自主程度,还有成本结构。具身智能想规模进入能源、矿山、政务这些对安全和合规要求高的地方,就得照着具体项目的要求,把国产化适配和工程验证做扎实。
奇林波团队把国产化放进系统基座的研发里,就是想让大脑系统从第一天起就正视不同设备、不同场景的工程条件。
硬氪:通用大模型越来越强,端云协同架构在实时性、可靠性和成本之间该怎么取舍?
唐佐林:通用大模型的长处是高层语义理解、开放场景推理和长程任务规划。可机器人身上真正难的部分,是大量强实时、强确定性的物理闭环。抓取、接触、避障、避险这类操作,对反馈延时特别敏感;数据在云端来回跑,网络一抖动,动作执行稳不稳、安不安全都可能受影响。
感知和决策要是全压在云端,网络时延、带宽占用、断网风险绕不开,不同应用环境下网络时好时坏也是现实。太依赖云端,作业可靠性就会被网络条件牵着走。
所以团队坚持把自研的“灵雁引擎”放在端侧,针对机器人的物理交互做定向优化:模型蒸馏、结构轻量化、算子裁剪、硬件适配几招一起上,把高频感知、实时响应和执行能力搬到本地,让本体在断网或弱网时还能保住基础作业的连续性;同时留着调用大模型的通道,去处理频次较低的高层语义理解和长程规划。云端那套“雁阵”系统管全局调度和多机协同,这部分可以直接用成熟的开源大模型能力。
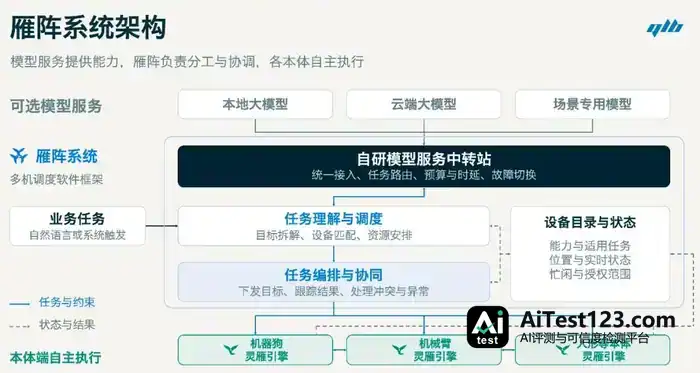
端云架构(图源/企业)
这套端云架构的关键,是按任务特性分算力和职责:强实时、强可靠的物理闭环留在端侧,复杂推理、全局协同、多机调度交给云端。端侧管的是“能不能安全、稳定地动起来”,云端管的是“多台本体怎么协同、任务怎么编排”。
机器人真用起来,可靠性是底线。端云协同的意义,就在于靠架构分层,在实时性、可靠性和成本之间找平衡,再按不同设备、不同场景的要求调整部署方式。


















