蚂蚁灵波挑战赛:15支战队教机器人做家务

资讯 华尔街见闻 全文 2226 字 · 约 6 分钟读完 配图 2 张 分类Scaling机器人具身智能

蚂蚁灵波CEO朱兴:行业还在快速迭代,尚未迎来具身智能的Scaling Law时刻

所属频道 机器人与具身智能

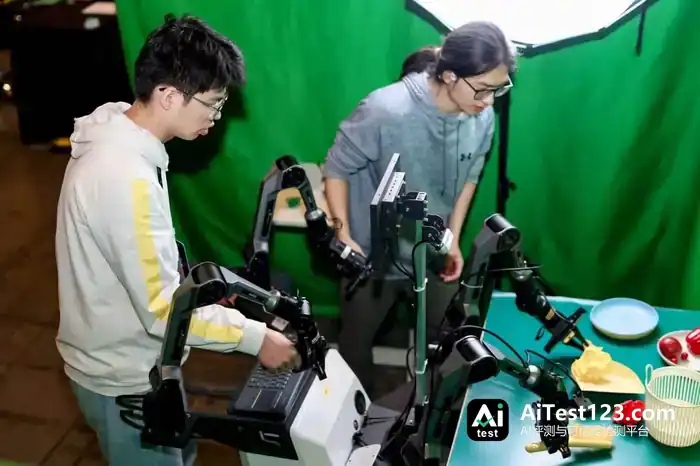
现场画面里,一条机械臂握着小刷子,另一条夹着黄色簸箕。红黄两色的纸团散落在绿色桌面上,收纳筐搁在旁边。两名选手立在设备前,低着头忙活,其中一个弯下腰,盯着眼前的机械臂。
蚂蚁灵波挑战赛:15支战队教机器人做家务(配图 1)

这张照片拍自首届蚂蚁灵波具身大模型挑战赛现场。按照比赛要求,机器人得把桌上的垃圾扫进簸箕,再倒进筐中。选手手边放着笔记本电脑,身前是机械臂和一堆线缆,桌上摆的则是家里常见的小刷子和纸团。

11月14日上午9点,上海张江科学会堂,15支战队领到了决赛题目。除了用双臂清扫桌面,他们还要完成两项单臂任务:抓取果蔬,以及把化妆品放进透明盒。参赛者从北京、上海、深圳、武汉等地赶过来,甚至有人专程从温哥华飞回国内。

后面的48小时里,同一款开源模型LingBot-VLA 2.0、统一的硬件和推理算力是所有人的起点,各队要在这套条件下采集数据、调优模型,再让机器人把这些动作做出来。

人做起来顺手的事,到了机器人这里,都要重新开始学。

01 先把一件东西抓好

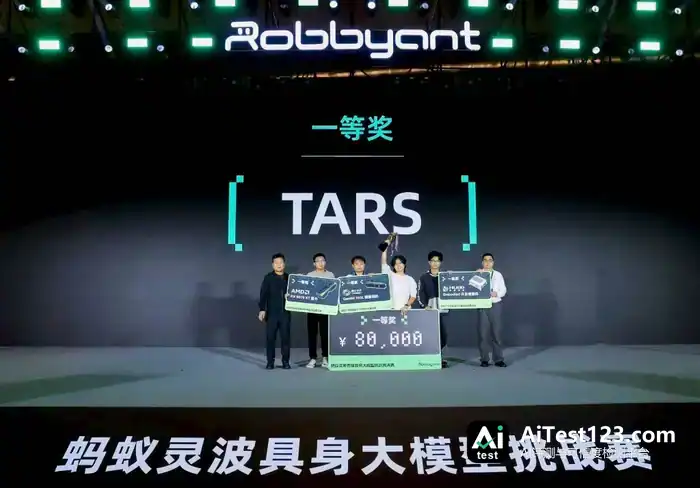
拿下一等奖的TARS战队,队长吴昊楠是00后,马上就要从天津大学硕士毕业。队里五个人平均年龄25岁,分别来自福田实验室、西北工业大学、普渡机器人和天津大学。队名借的是《星际穿越》里那个忠诚又幽默的机器人。
蚂蚁灵波挑战赛:15支战队教机器人做家务(配图 2)

路演时,吴昊楠讲起了他们处理杂乱场景的办法。

桌上同时摆着好几样东西时,模型感知起来就吃力。TARS的做法是把复杂的多物体场景拆成单物体抓取,让模型一次只盯一个目标,杂乱环境对抓取的干扰也就降了下来。

任务简化了,机械臂自身的偏差仍要解决。赛方统一提供了预采数据,各队也能在现场自己采。TARS选择重新采一批规模不大但精度更高的数据,采集时两人配合,以削弱实际机械臂系统性误差的影响。

他们连示范动作的人是否舒服,也考虑进去了。

人操作设备时,会不自觉地照顾自己的身体:怎么握省力、手臂搁哪儿舒服,这些都会改变示范时的动作轨迹。吴昊楠在路演中讲过一个思路——采集时要防住这类习惯渗进机器人的动作,留下的轨迹才能更自然、更有效。

这批数据得同时满足两个要求:机械臂能不能照着手势把动作做完,采集的人有没有把省力、舒服的毛病一并带进去。为此TARS安排两人协作,尽量不让人的姿势干扰动作轨迹。采集和调整示范,本身就是他们备赛的一环。

11月16日,决赛结果公布。三轮真机测评取最高一轮总分,TARS以82.5分排在第一。EVA、SST获得二等奖,Vida、FDU_SONIC和ai-robot获得三等奖。

02 抓起来以后,还有下一步

抓起来之后还得放下去。化妆品要送进透明盒,清扫则要求两条机械臂配合:刷子把纸团扫过去,簸箕必须接得住,最后再把垃圾倒进收纳筐。评测不光看任务成功率,也看动作完成得怎么样。

物体在什么位置、手臂从哪里靠近、两只夹爪怎样配合,都会影响接下来的动作。对机器人来说,理解“把桌子收拾干净”只是开始。

同日举行的开发者大会上,蚂蚁灵波首席科学家沈宇军谈到了机器人大脑面临的几类难题:输入本身带误差,输出要过物理交互这一关,而物理世界不会停下来等模型。

在电脑里算出下一步,和机械臂及时做出下一步,中间隔着距离、接触和时间。夹爪贴近物体时,位置判断准不准,碰上之后会不会滑动,都得接着处理。人做家务几乎不用专门想这些,机器人却要靠感知和动作模型配合才能完成。

蚂蚁灵波把空间、动作和接触反馈都纳入模型训练,目标是让机器人能依据实际反馈调整动作。同一个模型,还得尽量适配不同的机械臂、夹爪和任务。

对行业进度,朱兴的判断相当克制。这位蚂蚁灵波CEO在接受采访时说,行业仍在快速迭代,具身智能的Scaling Law时刻还没到;技术落地验证和产学研协同,会加快具身智能的进化。

这场比赛里,开源基座已经帮15支队伍免去了从零训练模型这一步。余下的时间,他们还是要守着真实设备,把采集、训练和执行中的问题一个个解决。TARS把模型不擅长的多物体任务拆开,又针对实际设备重新采了动作数据。同一款模型能走多远,还得看用它的人怎么组织任务、怎么教它。

03 让更多人摸到真机

对不少报名者来说,获得这样的操作机会并不容易。

报名规模最终定格在1855支队伍、3252人。组委会的统计显示,其中51.7%的选手具备VLA或多模态大模型背景,真正动手调过真机的占20.9%。这几类经历允许重叠,但摸过真机的比例确实只有约五分之一。

能训练模型,不等于手边有机器人可用。决赛现场由主办方提供松灵COBOT MAGIC设备、数据和算力,并安排现场答疑与技术支援。选手可以拿自己的方案上手试,碰上设备和部署上的问题,也有机会当面对接交流。

上海交通大学人工智能学院副教授李永露表示,比赛能沉淀下经过实战检验的工程经验与方法。某次抓取为什么没成功、补采哪些数据之后情况好转,类似的经验都能在团队之间互通。

蚂蚁灵波当天还发布了开发者生态计划,后续会继续支持这类实践。按计划,它将邀请20位最有价值专家,为教学与学术创新提供支持;同时招募40位开发者专家,帮助技术实践和专业成长。

这套安排与灵波眼下的商业化测试直接相关。它和国大药房联手,让不同品牌、不同构型的机器人配合完成接单、分拣和交付;工业与物流方向上,上下料和包裹分拣的合作也在推进。

比赛里那些抓取、放置动作,到了上述场景会一遍遍重复出现。82.5分只反映TARS最好的一轮表现;放到药房和仓库,还要看机器人连续作业时,隔多久就得叫人帮一次忙。

风险提示及免责条款
投资有风险,入市要谨慎。本文不能当作个人投资建议,也没有顾及每位用户各自不同的投资目标、财务状况或需求。文中的意见、观点或结论是否契合自身情况,用户需自行判断。据此操作,风险自担。

本文由本站编辑组整理与排版,内容基于公开信息核实后归纳发布,与文中提及的产品、公司无隶属关系。我们持续跟踪 AI 领域的模型、产品与行业动态,力求信息准确、表述清晰;文中涉及的名称、价格与功能细节可能随官方调整而变化,请以官方最新说明为准。如发现疏漏或表述有误,欢迎通过站内渠道反馈指正。

相关推荐 按相关度与热度排序

全部资讯 →
  1. 朱兴:具身智能Scaling Law未至,开发者生态如何推动产学研协同?

    【蚂蚁灵波科技CEO朱兴:行业仍在快速迭代,尚未迎来具身智能Scaling Law时刻】《科创板日报》16日讯,蚂蚁灵波今日发布开发者生态计划,并举办首届具身大模型挑战赛总决赛。对于方兴未艾的具身智能产业而言,蚂蚁灵波科技CEO朱兴在接受《科创板日报》等采访时强调,行业目前还在快速迭代,尚未迎来具身智能的Scaling

    来源 腾讯网
  2. 星尘智能CoMind:隔墙协作成功率100%,通信量降八成

    深圳具身智能公司星尘智能推出多机协同框架CoMind。该框架让机器人在视线受阻时,通过共享关键视觉特征而非完整视频流来协作。测试显示,在隔墙拿笔等任务中,成功率从0%提升至100%,同时通信数据量减少80%。这标志着多机器人协作从中心化调度向去中心化、基于动作反馈的信息交换转变。

    来源 AI 应用前沿
  3. 灵巧手赛道2026:百亿资本涌入,技术路线仍未收敛

    2026年,灵巧手正跃升为具身智能产业链中最炙手可热的细分赛道。从初创企业、整机厂商到互联网巨头、汽车巨头及地方国资,多方资本蜂拥而至,围绕机器人“最后一厘米”的卡位战已全面升温。资本狂热的最直接体现,是灵巧手赛道正以惊人速度批量制造“独角兽”。今年成立的智元系拆分企业“临界点(AGILINK)”,仅用5个月便...

    来源 腾讯网
  4. 星舰第15飞:B22助推器返场未果,S42将试塔捕?

    11月14日消息,美国中部时间2026年11月13日下午,SpaceX“星舰” 第15次试飞成功升空。此次任务使用超重型助推器 B22 号和飞船 S42 号,原计划首次实现助推器与飞船双双返回发射场并由发射塔机械臂实施空中捕获回收,同时部署 26 颗第三代星链卫星。但任务并未完全按计划推进。助推器未能按计划返回发射场,

    来源 TechWeb
  5. SpaceX星舰第15次试飞升空:双回收未全达成,飞船返航待验证

    【TechWeb】11月14日消息,美国中部时间2026年11月13日下午,SpaceX“星舰”(Starship)第15次试飞成功升空。此次任务使用超重型助推器 B22 号和飞船 S42 号,原计划首次实现助推器与飞船双双返回发射场并由发射塔机械臂实施空中捕获回收,同时部署 26 颗第三代星链卫星。 但任务并未完全按

    来源 AI 行业观察
  6. 星舰第15次试飞:B22与S42首演双回收未成,墨西哥湾落幕

    11月14日消息,美国中部时间2026年11月13日下午,SpaceX“星舰” 第15次试飞成功升空。此次任务使用超重型助推器 B22 号和飞船 S42 号,原计划首次实现助推器与飞船双双返回发射场并由发射塔机械臂实施空中捕获回收,同时部署 26 颗第三代星链卫星。但任务并未完全按计划推进。助推器未能按计划返回发射场,

    来源 TechWeb
  7. 小鹏IRON人形机器人明年二季度对外发布,何小鹏:高阶智能是最大优势

    IT之家 11 月 16 日消息,据蓝鲸新闻报道,今日晚间在小鹏集团 2026 年 Q3 财报电话会上,其董事长、CEO 何小鹏预告,在接下来的小鹏科技日和广州车展,最新版本的小鹏 IRON 将会公开亮相,将展示一系列与众不同的能力。 何小鹏透露,明年一季度,量产的首批机器人将进入小鹏的部分门店开启试用;明年二季度,小

    来源 AI 行业观察
  8. 黄仁勋离任引不满:英伟达机器人工程师辞职

    【TechWeb】11月16日消息,英伟达机器人工程师Darrell Dai(戴达瑞)已通过个人X账号宣布辞职。他在帖子中解释,离职的核心原因是对公司前CEO黄仁勋(Jensen Huang)的离任方式感到失望,认为公司在此事上缺乏透明度和

    来源 TechWeb
  9. SpaceX星舰首次被机械臂空中接住,数万亿估值叙事添关键一环

    SpaceX首次用发射塔机械臂在空中接住星舰飞船,创造航天史上轨道返回飞船塔架回收先例。Bernstein分析师认为此举是支撑SpaceX数万亿美元估值的关键一步——完全复用将大幅压低入轨成本,直接提升星链部署效率与商业天花板。摩根士丹利警示市场低估了此次任务价值,将显著降低商业复用与AI太空算力扩张的执行风险。

    来源 华尔街见闻
  10. 英伟达机器人学习工程师戴士钦宣布辞职:“黄仁勋离职让我格外失望”

    IT之家 11 月 16 日消息,英伟达机器人学习工程师戴士钦(Darrell Dai)昨日发文,宣布将离开公司。 戴士钦表示,他眼中的黄仁勋不只是英伟达 CEO,他钦佩黄仁勋投资那些一下子看不到明确前景的未来技术。在深度学习热潮到来之前,黄仁勋就已投入 CUDA,并在人工智能成为所有人关注焦点之前布局 AI 领域。这

    来源 AI 行业观察
  11. SpaceX星舰第15次试飞升空:飞船入轨,助推器未返场

    【TechWeb】11月14日消息,美国中部时间2026年11月13日下午,SpaceX“星舰”(Starship)第15次试飞成功升空。此次任务使用超重型助推器 B22 号和飞船 S42 号,原计划首次实现助推器与飞船双双返回发射场并由发射塔机械臂实施空中捕获回收,同时部署 26 颗第三代星链卫星。但任务并未完全按计

    来源 腾讯网
  12. 蚂蚁灵波具身大模型挑战赛:15支战队48小时教机器人做家务

    一只机械臂夹着小刷子,另一只夹着黄色簸箕。绿色桌面上散落着红黄纸团,旁边摆着收纳筐。两名选手站在设备旁,低头操作,其中一人俯下身,看着面前的机械臂。这是首届蚂蚁灵波具身大模型挑战赛留下的一张现场照片。比赛要求机器人把桌面垃圾扫进簸箕,再倒进筐里。选手的手边摆着笔记本电脑,身前是机械臂和线缆,桌上则是...

    来源 腾讯网
  13. 小鹏IRON人形机器人明年二季度对外开售,何小鹏预告科技日亮相

    IT之家 11 月 16 日消息,据蓝鲸新闻报道,今日晚间在小鹏集团 2026 年 Q3 财报电话会上,其董事长、CEO 何小鹏预告,在接下来的小鹏科技日和广州车展,最新版本的小鹏 IRON 将会公开亮相,将展示一系列与众不同的能力。何小鹏透露,明年一季度,量产的首批机器人将进入小鹏的部分门店开启试用;明年二季度,小鹏

    来源 腾讯网
  14. 马斯克再创历史 SpaceX首次实现“筷子夹飞船”

    【TechWeb】11月15日消息,美国中部时间11月14日下午,美国太空探索技术公司(SpaceX)的“星舰”飞船在执行了大约22个半小时的飞行任务后,返回得克萨斯州的发射基地,并由发射塔“筷子”机械臂实施“捕获”回收。 这是SpaceX首次成功捕获从地球轨道返回的星舰上面级飞船,为实现星舰完全、快速重复使用迈出关键

    来源 AI 行业观察
  15. 马斯克披露星舰V4细节:箭体约70米,发动机增至9台

    马斯克此次披露的核心信息包括:星舰V4箭体长度将增至约70米,推进剂装载量提升超过60%,发动机数量增至9台,并新增3台猛禽真空版发动机。尺寸上,V3星舰长度约为52米,V4增至约70米,增幅约40%;推进剂装载量提升超过60%,意味着单次飞行可携带更多推进剂进入轨道。此次披露发生在SpaceX近期一次星舰试飞之后,该

    来源 TechWeb
  16. 马斯克披露星舰V4方案:70米箭体、9台发动机,运力再升级?

    马斯克此次披露的核心信息包括:星舰V4箭体长度将增至约70米,推进剂装载量提升超过60%,发动机数量增至9台,并新增3台猛禽真空版发动机。尺寸上,V3星舰长度约为52米,V4增至约70米,增幅约40%;推进剂装载量提升超过60%,意味着单次飞行可携带更多推进剂进入轨道。此次披露发生在SpaceX近期一次星舰试飞之后,该

    来源 TechWeb
向下滚动自动加载更多