华为云开源CloudRobo-WM1.2:昇腾原生,RoboTwin 2.0评测居首
华为云“行业AI梦工厂”发布并开源昇腾原生具身世界模型CloudRobo-WM1.2,华为云,具身智能,世界模型
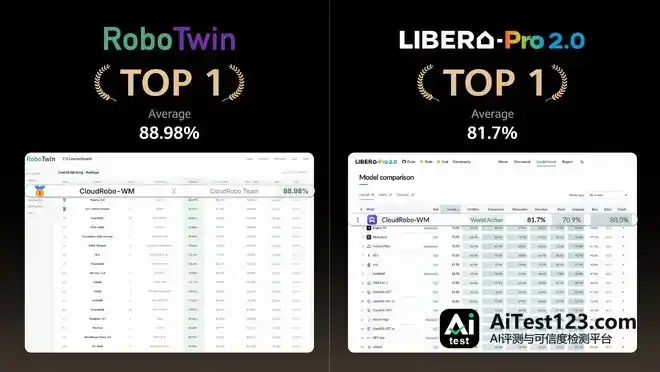
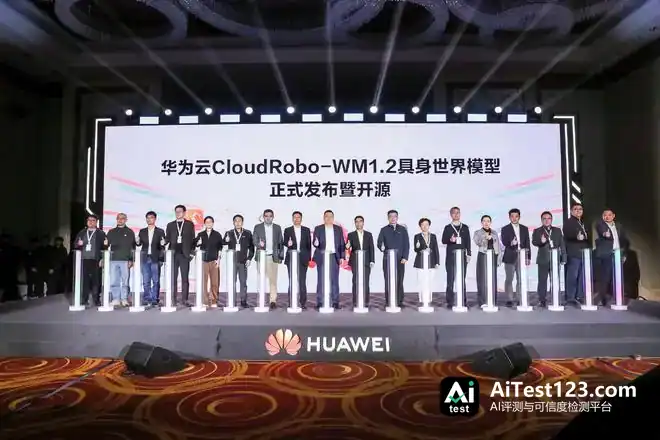
11月16日, 华为云“行业AI梦工厂”把昇腾原生的具身世界模型CloudRobo-WM1.2发布并开源。该模型用共享世界模型骨干网络做预测增强的世界表征,又靠世界模型原生DualAct架构直接生成动作,在RoboTwin 2.0和LiberoPro 2.0两项评测里都排在第一。
华为云方面提到,具身智能要从实验室走进真实物理世界,得先过几道坎:多模态物理理解不容易,世界认知与动作生成很难解耦,异构数据没法规模化利用,跨本体泛化也难,实时推理的算力成本还高。CloudRobo-WM1.2为此搭起五项核心技术,在世界建模、动作生成、数据规模化学习和工程部署几个方向持续往前推,给具身智能从模型研究走向复杂物理场景应用打技术底子。
PPA多模态世界表征架构:模型不光认得出物体,还能预判物理交互会带来什么结果。换句话说,机器人从“看得懂静态照片”进到“看得懂一场正在发生的4D动作电影”。
世界模型原生DualAct架构:动作由世界模型直接输出,精度高,原生完成机器人动作控制;在MOT架构之上,动作专家同样能直接、高效地输出动作。双通道动作架构的设计让开发者可以灵活定义动作专家的尺寸,后训练效率随之提高。
多粒度监督数据自适应预训练框架:监督怎么组织,看数据实际带着多少有效信息,避免有价值的数据因为局部缺失被丢掉,把异构数据的Scaling潜力放出来。动作标注缺失、部分维度无效、深度缺失、相机视角不完整,这些数据都能兼容。本体语义保真跨具身运动建模:单臂、双臂、轮式等不同形态的机器人,都由它提供统一的“动作翻译器”,共享模型因此能分辨各家机器人的“运动语言”,多本体协同学习得以支持,跨本体泛化能力也增强了。
World/Expert Action、Joint/Action-only四种弹性推理模式可以按需组合:客户对算力资源和推理延迟有什么要求,就用对应的组合去匹配。
华为云表示,这五项核心技术一起撑着CloudRobo-WM1.2在世界建模、动作生成、数据规模化学习和工程部署上持续演进,为具身智能从模型研究走向复杂物理场景应用提供技术基础。围绕具身智能,华为云搭的是“技术深耕+开放赋能+生态共建”三位一体的战略:核心技术上持续投入,推动模型迭代升级;模型与工具链依托昇腾云算力全面开放,给产业伙伴赋能;再把生态力量汇到一起共建行业解决方案,让具身智能在千行百业加速规模化落地。
坚定投入:具身智能模型的核心技术要持续深耕,模型能力要迭代升级,有行业竞争力的具身智能模型要不断推出来。
全面开放:模型、工具链及技术实践持续对外开放,借助昇腾云的先进算力与云原生基础设施,帮产业伙伴和客户高质量、高效率地开发和训练具身智能模型。
共建共享:把平台的连接与赋能价值用足,把模型厂商、本体厂商、高校科研机构及行业伙伴的优势能力聚起来,一起建行业解决方案,让具身智能在千行百业的规模化落地快起来。
在华为云昇腾云计算平台上,CloudRobo-WM1.2把异构算力、PB级多模态数据的统一存储、搜索与快速索引,以及AI框架原生加速融到一起。具身智能由此获得六大工程能力——仿真冷启动、云原生训练、跨本体适配、持续学习进化、安全可靠运行,覆盖从模型推理到真实物理作业的全过程。