

Geminoid HI
大阪大学 · 2006 年 · 双足
仿制石黑浩的远程操控 android,用于研究临场感、外观与人机交互。
自由度50 DOF
身高140 cm
重量60.0 kg
负载—
续航—
价格¥7,200,000
2026年9月2日详情 →
 AiTest123.comAI 评测与可信度检测平台
拖动滑块完成拼图,通过后发送验证码
独立第三方 AI 评测平台 · 只用实测数据
收录全球人形与人形相关机器人,含运动方式、整机自由度、身高体重、所属公司与官网,可按运动方式和名称筛选。
大阪大学 · 2006 年 · 双足
仿制石黑浩的远程操控 android,用于研究临场感、外观与人机交互。

软银机器人 · 2006 年 · 双足
Nao是高58厘米、重5.4公斤、全身25个自由度的教育科研人形机器人,最初由法国Aldebaran Robotics开发(2012年被软银收购,现属软银机器人),可双足行走、对话交流、识别物体与人脸,并通过NAOqi操作系统编程,广泛用于全球高校、中小学与科研实验室。

韩国科学技术院 · 2005 年 · 双足
Albert HUBO(2005年)将韩国科学技术院HUBO双足人形躯体与汉森机器人开发的富有表现力的爱因斯坦面孔相结合,是早期具有高度面部表情动画能力的人形机器人之一。

UCSD机器感知实验室 · 2005 年 · 双足
Diego-san是UCSD机器感知实验室开发的儿童般人形机器人,具有逼真的面部表情,近似1-3岁儿童,用于研究人机交互中的社会与认知发展。
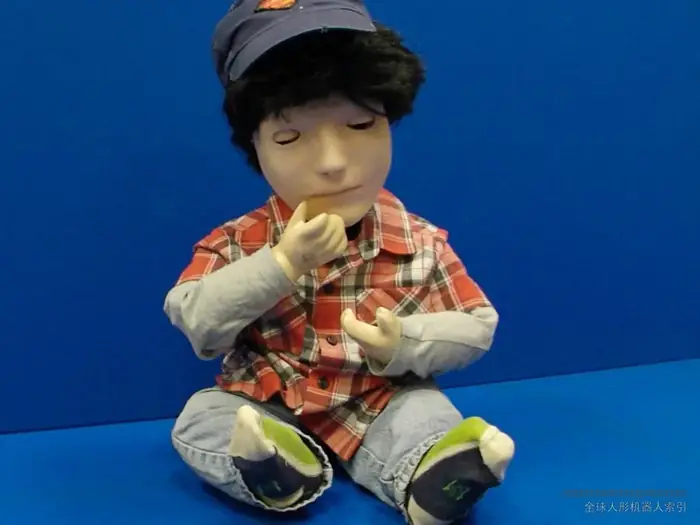
赫特福德大学 · 2005 年 · 双足
Kaspar是赫特福德大学开发的儿童尺寸社交机器人,高约60厘米,具有简化的面部表情与肢体语言,用于自闭症儿童的研究与治疗支持。
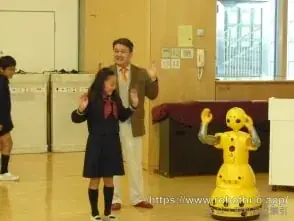
三菱重工 · 2005 年 · 轮式
Wakamaru(若丸)是三菱重工对「世界首台沟通机器人」的尝试,它作为一段历史比作为一件商品更有意思。三菱重工 2003 年做出首台原型,2005 年以约 1.5 万美元在日本上市 —— 此前它在东京的真实家庭里做过测试,并称其在家庭环境中可靠且安全。它提供的是交谈而非劳动:约 1 万个单词的词汇量、可识别 10 张面孔、支持 4 种语言、温柔的女声,说话时会与人对视;还有家庭成员般的举止 —— 在门口迎接你、汇报电话与邮件、用当日头条与天气叫醒你、提醒日程、与你握手。若怀疑异常,它还能呼叫日本当地紧急服务;主人也可通过手机连接远程查看前额摄像头画面。硬件配置克制且刻意:高约 1 米、重 30 公斤,故意做成小孩体型;整机 13 个自由度 —— 头部 3、每臂 4、轮式底盘 2,底盘以约 1 公里/小时的步速移动;配备两台摄像头、1 个超声 + 3 个红外传感器、保险杠与麦克风;锂离子电池续航约 2 小时并可自行充电;支持自主或遥操作。商业结果令人失望:销量远低于预期,到 2007 年 Wakamaru 多半在企业里做前台,随后停产。即便如此,它仍被记为人机交互史上的里程碑,也是把先进人形机器人真正放到人群中工作的最早一批严肃尝试之一。

韩国科学技术院 · 2004 年 · 双足
HUBO 2是韩国科学技术院HUBO系列第二代双足人形机器人(2004年),高约125厘米、重约55公斤、全身41个自由度,具备双足行走与全身操作能力,为后续包括DRC-HUBO+在内的HUBO系列奠定基础。

韩国科学技术研究院 · 2004 年 · 双足
MAHRU是KIST面向家庭服务的双足人形机器人系列,可行走、获取物体并执行家务任务,后续版本包括MAHRU-Z。

意大利理工学院 · 2004 年 · 双足
iCub是IIT面向具身人工智能研究的开源儿童尺寸人形机器人平台,拥有53个自由度,其中单手9个自由度,可爬行、行走、坐起并操作物体,融合双目视觉、音频、惯性、力/力矩及全身触觉感知。
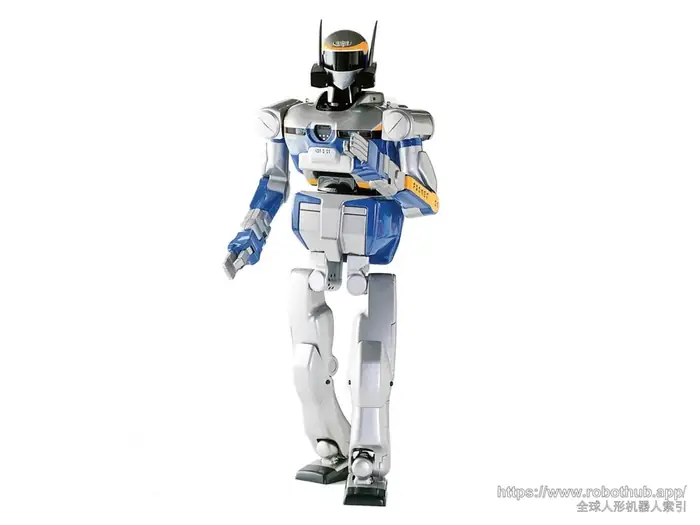
日本产业技术综合研究所 · 2003 年 · 双足
HRP-2是AIST/川田的人形机器人项目产品(2003年),高约154厘米、重约58公斤、30个自由度,可双足行走、搬运物品并在不平坦地形执行任务,广泛用于人形机器人研究。

索尼 · 2003 年 · 双足
QRIO是索尼双足人形机器人,SDR系列的最终形态(命名意为Quest for cuRIOsity),2003年公布。它身高约58厘米、重约7公斤、全身38个自由度,能唱歌、跳舞、对话交流、展现表情并识别面孔与声音。2005年QRIO成为全球首个实现双足跑步的人形机器人,奔跑速度约1米/秒。2006年索尼退出家用机器人业务,QRIO项目随之终止。

本田 · 2000 年 · 双足
ASIMO是本田2000年推出并持续迭代的双足人形机器人,最终一代演示了行走、跑步、上下楼梯、平衡控制、物体操作及人机交互等能力。

麻省理工学院 · 1997 年 · 混合
Kismet是MIT人工智能实验室辛西娅·布雷齐尔于1990年代后期开发的开创性情感社交机器人头部,通过眼睛、眉毛、耳朵、嘴巴等面部特征与发声表达情绪,其架构模拟驱力与情感,是社交机器人领域的里程碑平台。
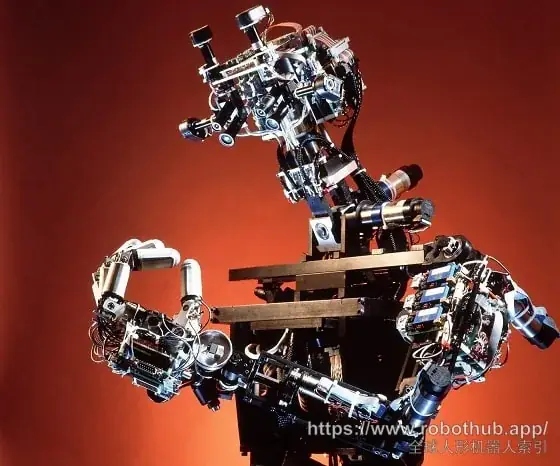
麻省理工学院 · 1993 年 · 混合
Cog是MIT人工智能实验室约1993年起开发的上半身人形机器人(罗德尼·布鲁克斯团队),约40个自由度,用于发展机器人学、人机交互与感知运动学习研究。

早稻田大学 · 1984 年 · 双足
WABOT-2(1984年)是早稻田大学的弹琴人形机器人,能识读乐谱、对话并用十指演奏电子琴,是音乐人形机器人领域的里程碑。

早稻田大学 · 1970 年 · 双足
Waseda Flutist(WF)系列是早稻田大学自1970年代开发的吹笛机器人,通过嘴唇、气息与手指的协调控制演奏长笛,是灵巧人形操作研究的里程碑。

睿尔曼 · 轮式
Full embodied intelligence development platform designed for high-quality real-world data collection. 21 active DOF with human-like flexibility, powered by WeiHan integrated joint modules with 48V high-efficiency power system. Multi-sensor fusion for comprehensive environmental perception. Shoulder-width design for narrow passage operation. Compatible with 90% of mainstream grippers and dexterous hands. Equipped with 3x 130 degree FOV cameras (head/chest/base), dual depth/RGB vision, LiDAR (>40m range), and 6-mic voice module.
正行创新 · 轮式
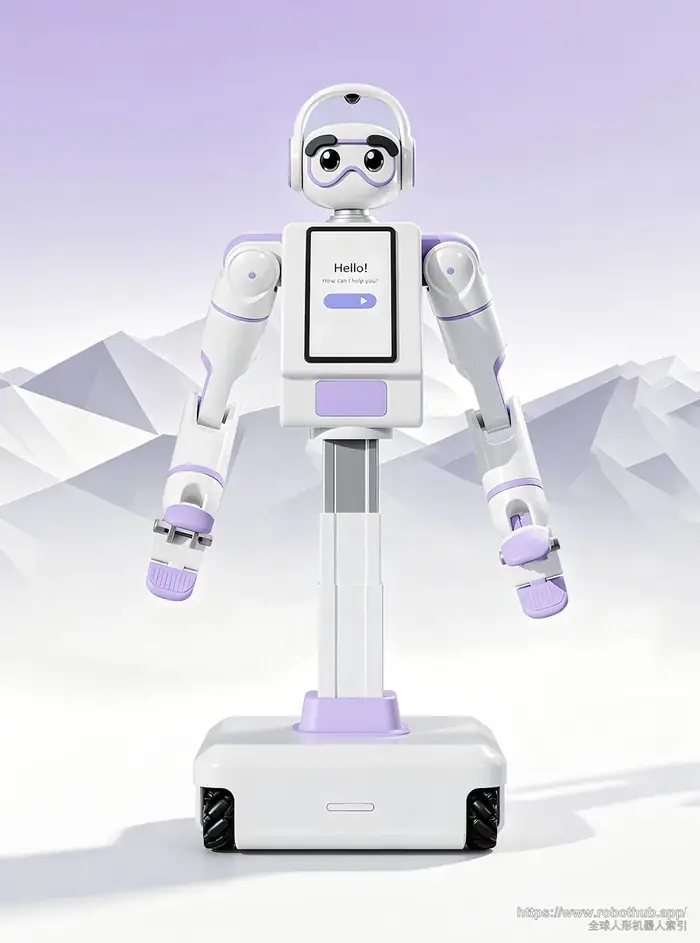
规划中的轮式双臂精密操作机器人,面向收银、装袋等精细操作任务;官网定位为具备接近人手的操作能力,可处理复杂与易损物体的获取、交接与精细装配,并兼容标准人工工具。截至 2026-10-12 未发布,无规格披露。
根据公开资料整理,数据日期 2026-10-29。






