智能驾驶大会移师物理AI:7位嘉宾谈安全瓶颈与车路云落地
从世界模型、Robotaxi、端侧智能等方向,讨论AI如何真正进入物理世界。
10月26日,第八届智能驾驶大会暨2026环秀湖物理AI产业发展推介会在苏州相城召开。
上一届的重点落在车路云一体化、智能驾驶出海和无人驾驶商业化,今年大会的话题范围则从智能驾驶继续向外延伸到物理AI。
世界模型、强化学习、端侧智能、虚拟仿真、Robotaxi之外,机器人、低空飞行器等不同形态的物理智能也登上了同一场大会。这些变化背后,是智能驾驶行业眼下绕不开的一组新问题。
高阶辅助驾驶已经进入规模化上车阶段,Robotaxi也开始从技术验证转向运营和商业化。可当AI真正装进汽车、机器人、飞行器这些物理设备,怎么拿到足够的数据、怎么训练和验证模型、怎么压低开发成本、怎么保证系统在真实世界里的安全,都成了新的技术难题。
当天,Momenta、曹操出行、面壁智能等企业,以及高校和科研机构的多位嘉宾到场,围绕世界模型、强化学习、端侧大模型、虚拟仿真、车路云和物理AI基础设施等方向分别给出判断。
把这些发言放在一起看,智能驾驶正在充当物理AI最早进入现实世界的一块试验场。从一辆车的自动驾驶,到机器人、低空飞行器乃至城市交通系统,不同技术路线其实在回答同一个问题:AI怎样从数字世界真正走进物理世界,并做成可以规模化运行的产品。
中国工程院院士,清华大学车辆与运载学院教授、智能绿色车辆与交通全国重点实验室主任 李克强
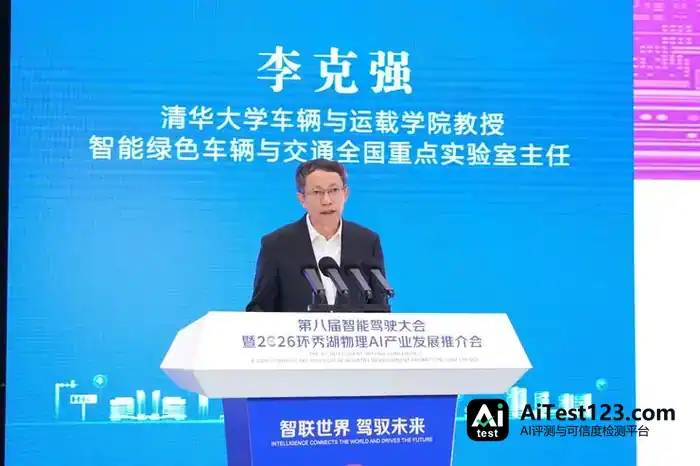
关键词:智能驾驶安全、车路云一体化、单车智能瓶颈
李克强的判断是,汽车智能化已经走到大规模应用和商业闭环的阶段,眼下最要紧的是智能驾驶系统的安全。只靠单车自身的传感器和算力,存在物理上的边界,高级别自动驾驶需要从单车智能继续向车云协同、车路云一体化演进。
他把当前自动驾驶产业的瓶颈归为三类:一是部分产品定义与国家、国际标准存在偏差;二是高安全、高可靠自动驾驶的关键技术仍待突破;三是行业投入与商业产出仍不匹配。
技术层面,他提出主要存在三个问题:
感知能力仍有边界。车辆如果“看不见、看不远、看不全”,AI决策再强也补不上信息缺失,所以需要靠超视距感知、数字信号上车和协同感知来增加信息来源;
AI模型训练数据仍不完整。自动驾驶正在进入多模态和大模型阶段,但数据类型和场景覆盖不足,仍可能带来安全问题;
开发效率较低。大量系统目前还是“烟囱式”架构,缺少统一底座,开发门槛高、复用率低、验证周期长。
李克强提出,车路云一体化能提供两类核心能力:一是建立标准化的“数据轨道”,向车辆提供广域、多维、实时的交通信息;二是形成面向AI大模型的数据服务体系,为模型持续供给高可靠数据。
北京、重庆等地已经在推进车企协同开发,前方静止障碍物、“鬼探头”、绿波通行等场景都包含在应用范围内。相关方案目前已走到产业化验证这一步,部分项目甚至进入量产阶段;今年有7家车企在推相关应用,中国一汽同样公布了量产导入。
在他看来,高级别自动驾驶未来要解决三个问题:正视安全瓶颈、突破单车智能的物理边界,并通过车路云一体化降低开发成本、提高研发效率。
欧洲科学院院士,清华大学车辆与运载学院教授 曲小波
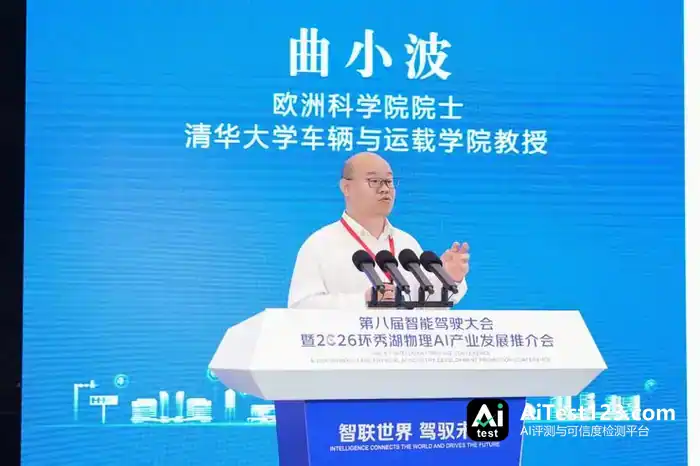
关键词:物理AI、数字孪生、飞行汽车、需求响应公交
曲小波认为,物理AI正推动数字孪生从“映射和监视现实世界”,进一步走向“理解、推演并实时控制现实世界”。
物理实体映射到数字实体,是传统数字孪生的主要工作,可数字端的推演动辄要几秒,想对物理系统做实时控制就非常吃力。相关国家重点研发项目打算啃下四块硬骨头:让数字推演具备泛化能力、把推演时间压到100毫秒以内、打通数字端与物理端的互操作机制,再借助跨尺度、多层次架构把末端执行误差降下来。
其技术体系分成三个层级:
组件级:电机等执行机构的设计效率与执行精度要往上提。借助物理AI学习现有电机数据,部分单点计算能从小时级缩到毫秒级,误差约10%;
载具级:Sim-to-Real Gap、不同机型与动力学的适配、快速验证都要解决,落地场景包括自动驾驶、飞行器自主巡航和工程机械自主作业;
系统级要做的,是让多种异构载具之间协同起来,覆盖需求响应公交、低空交通管控、矿山工程机械等场景。
飞行汽车这块,团队和奇瑞联手开发了自主巡航复合翼模块化飞行汽车。它由机翼、座舱和底盘三部分组成,能分别组合成自主巡航飞行器和自动驾驶汽车。
工程机械方面,先用世界模型生成候选轨迹并完成轨迹选择,再优化起铲点和卸料位置,工程机械就能完成环境建模、铲装、运输和卸料的连续作业。
需求响应公交已经在湖南株洲职教城常态化运行18个月。当地约有10万名师生,超过50%已经注册使用。和出租车相比,点到点行程时间只相差约2分钟,但平均单次成本约为2元,出租车则约9.16元。低空交通方面,通过构建起降区域全息环境,进行冲突预测、起降排序和资源调度,目前已经在重庆将通航机场改造成飞行汽车起降测试场。
汤元科技CEO 任冬淳
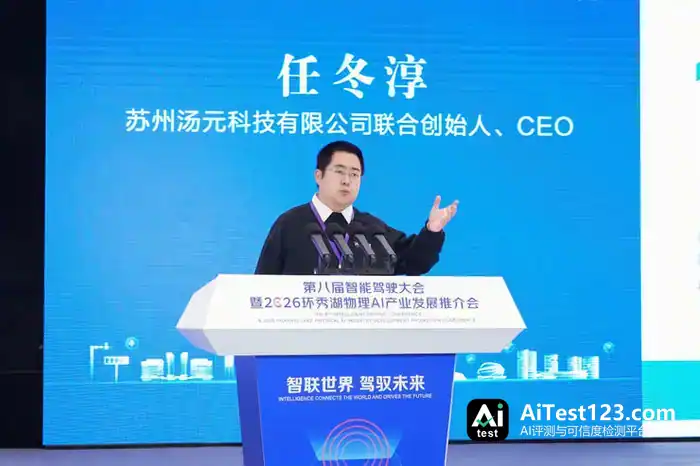
关键词:世界模型、仿真训练、合成数据、虚实闭环。任冬淳介绍了Yootta WorldLoop世界模型,这是一套面向智能驾驶和物理AI的虚实融合闭环训练与评测系统。
数据采集、数据生产、算法训练、算法评测、真机验证、数据回流这一整条链路,都由三个平台支撑:场景生产与编辑、算法训练、仿真评测与真机验证。
其核心技术包括四个模块:CAD和3D结构数据物理化;生成式世界模型;4D数据渲染器;仿真物理引擎。
其中,3D资产除几何和颜色信息外,还会加入质量、摩擦力、弹力和材质等物理属性,让机器人能够真正与虚拟资产发生交互。目前相关系统已经覆盖家居、工业、商业零售、智能驾驶行车和泊车五类场景。
到了具身智能场景里,系统能加载各类机器人的URDF模型,抓取、导航等任务也可以自行设定。任冬淳算过一笔账:真机采集1000条抓取数据,每条大约花1分钟,加起来要超过1000分钟;换成GPU并行仿真,同样规模的数据生产和训练,几分钟到十几分钟就能完成。
智能驾驶方面,可以利用车端或路端传感器重建真实道路环境,再改变天气、光照、车辆数量等条件,用于行车和泊车算法训练与验证。
眼下Yootta联手尚品宅配,已经开放500套家居场景,每套里有数百至上千个能和机器人交互的资产。接下来他们打算构建5000个虚实对应场景,发布100万个真实资产和500万小时合成数据,还要适配约50款机器人硬件本体。
曹操出行CEO 龚昕
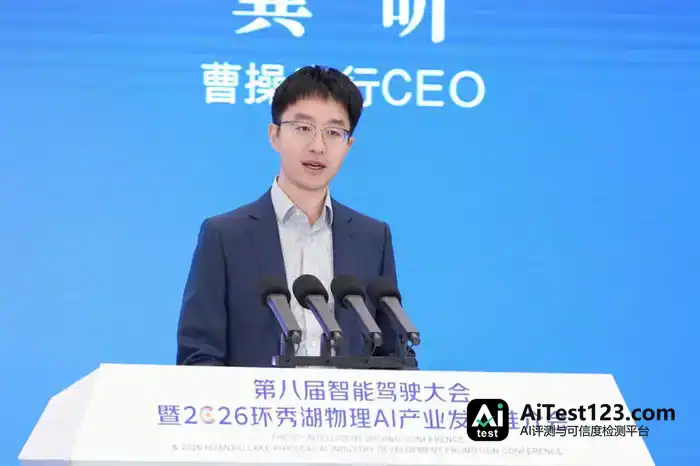
关键词:RoboX、Robotaxi、物理AI Agent、天地空一体化出行。龚昕认为,AI时代出行行业的竞争正在从流量入口转向一体化供给能力。
基于这些考虑,曹操出行抛出了RoboX战略,目标是把网约车、出租车、巴士、低速物流车、货运卡车、eVTOL等各类移动能力打包成服务,让AI Agent随时可以调用。照这套设想,以后用户或许不用再单独打开叫车APP,AI会结合日程、位置和个人需求,自己挑出对应的出行服务来调用。
在出行领域,曹操出行把物理AI的商业模式划成四种。
头一种是基础出行服务,由统一调度来串起Robotaxi、高铁、低空飞行器等交通工具;第二种叫超级物理AI Agent,把车变成旅游、餐饮、娱乐这些现实服务的入口;第三种是实时立体数据服务,靠车内外传感器生成实时环境数据,在合规前提下服务企业和城市管理;第四种是分布式算力,把车辆闲置的算力进一步用起来。
Robo OS是RoboX战略的底座,一头连着线上AI Agent,一头连着线下移动载具,同时把用户偏好、出行场景、履约结果、位置和路线等真实数据回传给AI。
落地进展上,曹操出行Robotaxi已进入六座城市,车队规模超过200辆;Robo One在长沙、成都部署超过50台,接下来还计划进入苏州。RAS远程中心则已在杭州和苏州落地。
按规划,到2030年曹操出行要在苏州投放数千台Robotaxi和Robo One,实现7×24小时常态化运营。
路径分三步走:2026年跑通Robotaxi和Robo One载人、运货的准入和运营闭环;2027年正向研发的Robotaxi车型下线后开始规模复制;到2030年把苏州模式推向全国及海外市场。
爱思人工智能科技有限公司董事长 杨通
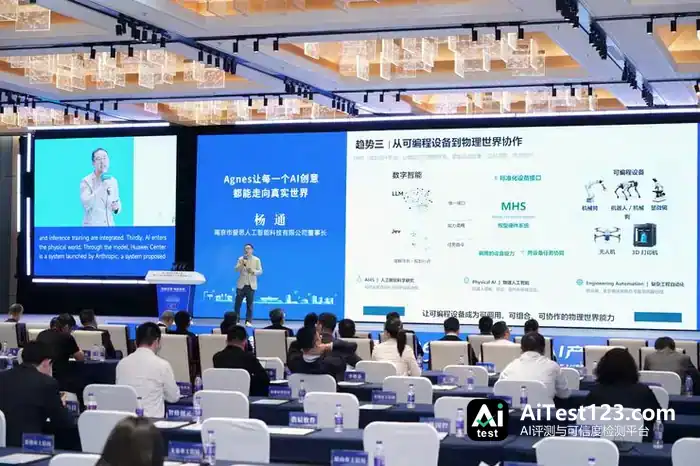
关键词:Agnes Harness、物理AI、Test Time Training、硬件协议
杨通看到的AI变化有三项:通用大模型正进入更多垂直领域;模型借助Skill和训练反馈开始自我进化;大模型也开始直接连上物理设备。
顺着这个方向,爱诗人工智能做了Agnes Harness,目标是把通用模型迁移到垂直智能体和物理AI应用的成本压下来。
这套系统采用前后端解耦设计,把模型能力与MaaS、记忆、沙箱、搜索与工具、上下文管理、团队协作等能力封装在一起,再靠Plugin和Skill机制去适配不同应用。
落到物理AI上,MHS是核心能力之一:通过标准硬件协议,大模型可以用自然语言连接显微镜、医疗设备、摄像头、无人机等可编程设备。
实验已经做到小车与机器狗协同,两台设备靠摄像头感知环境,决策直接由大语言模型参与,既不用传统遥控,也不需要把动作流程完整预设好。
另一个重点是ISI,分两块:一块是把模型运行过程中的能力持续沉淀成Skill;另一块是用TTT(Test Time Training)让模型在实际运行中继续更新。
杨通说,传统做法里数据采集、训练和推理由不同团队分头完成,模型上线后往往长期不动;TTT想做的,是把数据采集、执行反馈和模型更新串起来,让模型针对具体环境持续适应。
相关实验目前用约0.9B参数的模型验证,部分模型大约每半小时更新一次。游戏测试里,Skill持续积累之后,部分任务胜率从约3%升到90%,三对三场景从0升到约60%。
眼下的量级是:爱诗人工智能模型月调用量约65万亿Token,月图片生成量约5000万张,视频生成量约1.7亿秒。Agnes相关系统已经用在芯片设计、算子优化、无人机集群、蛋白质合成等场景。
Momenta副总裁 顾功尧
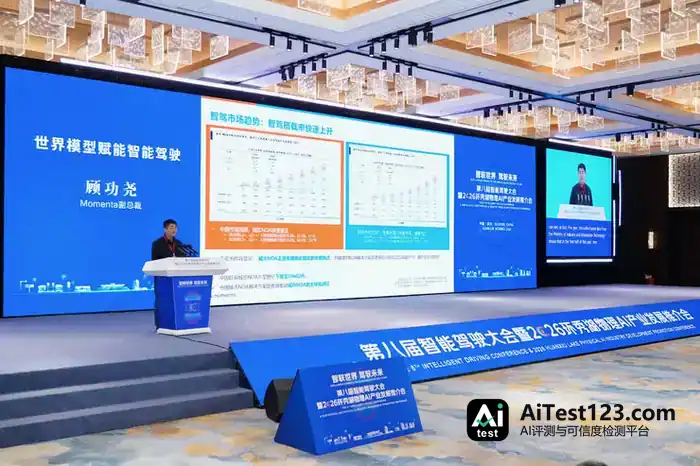
关键词:高阶辅助驾驶、世界模型、强化学习
顾功尧的判断是,中国高阶辅助驾驶正处在快速放量的阶段,城区NOA方案已经往10万元及以下车型上走,全球市场整体上比中国晚几年。
Momenta的业务模式,用一句话说就是“一飞轮、两条腿”:一条腿是量产辅助驾驶,另一条腿是L4规模化无人驾驶。量产车在路上不断跑出真实道路数据,这些数据再反过来喂养Robotaxi等L4产品。
眼下,装车搭载Momenta辅助驾驶系统的乘用车已超过130万辆,累计定点超过240个,交付120多款车型,真实行驶里程累计约200亿公里。
在Momenta看来,物理AI就是“世界模型+强化学习”。
其R7世界模型大致分成三个阶段:
预训练阶段,用上百亿公里真实道路数据,让世界模型去学物理规律、交通行为和道路常识;
仿真推演阶段,模拟自车以及其他交通参与者的行为变化;
强化学习阶段,在世界模型搭出的仿真环境里继续训练车端驾驶模型。
现在Momenta用一套统一的模型架构支撑L2++到L4产品,量产辅助驾驶和Robotaxi等产品共用同一条模型和数据主线,区别只在于按法规和安全要求设置不同的冗余。
R7已经用在多款量产车上。比如复杂山路里,系统要同时应付骑行者、隔离带和对向车辆,还得找那个短暂的安全超车窗口;夜间城区绕开违停车辆时,则要提前认出远处的隔离墩,并规划好回到原车道的轨迹。
Momenta已经在预研下一代的R9世界基础模型。R7的参数规模约10亿级,R9计划提到约千亿级,车端芯片算力也同步从百TOPS级向千TOPS级演进。
R9想要更进一步理解细微的物理变化,比如不光认出山体落石,还能推演落石之后的运动符不符合自由落体规律。
面壁智能联合创始人兼首席科学家 刘知远
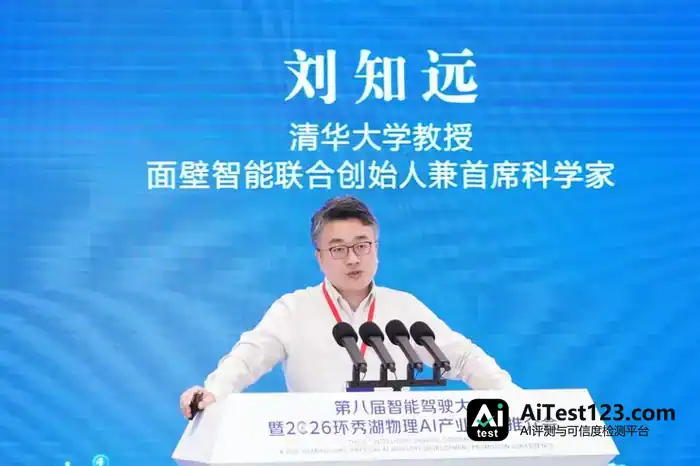
关键词:密度法则、端侧智能、全模态感知、物理AI
刘知远认为,大模型过去八年最核心的变化,不只是参数规模一直在扩大,更在于长出了一套能持续吸收不同类型数据的通用技术路线。
模型继续做大,数据和算力就成了新的约束。
数据这一头,2024年前后开始,大规模强化学习把模型从模仿学习推向探索式学习,模型能够主动去探索、并生成新的训练数据。
算力这一头,如果还只靠堆参数来提升能力,计算需求终究撑不住。所以大模型还得把“智能密度”提上去,也就是用更少的参数和算力,达到同样的智能水平。
面壁智能据此提出了“密度法则”。
按他们的观察,全球开源大模型的智能密度大约每100天翻一倍,也就是说,大约每100天就能用一半参数和一半计算量,做到此前相近的智能能力。
刘知远把这比作半导体行业的摩尔定律。往后看,模型会不断变小,手机、汽车、机器人等终端的算力又会继续往上走,两条趋势最终交汇,过去只能跑在服务器上的大模型,会一步步进入终端。
他把未来的AI分成三种形态:超级智能、云侧智能和端侧智能,其中端侧智能会成为物理AI的重要载体。
人工智能进入物理世界,还存在三个趋势:
高智能密度:压低模型运行所需的参数和算力;
全模态感知指的是靠视觉、声音等各类传感器去读懂现实世界;自主智能体则要在开放环境里不断做决策、学习并采取行动。
手机、汽车座舱、卫星、机器人这些场景,面壁智能的端侧模型都已经用上,合作方包括华为、三星等企业。
密度法则给出的推算是:智能密度若保持约100天翻一倍的节奏,不到两年,达到同等能力所需的参数量和算力就可能掉下两个数量级。到那时,原本万亿级模型的部分能力会被压缩进百亿级,并跑在终端设备上。
刘知远判断,大模型会继续往手机、PC、汽车、机器人、可穿戴设备和IoT等终端里走,端侧智能是AI进入物理世界的一条重要路径。