

晓唯 AGV版
伟景智能 · 2023 年 · 混合
高度拟人化上半身配轮式AGV底盘,自动导航,高度可调,双目立体视觉配3D线激光
自由度20 DOF
身高160 cm
重量—
负载—
续航—
价格—
2026年5月31日详情 →
 AiTest123.comAI 评测与可信度检测平台
拖动滑块完成拼图,通过后发送验证码
独立第三方 AI 评测平台 · 只用实测数据
收录全球人形与人形相关机器人,含运动方式、整机自由度、身高体重、所属公司与官网,可按运动方式和名称筛选。
伟景智能 · 2023 年 · 混合
高度拟人化上半身配轮式AGV底盘,自动导航,高度可调,双目立体视觉配3D线激光
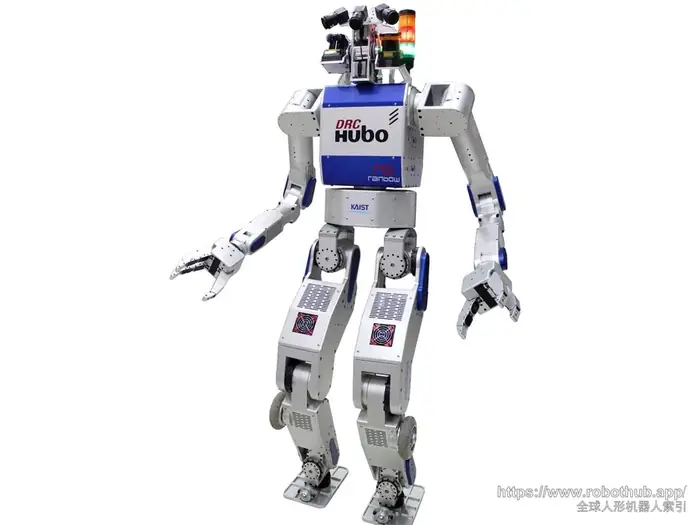
韩国科学技术院 · 2015 年 · 混合
DRC-HUBO+是韩国科学技术院为DARPA机器人挑战赛(2015年)开发的人形机器人,采用可变轮足腿部,可在双足行走与轮式跪姿之间切换,站立高约1.7米(轮式/跪姿约1.38米)、重约80公斤、32个自由度,并在2015年DARPA机器人挑战赛决赛中夺得冠军。

苏黎世大学 · 2012 年 · 混合
ECCE是苏黎世大学开发的模块化柔顺人形机器人,采用模块化肌腱驱动柔顺驱动方式研究具身认知,为上半身研究平台。
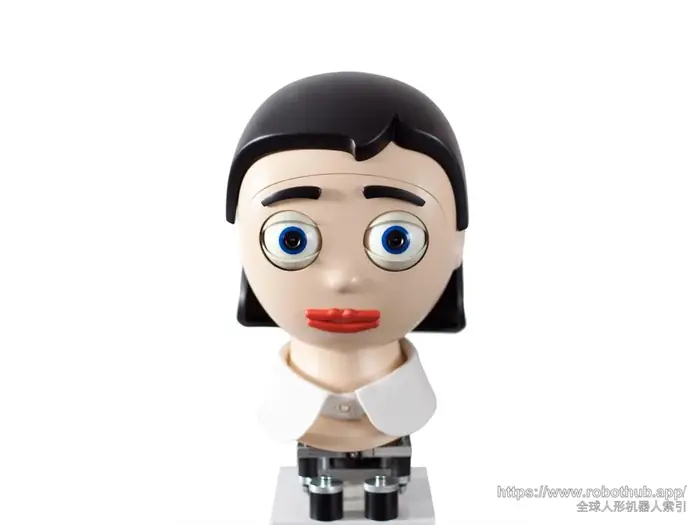
比勒费尔德大学 · 2010 年 · 混合
Flobi是比勒费尔德大学开发的人形机器人头部,具有富有表现力的面孔(眼睛、眉毛、嘴巴),用于研究社交人机交互与面部表情。

美国国家航空航天局 · 2010 年 · 混合
Robonaut 2(R2)是NASA与通用汽车联合开发的人形机器人,2010年公布并于2011年送抵国际空间站。其上部躯干高约1.02米、约42个自由度,定位为空间站舱内辅助及未来太空探索任务。

大阪大学 · 2010 年 · 混合
采用柔软外覆的极简远程呈现 android,可通过互联网传递操作者语音和身体动作。
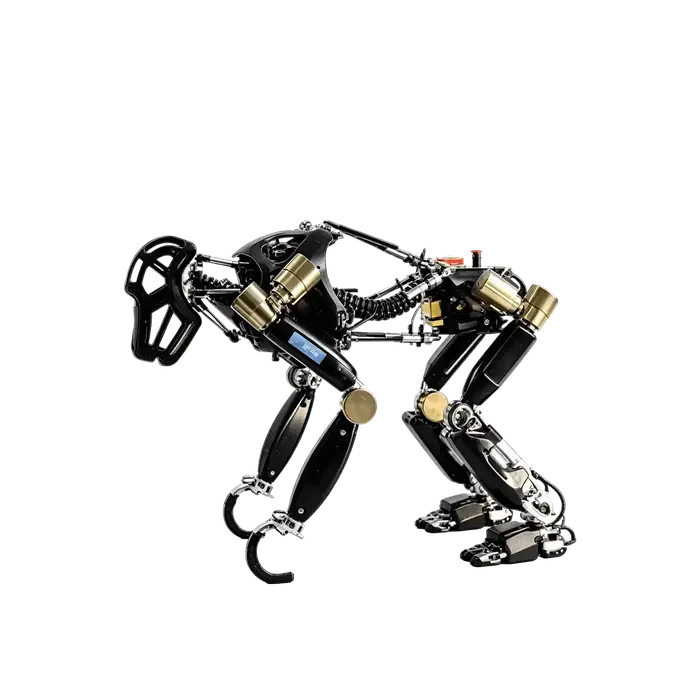
DFKI机器人创新中心 · 2006 年 · 混合
Charlie是DFKI机器人创新中心的四足iStruct演示机器人,配备6自由度主动脊柱和传感足部,可实现多方向行走、斜坡平衡及经机器学习优化的自主翻身行为。

麻省理工学院 · 1997 年 · 混合
Kismet是MIT人工智能实验室辛西娅·布雷齐尔于1990年代后期开发的开创性情感社交机器人头部,通过眼睛、眉毛、耳朵、嘴巴等面部特征与发声表达情绪,其架构模拟驱力与情感,是社交机器人领域的里程碑平台。
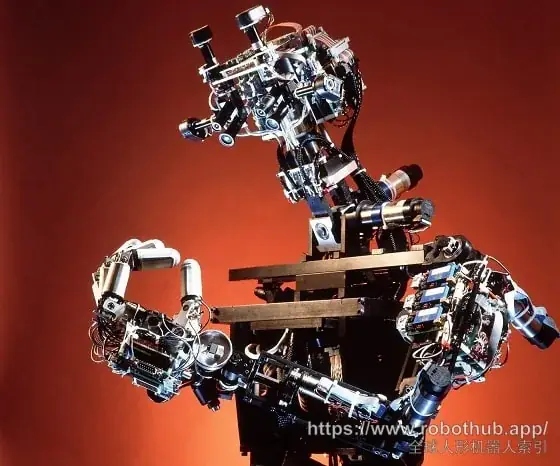
麻省理工学院 · 1993 年 · 混合
Cog是MIT人工智能实验室约1993年起开发的上半身人形机器人(罗德尼·布鲁克斯团队),约40个自由度,用于发展机器人学、人机交互与感知运动学习研究。
根据公开资料整理,数据日期 2026-10-29。






