

多场景适配
01
产品介绍
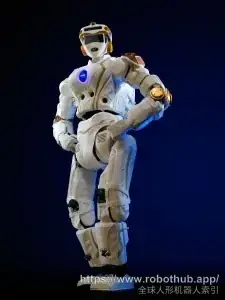
PRODUCT OVERVIEWValkyrie(R5)(Valkyrie)是美国国家航空航天局推出的双足机器人,2013 年发布,目前处于公开演示阶段,公司位于美国。
从公开参数看,整机高度 188 cm、整机重量 136.0 kg、44 个整机自由度。
核心亮点:Valkyrie(官方编号 R5)是 NASA 最先进的太空人形机器人,也是 2011 年抵达国际空间站的 Robonaut 2 精神上的后继者。它于 2013 年 12 月 10 日作为 NASA 参加 DARPA 机器人挑战赛的机型公布 —— 该赛事为回应福岛灾难而设立;由 Nicolaus Radford 领导的约翰逊航天中心团队与得克萨斯大学、得克萨斯 A&M 大学合作,在约九个月内完成设计与制造。NASA 将其描述为一台「坚固、耐用、全电驱、能够在退化或受损的人造环境中作业」的人形机器人,其背后的推理异常具体:设施是为人用操纵杆、开关、旋钮与门操作而建的,因此当某地因无人值守或危险而没有人在场时,人形的机器人就是最自然的替代者;长期目标则是宇航员离开时对火星基地的维护。硬件配置也由此而来:Valkyrie 高约 1.88 米、重约 136 公斤,具备 44 个自由度 —— 颈 3、臂 4、腕 3、手 4、躯干 3、腿 6、踝 2(均为双侧)。它由可更换的 1.8 kWh 双电压电池供电 —— 这很重要,因为没人能给一台进入受损建筑的机器人系上电缆;其运动基于串联弹性驱动而非刚性位置控制,每条手臂有 5 个旋转加 2 个直线执行器,每只手 6 个执行器,每条大腿 5 个、每个踝 2 个,躯干 5 个。感知依靠头部的 Carnegie Robotics Multisense SL,加上头部、躯干与小腿相机、膝部激光雷达与足部六维力/力矩传感器;机身覆有泡沫与柔性织物,以便安全地靠近人。NASA 并不出售它:2016 年把机器人分别授予 MIT、马萨诸塞大学洛厄尔分校(与东北大学合作)与爱丁堡大学;另有一台在与珀斯 Woodside Energy 的 Space Act 协议下使用,用于开发照看海上平台等无人或危险设施的远程操作能力。
应用场景覆盖在退化或受损的人造环境中作业 —— 即那些为人用操纵杆、开关与门操作而建、却因无人值守或危险而无人在场的设施;面向无人与危险设施(如海上能源平台)的远程移动灵巧操作(与 Woodside Energy 合作开发);以及人形机器人运动、操作与自主性的研究,目标是把它送入太空、送上月球并最终送往火星,包括宇航员离开时对火星基地的维护。
02
技术规格
7 项参数| 参数类别 | 具体规格 | 说明 |
|---|---|---|
| 运动方式 | 双足 | 决定移动结构与适用地面 |
| 阶段 | 公开演示 | 当前量产与交付进度 |
| 高度 | 188 cm | 整机站立高度 |
| 自由度 | 44 DOF | 全身可独立运动的关节数量 |
| 手部自由度 | 4 DOF | 灵巧手关节数量 |
| 体重 | 136 kg | 整机重量 |
| 发布年份 | 2013 | 首次公开发布时间 |
03
应用场景
USE CASES多场景适配
多场景适配
多场景适配
多场景适配
多场景适配
多场景适配
多场景适配
多场景适配
04
产品优势
HIGHLIGHTS- Valkyrie(官方编号 R5)是 NASA 最先进的太空人形机器人
- 也是 2011 年抵达国际空间站的 Robonaut 2 精神上的后继者
- 它于 2013 年 12 月 10 日作为 NASA 参加 DARPA 机器人挑战赛的机型公布 —— 该赛事为回应福岛灾难而设立
- 由 Nicolaus Radford 领导的约翰逊航天中心团队与得克萨斯大学、得克萨斯 A&M 大学合作
- 在约九个月内完成设计与制造
- NASA 将其描述为一台「坚固、耐用、全电驱、能够在退化或受损的人造环境中作业」的人形机器人
05
计算与感知
COMPUTE & SENSINGValkyrie 为全电驱,其设计核心是串联弹性驱动而非刚性位置控制:双臂含 5 个串联弹性旋转执行器与 2 个直线执行器,手部有 6 个手指与拇指执行器,大腿含 5 个串联弹性旋转执行器、踝部另有 2 个,躯干自带 5 个。供电来自可更换的 1.8 kWh 双电压电池 —— 这一点很关键,因为在受损设施中作业的机器人无法依赖线缆;NASA 还指出机器人外表覆有泡沫与柔性织物,以提升在人身边的安全性。它背后有两代能力积累:NASA 将 Valkyrie 描述为「为在退化或受损的人造环境中作业」而设计,它是 2011 年进入国际空间站的 Robonaut 2 精神上的后继者。NASA 为该平台陈述的目标,是解决这样一个问题:设施是为人用操纵杆、开关、旋钮与门操作而建的,但现场没有人,因为该地点无人值守或具有危险性;最终目标则是宇航员离开时对火星基地的维护。
头部装有 Carnegie Robotics Multisense SL 传感器,另有次级头部相机、躯干相机、小腿相机、膝部激光雷达,以及足部六轴力/力矩传感器,为机器人提供视觉、深度、建图与地面接触力感知能力。
06
常见问题
FAQValkyrie(R5)的价格是多少?
公开资料暂未给出明确售价,建议以厂商官网或经销渠道报价为准。
Valkyrie(R5)有哪些已知规格?
已公开的关键规格:重量 136.0 kg、整机 44 个自由度、身高 188 cm。
Valkyrie(R5)有哪些替代机型?
目录中的可比机型:Robonaut 2(R2),可按预算、自由度和负载进一步比较。
Valkyrie(R5)现在还在销售吗?
目前处于公开演示阶段,公开资料未明确在售状态,建议向厂商确认销售与库存。
Valkyrie(R5)是什么时候、哪家公司发布的?
2013 年发布,由美国国家航空航天局推出。
Valkyrie(R5)适合哪些场景?
公开资料提到的应用场景包括:在退化或受损的人造环境中作业 —— 即那些为人用操纵杆、开关与门操作而建、却因无人值守或危险而无人在场的设施、面向无人与危险设施(如海上能源平台)的远程移动灵巧操作(与 Woodside Energy 合作开发)、以及人形机器人运动。
相关机器人
同公司或同形态


根据公开资料整理,数据日期 2026年10月11日。






