

英伟达谷歌英特尔齐出手:物理AI基础设施争夺战打响
近期,物理 AI 正成为科技产业和资本市场共同关注的新热点。尤其是在半导体、存储等部分科技板块经历市场波动之际,物理 AI 相关概念却表现出一定热度。这背后,折射出市场对 AI 下一阶段发展方向的期待:当大模型逐渐从数字世界走向现实世界,能够理解物理环境、与真实设备交互并自主执行任务的 AI,或将打开新的产业空间。 2
物理 AI 近来同时被科技行业和资本市场盯上。半导体、存储等部分科技板块出现波动的时候,物理 AI 相关概念反倒维持了一定热度。市场在期待 AI 下一步往哪走:大模型从数字世界迈向现实世界,能理解物理环境、与真实设备交互并自主执行任务的 AI,或许能打开新的产业空间。
2026 年 10 月下旬,物理 AI 领域先后冒出三项进展,值得留意:
10 月 21 日,英伟达在 GTC 柏林大会上宣布扩展 Isaac 开放机器人开发平台,新增一款人形机器人参考平台、数据集和运行时,机器人学习框架也做了更新。10月27日,谷歌 DeepMind 公布 Genie 4 世界模型的研究成果,交互式模拟环境更逼真,还加入原生音频生成能力,用户可以用自然语言实时改动模拟场景。
差不多同一时间,英特尔与 SAP 展示了物理 AI 与自主仓库概念验证(PoC):企业仓储管理系统里的业务任务被转成机器人能执行的操作,执行状态和结果再回传到企业系统。
世界模型、机器人开发平台、产业应用,三项进展来路不同,指向的却是同一个转变:比拼的重点已从单纯把模型做得更聪明,转向搭建一整套技术与产业基础设施。这套东西要让 AI 看懂物理世界,在模拟环境里学会怎么行动,最后借真实设备把任务干完,并且带来能算得清的业务价值。
动手之前,先让 AI 弄懂物理世界
传统生成式 AI 打交道的,是数字世界里的文本、图像和视频;物理 AI 面对的现实环境要复杂得多。它得认出物体,还得弄清物体之间的空间关系、形状和属性,判断它们怎么动、不同动作会带来什么后果。对机器人来说,看到一个杯子只是开头:杯子在哪、什么形状、该怎么抓,抓的时候受力会怎么变,都得先想明白。
也就是说,物理 AI 不能光凭当下的感知结果直接出动作,它得有预测未来状态的本事。世界模型给出的正是这样一条新路子:建一个能表征环境状态、模拟环境变化的内部模型,让 AI 在真动手之前,先在虚拟环境里把各种动作的后果推演一遍,再据此调整决策。
10 月 27 日,谷歌宣布发布 Genie 4,称其是迄今最逼真、交互能力最强的世界模型。传统视频生成模型主要按提示词产出视频片段,Genie 4 不一样,它能依照文本指令搭出可探索的虚拟环境,用户持续输入指令时,场景还会实时调整。用户不只是在看 AI 生成的世界,还能走进去跟环境互动。比如让场景从晴天切成暴雨、换个摄像机视角,或者在原有环境里加进新角色和物体。系统是在模拟继续跑的过程中执行这些指令,而不是每次都从头生成一段独立视频。
谷歌还在试另一件事:把 Gemini 的推理能力和 Genie 4 的世界模拟能力接到一起。这套架构里,Gemini 负责观察模拟环境、理解任务目标、把复杂任务拆成若干步骤,并持续检查执行进度;Genie 4 则按这些指令实时生成和调整模拟场景。谷歌展示的一项实验中,Gemini 4 Argon 把用户提出的任务拆解成一系列步骤,再把这些步骤当作实时指令交给 Genie 4,模拟 Apptronik 的 Apollo 人形机器人完成下棋任务。
世界模型能用的地方当然不止机器人。游戏开发、互动教育、影视制作这些领域,都可以拿它生成可探索、可调整的虚拟环境。但对物理 AI 来说,更关键的价值在于:它有望给机器人和智能体提供更丰富的训练与测试环境,让它们在进入真实世界之前,就能把不同任务和复杂场景先模拟一遍。
人形机器人身上,世界模型的潜力尤其大。目前常见的视觉—语言—动作模型(VLA),能结合摄像头画面和人类指令直接生成机器人动作。碰上熟悉的任务,这条路已经有不小进展。可到了抓易碎物品这类复杂场景,机器人还得更准确地判断接触、受力、碰撞和物体运动。世界模型可以和 VLA 配合:先理解当前环境与任务,预演不同操作可能出现的结果,再挑出较合适的动作,执行后依实际反馈调整。这对人形机器人在陌生场景里的作业成功率和异常处理能力会有帮助。
从数据到部署,搭一套全栈体系
世界模型管的是 AI 怎么理解、怎么模拟物理世界;机器人开发平台管的则是怎么把这些智能能力训练出来,最终落到真实机器人身上。数据采集、模型训练、仿真测试,再到边缘计算和现场运行,机器人想真正自主行动,离不开一整套彼此衔接的技术基础设施。
英伟达这次扩展 Isaac 开放机器人开发平台,布局已经铺到机器人开发的多个关键环节——
数据基础设施:Human 1M 收录多样化的人类活动、同步的三视角视频和 3D 手部追踪数据;SimReady Central Library 则提供 2000 多个仿真就绪资产,给机器人训练备好数据和环境资源。
仿真训练:Isaac Lab 3.0 是一个开源、支持智能体的学习框架,靠多 GPU 工作流以及 Newton、NVIDIA PhysX 等物理引擎,从桌面端到数据中心都能训练并优化机器人策略。
运行时与部署:Isaac OS 基于 NVIDIA Holoscan 构建,是一款开源运行时框架,把 AI、传感器、控制系统与机器人硬件连成一体,让从仿真环境到实体机器人的确定性实时性能得以实现。
边缘计算与安全:Jetson Thor 等计算平台给机器人补上本地推理和实时控制能力;Halos 则把目光放在机器人部署过程中的安全问题上。
数据资源、仿真训练框架、运行时软件、边缘计算平台,再加上安全体系——英伟达正把机器人开发中原本各管一段的技术环节拢到一起。看得出,它并不甘心只做机器人AI芯片的供应商,算力、模型、数据、仿真工具、软件框架,都想纳入一个覆盖机器人开发全生命周期的技术生态。
这条路数让人想起NVIDIA当年靠CUDA搭起GPU软件生态。CUDA让开发者在GPU上做并行计算方便了不少,后来也慢慢成了AI计算的重要基础设施。如今NVIDIA想借Isaac把类似的生态优势搬到机器人领域:开发者用它的工具生成数据、训练模型、做仿真,再到基于其算力的平台上部署应用。围绕这套体系干活儿的机器人企业和开发者越多,Isaac的价值就越不限于某一款软件或硬件,而可能落在整个开发生态的集聚效应上。
让AI真正转化为现实世界的行动
机器人能感知、能推理、能动作,不等于它就能真正融入企业的生产经营。物理AI还得读懂企业的业务目标,把业务系统里的任务变成现实世界中的执行活动。英特尔与SAP展示的自主仓库概念验证(PoC),就是个不错的观察样本。
该方案把SAP扩展仓库管理系统(SAP EWM)提供的业务场景信息和工作流编排能力,与基于英特尔技术的边缘AI及机器人软硬件接在一起,演示了物理AI如何自动完成仓库物料搬运,把企业系统中的业务请求变成自主机器人的执行任务。具体来看,任务请求由SAP EWM发起,经英特尔的边缘AI硬件和软件派发给自主机器人。机器人负责运物料,再把任务状态和完成情况回传给SAP EWM,企业工作流与物理执行环节之间就此连成闭环。这次PoC展示了方案在运营效率上的改善,包括缩短物料运输距离、减少重复性人工搬运。
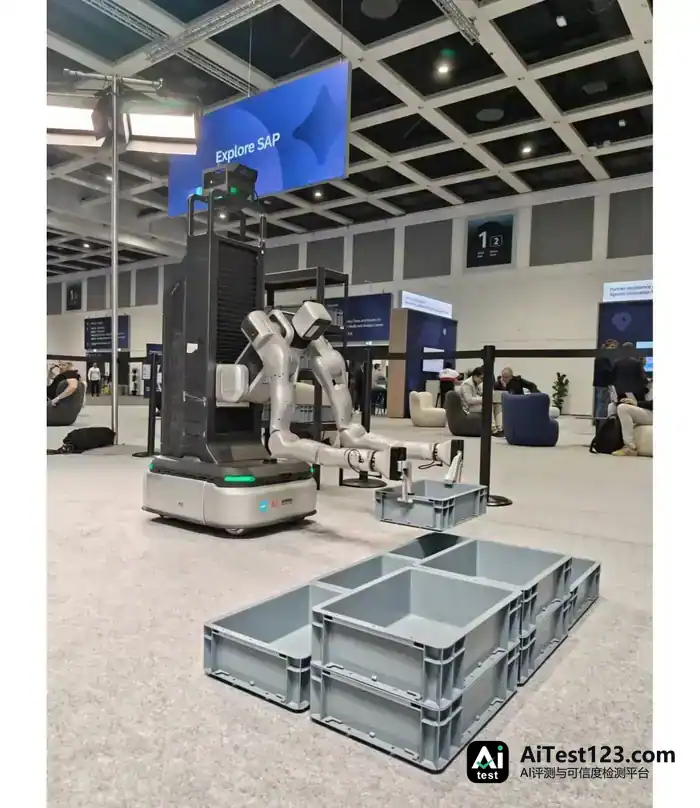
在SAP TechEd大会上,英特尔和SAP用现场机器人演示,把物理人工智能的实际应用摆到了台前
英特尔拿出的是面向边缘AI与机器人的技术底座,其中包括可扩展的异构计算能力——CPU、GPU和NPU协同,在本地完成环境感知、推理、路径导航、检测以及实时控制。围绕物理AI,英特尔还搭了一套涵盖工业级芯片、实时计算能力和开放软件的技术体系,包括OpenVINO Physical AI、Physical AI Studio和Robotics AI Suite,为的是降低不同软硬件系统的集成复杂度,帮方案从概念验证走向规模化、可重复部署。
看到这个案例,可能有人会犯嘀咕——“这不就是普通的机器人搬物料么?”
在笔者看来,核心区别在于:传统机器人自动化往往围着预先设定的任务和相对固定的控制流程转,而这个方案想进一步打通企业业务系统与物理执行系统。SAP不只是给机器人发一条搬运指令,还提供任务背后的业务上下文、工作流和流程规则;英特尔的边缘AI技术则负责给机器人在现场感知环境、判断情况、执行任务提供算力。更重要的是,机器人执行中的状态、结果和异常信息能回传到SAP EWM,企业业务系统不光能下达任务,也能掌握任务实际执行得怎么样。
这意味着,机器人不再是相对独立的自动化设备,而是被放进了企业整体业务流程里。企业可以从业务需求出发调度物理设备,再依据设备反馈了解现场执行情况。IT与OT之间的这种双向协同,也为日后把物理AI扩展到不同厂区、机器人平台和运营场景提供了参考。
从中可以看出,物理AI要真正进入产业应用,关键不只是让机器人接上AI模型、感知和行动能力更强,而是让智能能力融进企业业务流程,建立从业务决策、任务执行到结果反馈的完整闭环。只有当AI不光能理解现实世界,还能理解企业希望现实世界发生什么,并通过物理设备推动其实现,物理AI才真正开始创造可衡量的业务价值。
结语
谷歌的世界模型、英伟达的机器人开发平台、英特尔与SAP的自主仓库实践——从这些可以看出,物理AI正在形成一套新的基础设施体系。这套体系既要有模型和算力,也离不开传感器、边缘计算、通信网络、工业软件和设备管理平台。
对传统物联网产业来说,这意味着新的价值空间:传感器不再只是采集数据的工具,边缘计算不再只是预处理数据的节点,工业网络也不再只是连接设备的通道,它们将共同支撑AI对物理环境的感知、理解和自主执行。
参考资料:
谷歌推出最强世界模型Genie 4,模拟时长翻倍至2分钟、首次实现音视频同步生成,游戏股再迎AI冲击——华尔街见闻
NVIDIA 借助全新人形机器人参考平台、框架、仿真工作流及数据,全面推进面向通用机器人的 Isaac 平台——英伟达
From Task to Fulfillment – Intel and SAP Demonstrate Physical AI and the Autonomous Warehouse in Action——英特尔


















