

千里科技4D毫米波雷达:内置10TOPS算力,三种输出模式怎么用?
千里科技推出新款4D毫米波雷达,内置10 TOPS NPU,实现从天线到点云的端到端AI处理。支持边缘、卫星及兼容三种模式,解决传统雷达杂波与鬼影问题,通过OTA持续升级感知能力,为吉利等车企提供从L2到L4的灵活感知方案。
毫米波雷达也装上了“大脑”
聊起智能驾驶,激光雷达的精度、摄像头的分辨率常被拿出来说,毫米波雷达却总被当成配角。它价格低、靠得住,雨雾天照样干活,可短板也摆在那儿:高度分不清,龙门架可能被当成障碍物惹来一脚急刹,停着的车也可能被漏掉。
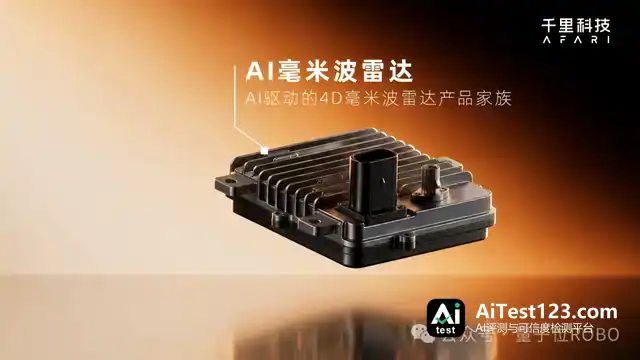
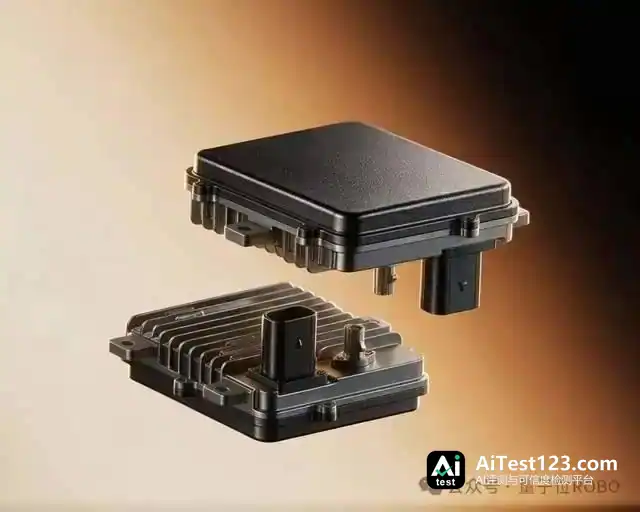
印奇带领的千里科技最近拿出了一样新东西,想改改这个印象。他们发布的4D毫米波雷达内置10 TOPS算力。说白了,这颗雷达不再只报一句“前方有物体”,它自己带了个小型“大脑”,信号接收、处理到目标识别,整套流程能在本地跑完。
这在行业内并不常见。按过去的认知,AI算力是中央域控和高性能芯片的事,一颗雷达用得着这么复杂吗?千里科技给出的回答是有必要,而且这不只是硬件层面的升级,感知逻辑也跟着重构了。
传统4D雷达为什么不够用?
要弄明白这款新雷达值在哪儿,先得看旧方案卡在哪里。
3D毫米波雷达只能测距、测速和方位角,高度这一维是缺的。碰上立体场景它就犯笨:前方头顶有龙门架,车道里又停着一辆车,两处回波强度差不多,老式雷达分不清哪个在高处、哪个在地面。到头来不是误刹就是漏检。
4D雷达把俯仰角补了进来,距离、速度、方位、高度四个维度都能输出,点云从平面变成立体。听着不错,工程落地却处处是坑。
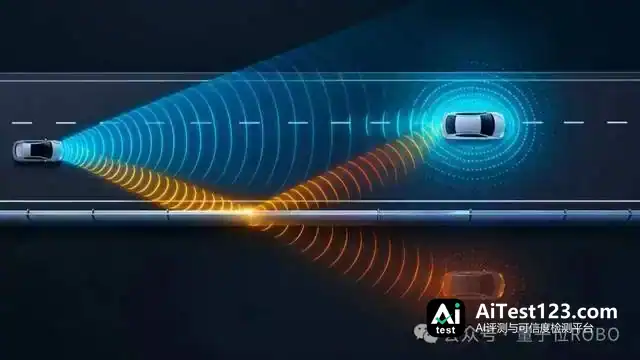
通道一多,数据量就猛涨,信号处理的担子跟着重起来。护栏、隧道、桥梁、地面这些强反射物,会把大量杂波掺进回波。过去靠固定阈值加人工规则判断的老办法,到了这种复杂环境里常出四类毛病:多径鬼影、杂波干扰、弱目标丢失、多目标分离不足。
说到底,参数表写得再漂亮,上了路该误报还是误报,该丢目标还是丢目标。4D雷达的硬件潜力,有很长一段时间都释放不出来,卡就卡在处理环节。
千里科技的做法:AI贯穿全链路
千里科技选择从根上动手:天线阵列和波形的设计阶段就把算法拉进来,点云检测、测角、点云增强、目标跟踪与分类这些关键环节,统统换成数据驱动的模型,少依赖人工规则和经验阈值。
AI从信号产生的最前端就介入,一路管到环境理解的末端。跟上一代用DSP做端侧计算的4D雷达比,新产品的点云密度增强10倍,探测距离提升40%,鬼影消除率提升至95%,空间角分辨力提升12倍。
这些数字背后,是处理逻辑变了。传统雷达靠人写规则,人能写下的只是自己想到过的情况。碰上一个没见过的Corner Case(长尾场景),规则库给不出答案,系统只能挑最保守的方式应付。每来一类新情况,就得重新定义、重新标定、重新验证,一轮下来几个月。
改成AI之后,模型从数据里学规律。训练中没出现过的组合,它也能凭已学到的特征作出判断,不必等一条新规则写出来。一个长尾问题从采集、回流、进训练到发版,周期从按月算压到按周算,甚至更短。
三种模式:“快”和“全”都要
这颗雷达最容易被看轻的地方,是它支持三种工作模式。这不是把功能简单摞在一起,而是为了适配不同的智驾架构。
第一种是边缘侧模式。回波在雷达端走完从ADC采样到目标跟踪与分类的全链路,NPU上部署AI Detector、AI辅助测角、AI点云增强等模型,雷达直接输出结构化感知结果。好处是本地链路短、响应快,域控侧的计算和通信负担也随之减轻。适合需要成熟目标级接口或分布式感知能力的平台,比如成本敏感的L2车型。
第二种是卫星架构模式。雷达以前端采集和高速传输为主,把更接近原始信号的数据交给ADCU或中央域控统一处理。中央平台能用更大的模型,对摄像头、毫米波雷达等多源信息做更早阶段的时空对齐与全局推理。L3/L4前融合绕不开这条路,因为只有把原始数据送到中央,毫米波回波才有机会和图像特征在统一BEV空间里做特征级融合。
第三种是兼容模式,两边的活一起干。雷达最原始的RAW数据直接交给SOC处理和融合,同时雷达上的边缘侧处理器独立再跑一遍。
为什么要算两遍?因为这两件事要求的时间尺度不一样。
中央模型要的是没经过处理的原始回波,它做多源前融合,需要毫秒级的对齐精度和尽量完整的信号细节,天然就慢一些,链路也长一些。可车上的执行层等不起这个节奏,刹车和预警要的是当下就能用的结论,快比全更要紧。
一边要“尽量看全”,一边要“马上能给”,两个需求串不到一条线上,只能并行。行业过去提双模,多半落在“安全冗余”四个字上,意思是中央那套万一出问题,雷达自己能兜住。可兜底说的是故障时顶上,两种时间尺度说的是正常状态下两边各干各的活,后者才是这个设计真正的分量。
印奇的“物理AI”闭环
千里科技身后站着印奇。他另一个身份是阶跃星辰董事长,这家公司做大模型;再加上吉利汽车的整车场景,三方刚好拼成一个少见的闭环。
印奇早年就把“AI+物理终端”当成信条。在他看来,3D相机是连接数字世界与物理世界的通道,AIoT则是“AI+IoT+空间”。可AI 1.0卡在哪里?有算法纵深,却缺一个能规模化、持续产生真实反馈的终端载体,闭环始终没合上。他后来的那句话说得直白:“不能闭环的辉煌都是暂时的”。
千里加阶跃,正好补上信条里一直空着的那块。关键在于“原生基座模型”的预训练同源输入——通用语料和真实智驾感知、规控数据一并喂进去,基座模型从诞生起就带着三维空间与时间序列的认知结构。
两家公司都由印奇执掌,模型公司与终端公司之间那道常见的鸿沟因此被填平。“大脑定义终端输出什么、终端反馈模型学习什么”这个循环,在同一位掌舵人手里转了起来。
这已经不只是AI赋能,而是从模型范式迭代出发,反过来改动底层传感器和计算架构。过去问的是“人希望雷达看到什么”;如今换成从AI模型和Agent的角度倒推——这套系统在物理世界里要完成什么任务,需要何种信息形式,有效距离多远,分辨能力多高。
“人类视角”和“范式惯性”带来的干扰,就这样从根子上被挡在外面。
实际效果与未来展望
拿静止儿童来说,千里AI雷达的稳定探测距离是100至150米。儿童横穿或者“鬼探头”出现时,AEB(自动紧急制动)因此多出一段反应窗口。AI后处理与多径特征建模把鬼影和误报消掉了约95%,4D点云增强还能帮着判断可通行空间。
对车企而言,这颗雷达的好处是灵活。整车平台正从分布式往中央集中过渡,同一套硬件得在不同车型、不同功能等级上找到自己的位置。兼容模式在这套分析里有点特别:它同时踩住两条线——尚未完成中央化的平台,边缘侧那份结果拿来就能用;已经有域控算力的平台,RAW数据又能进中央做前融合。过渡期里最值钱的,恰恰是这个“两头都能接”。
挑战也摆在眼前。主流智驾车型的传感器数量已突破30个,每天产生的数据量超过10TB,中央计算平台面对的是流量猛涨的一条河。哪怕只是为了压低智驾模型输出延迟、把中央算力用得更高效,数据预处理这类专业活也该交给专业环节,而不是一股脑推给后端。
千里科技先做的,是把AI计算塞进雷达内部,让传感器自己把采集到的数据处理到更深一层,直接吐出结构化结果。接着要定的是算完之后怎么交付,也就是前面提到的三种模式——任务留多少在传感器里、数据交多少给中央,按平台和功能等级来配。
真正的工程边界落在带宽和平台能力上:域控算力和高速接口不够,卫星架构就没了落地的物理基础;功能等级停在L2、对前融合没有真实需求,却要为原始数据掏传输和算力成本,在量产账本上算不过来。
数字AI靠巨量参数和几乎随手可得的数据往上推。可眼下物理AI的天花板,取决于真实数据闭环的速度和高质量数据的密度。单是这样的尝试,千里科技就有别人难以替代的价值——它说明在纯视觉、垂直整合、全栈自研几条主流路线之外,平台型公司的链式协同同样能蹚出一条新路。
OTA普及之后,这颗雷达的感知能力还能接着升级。今天它也许擅长应付静止障碍物,明天模型一更新,动态目标预测可能就变得更拿手。这种软件定义硬件的能力,或许是往后智能驾驶传感器竞争的另一个关键维度。








